논문/REGULAR PAPERS

표적 조우 환경에서 RF 센서의 상태 추정 기법에 따른 정확도 분석

이하림*https://orcid.org/0009-0005-7254-0481, 황규환**https://orcid.org/0009-0005-2210-8703, 주현준**http://orcid.org/0000-0002-5042-0906, 김인복**http://orcid.org/0000-0002-0718-2025, 김홍희**http://orcid.org/0000-0003-3853-1811, 윤홍선**http://orcid.org/0000-0002-1990-1648, 서덕진**http://orcid.org/0009-0005-6477-865X, 김의찬**https://orcid.org/0009-0002-3286-8018, 박용배*,***,†https://orcid.org/0000-0002-7095-4614
Ha Rim Lee*https://orcid.org/0009-0005-7254-0481, Kyu Hwan Hwang**https://orcid.org/0009-0005-2210-8703, Hyoun Joon Joo**http://orcid.org/0000-0002-5042-0906, In Bok Kim**http://orcid.org/0000-0002-0718-2025, Hong Hee Kim**http://orcid.org/0000-0003-3853-1811, Hong Sun Yoon**http://orcid.org/0000-0002-1990-1648, Deok Jin Seo**http://orcid.org/0009-0005-6477-865X, Eui Chan Kim**https://orcid.org/0009-0002-3286-8018, Yong Bae Park*,***,†https://orcid.org/0000-0002-7095-4614
Author Information & Copyright ▼
*아주대학교 전자공학과
**LIG 디펜스&에어로스페이스
***아주대학교 AI융합네트워크학과
*Department of Electrical and Computer Engineering, Ajou University
**LIG Defense&Aerospace
***Department of Artificial Intelligence Convergence Network, Ajou University
†Corresponding Author: Yong Bae Park (e-mail: yong@ajou.ac.kr)

© Copyright 2026 The Korean Institute of Electromagnetic Engineering and Science. This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.

Received: Apr 30, 2026; Revised: May 19, 2026; Accepted: Jun 23, 2026

Published Online: Sep 30, 2026

요 약

본 논문은 유도무기 체계에서 RF 센서 탐지·추적기의 상태 추정 성능을 조우 조건에 따라 분석한다. 유도무기와 표적의 조우 상황을 반영한 동적 M&S(modeling and simulation) 기반 시뮬레이션 환경을 구성하고, 생성된 거리(range) 및 도플러 속도(Doppler velocity) 시계열 데이터를 분석하였다. 조우 시나리오는 실제 운용되는 미사일 비행 특성을 반영하여 다양한 동역학적 변화를 포함하도록 설계하였다. 생성된 시계열 데이터에 대해 EKF(extended Kalman filter), UKF(unscented Kalman filter), LSTM(long short-term memory) 기반 상태 추정 기법을 적용하고, 성능 지표를 정의하여 추정 성능을 비교하였다. 본 논문에서는 조우 시나리오 특성에 따라 적합한 상태 추정 기법이 달라질 수 있음을 확인했으며, RF 센서 운용 환경에 따른 상태 추정 기법 선택을 위한 정량적 판단 근거를 제시한다.

Abstract

This paper analyzes the state estimation performance of a radio frequency (RF) sensor detectors and trackers according to encounter conditions for guided weapons. A dynamic modeling and simulation (M&S)-based simulation environment reflecting the encounter situation between a guided weapon and a target was constructed, and the generated range and Doppler velocity time-series data were analyzed. The encounter scenarios were designed to incorporate diverse dynamic variations reflecting actual missile flight characteristics. (extended Kalman filter) EKF, (unscented Kalman filter) UKF and (long short-term memory) LSTM based state estimation methods were applied to the generated time-series data, and performance metrics were defined to compare the estimation performance. This paper confirms that the appropriate state estimation method may vary depending on the encounter scenario characteristics, and provides a quantitative basis for selecting a state estimation method suited to the RF sensor operating environment.

Keywords: State Estimation; Radio Frequency Sensor; (Extended Kalman filter) EKF; (Unscented Kalman Filter) UKF; (Long Short-Term Memory) LSTM

Ⅰ. 서 론

현대 유도무기 체계에서 RF(radio frequency) 센서는 표적을 탐지·추적하여 유도 제어에 필요한 정보를 제공하는 핵심 구성요소이다. RF 센서는 레이다 시스템을 기반으로 송신기, 수신기, 신호처리기, 탐지·추적기로 구성된다. 수신기에 입력된 레이다 신호는 신호처리 과정을 거친 뒤 탐지·추적기에서 표적 탐지, 상태 파라미터(거리, 속도 등) 추정 및 추적이 순차적으로 수행되어 다음 시점의 표적 상태가 산출된다. 따라서 탐지·추적기에서의 상태 추정 성능은 교전 환경에서 요구되는 추적 정확도와 안정성을 충족하는지 여부를 좌우하는 핵심 요인이다.

유도무기의 운용은 일반적으로 추진(boost)-중간유도(midcourse)-종말유도(terminal)의 단계로 구분된다[1]. 탐지/획득 단계에서는 원거리 표적을 식별하여 초기 비행 경로를 설정하며, 중간유도 단계에서는 외부 유도 명령 또는 관성항법을 통해 표적 방향으로 비행체를 유도한다. 각 단계는 센서 관측 조건, 표적 운동 특성, 요구되는 제어 응답이 상이하며, 이 중 종말 단계는 교전 거리가 급격히 감소하고 표적 관측 갱신이 빈번해지는 구간으로 체계 성능에 있어 가장 중요한 단계에 해당한다[2]. 특히 표적은 생존성을 높이기 위해 고각속-고가속 기동을 수행할 가능성이 높으며, 이로 인해 레이다 측정치의 비선형성과 잡음이 증가하고 표적 운동 모델의 불확실성이 커져 추적 오차가 급격히 확대될 수 있다[3]. 결과적으로 종말 단계에서의 상태 추정 성능은 단순한 평균 오차 감소를 넘어, 빠른 기동에 대한 추적 안정성과 기동 변화에 대한 지연 최소화 측면에서 유도 성능을 직접적으로 결정짓는 핵심 요구조건으로 부각된다[4].

이러한 센서 및 상태 추정 성능을 실제 교전 환경에서 직접 검증하기 위해서는 다양한 표적 조우 조건을 반영한 실험이 필요하나, 이를 현실적으로 구현하는 데에는 비용 및 인프라 측면에서 상당한 제약이 따른다. 이에 따라 많은 연구들이 M&S(modeling and simulation) 기법을 활용하여 표적 조우 환경을 구성하고, 상태 추정 과정의 신뢰성을 향상시키기 위하여 칼만 필터와 같은 모델 기반 기법과 시계열 학습에 강점을 지닌 딥러닝 기반 모델을 활용해 왔다[5]. 그러나 기존 연구들은 상태 추정 기법 자체의 성능 개선에 상대적으로 집중함에 따라, 다양한 조우 조건들을 체계적으로 반영한 시나리오 기반의 정량적 비교 및 분석이 충분히 수행되지 못했다는 한계가 있다.

이에 본 논문에서는 현대 유도무기 체계에서 일반적으로 관찰되는 순항, 탄도, 극초음속 활공체 비행 궤도로 조우 상황을 분류하고, 이를 반영한 동적 시뮬레이션 환경을 설계하였다[6]. 또한 시뮬레이션을 통해 생성된 시계열 데이터를 EKF(extended Kalman filter), UKF(unscented Kalman filter), LSTM(long short-term memory) 기반 상태 추정 기법의 입력으로 적용하여 단일 시점 선행(1-step ahead) 상태 예측 성능을 분석하였다. 이를 통해 선형 근사 기반의 모델 중심 추정, 비선형 확장 추정, 그리고 학습 기반 예측 기법을 동일 환경과 동일 데이터 조건에서 비교함으로써, 조우 시나리오의 특성에 따른 적절한 상태 추정 기법 선택을 위한 정량적 근거를 제시하고자 한다.

Ⅱ. 표적 조우 환경 모델링

유도무기와 표적의 조우 환경을 모델링하기 위하여 Ansys 사의 HFSS SBR+(shooting and bouncing rays) 환경에서 시나리오를 구성하였다. 군용 레이다에서 널리 활용되는 X-band 운용 환경을 반영하기 위해 RF 센서는 미사일 형상을 STEP 파일 모델로 구현하였으며, 10 GHz 동작 주파수의 안테나를 장착하였다. RF 센서에 적용된 레이다의 파라미터는 표 1과 같다. 상태 추정에 필요한 정보가 거리 및 도플러 속도로 한정되며, 해당 정보는 I-channel 기반의 실수 FFT를 통해 range Doppler map으로부터 충분히 추출 가능하기 때문에 I-channel 단일 채널을 구성하였다. 표적은 해석의 단순화 및 형상에 따른 반사 특성 변화를 명확히 관찰하기 위해 알루미늄 물성을 갖는 구형(sphere) 모델로 설계하였다. 이에 실제 표적의 형상에 따른 RCS 변동 및 반사 특성 변화가 상태 추정 성능에 미치는 영향은 본 연구의 범위에 포함되지는 않는다. 4세대 이후의 전투기들은 0 dBsm 이하의 낮은 RCS 값을 가지므로, 표적의 RCS가 0 dBsm의 값을 가지도록 식 (1)을 통해 반지름을 0.5 m로 설정하였다.

σ ≈ π a 2 = 1 → a = 1 π ≈ 0.564
(1)
표 1. | Table 1. RF 센서에 장착된 레이다의 파라미터 | Parameters of radar mounted on RF sensors.
Parameter Value
Waveform type FMCW
Channel configuration I-channel
Center frequency 10 GHz
Bandwidth 150 MHz
Sampling rate 400 Msps
Range resolution 1 m
Range period 1.5 km
Velocity resolution 1 m/s
Velocity min −200 m/s
Velocity max 200 m/s
Download Excel Table

현실적인 미사일 비행 특성을 반영하기 위하여 현대 유도무기 체계에서 일반적으로 관찰되는 궤도 유형을 검토한 결과, 유도무기의 비행 궤도는 크게 순항, 탄도, 극초음속 활공체의 세 가지로 구분할 수 있다. 각 궤도 유형에 따른 비행 특성을 살펴보면, 순항 궤도에서는 직선 운동, 탄도 궤도에서는 포물선 운동, 극초음속 활공체에서는 회피·기동 비행 특성이 나타난다. 이를 바탕으로 본 논문에서는 RF 센서와 표적의 상대 운동을 세 가지 궤도 유형에 대응하여 표 2와 같이 조우 시나리오를 구성하고 시뮬레이션을 수행하였다. 그림 1(a)는 순항 궤도로 움직이는 표적을 추적하는 시나리오를, 그림 1(b)는 탄도 궤도로 움직이는 표적을 추적하는 시나리오를, 그림 1(c)는 극초음속 활공체에서 회피 기동을 하는 표적을 추적하는 시나리오에 대한 모식도이다. 각 시나리오는 RF 센서와 표적에 독립적인 좌표계를 부여한 뒤 각 객체의 이동 경로를 설정하고, 속도, 가속도, 속도 지연 등의 운동 파라미터를 적용함으로써 시간에 따른 상대 기하 관계의 변화를 반영하였다.
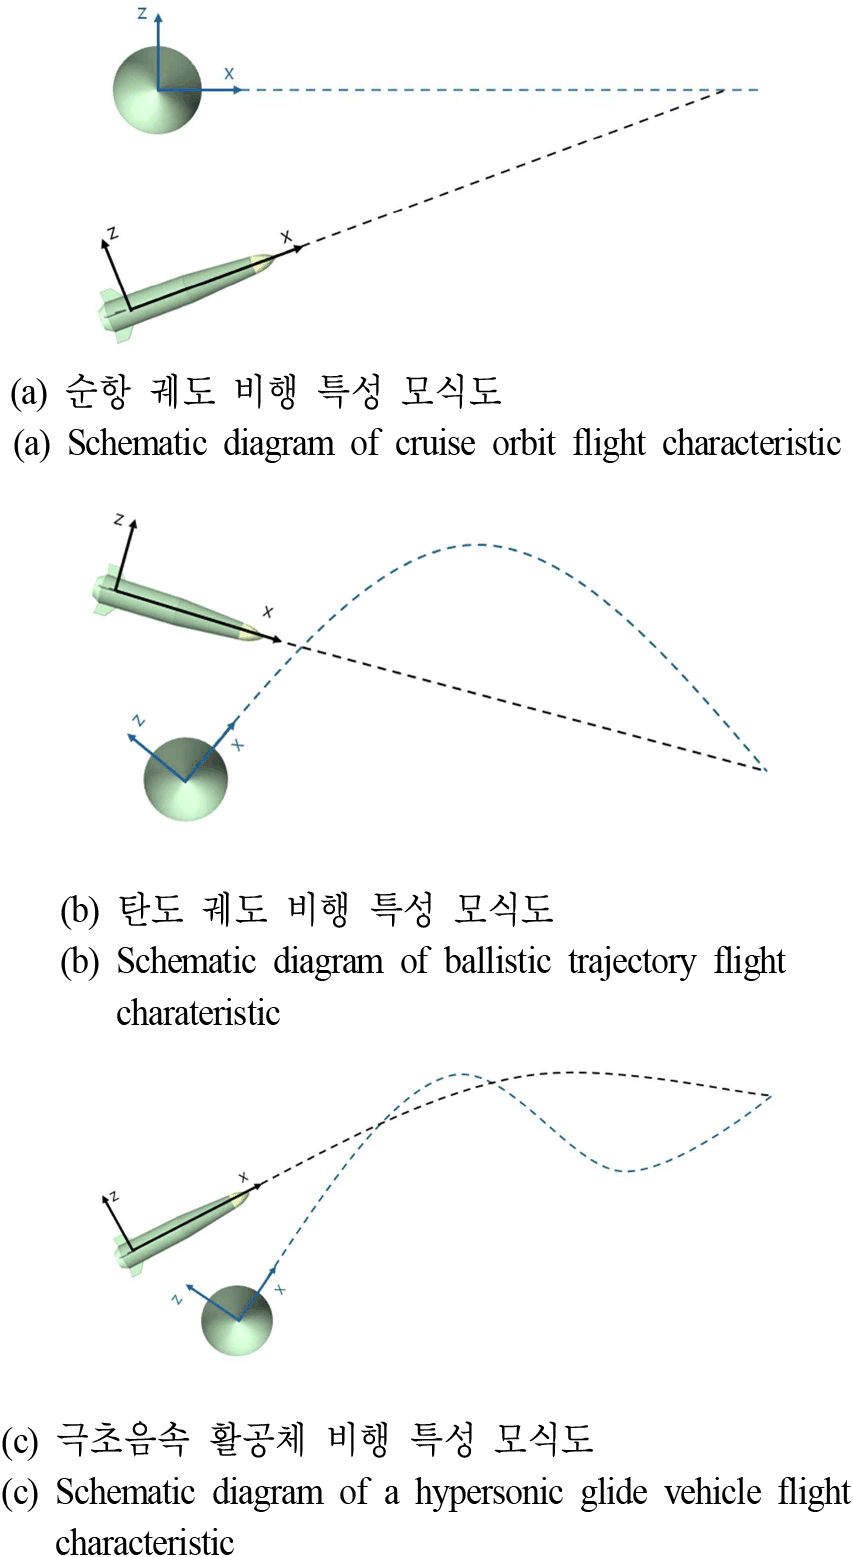
표 2. | Table 2. 시나리오별 시뮬레이션 파라미터 | Simulation parameters for each encounter scenario.
S1 S2 S3
Distance of the flight path (m) 6,900 6,600 10,800
Target speed (m/s) 300 300 500
Missile speed (m/s) 330 330 520
Acceleration 0 0 0
Tracking time (s) 20 20 20
Time step interval (s) 0.5 0.5 0.5
Download Excel Table
jkiees-37-9-947-g1
그림 1. | Fig. 1. 동적 조우 시나리오 구성 | Configuring dynamic encounter scenarios.
Download Original Figure

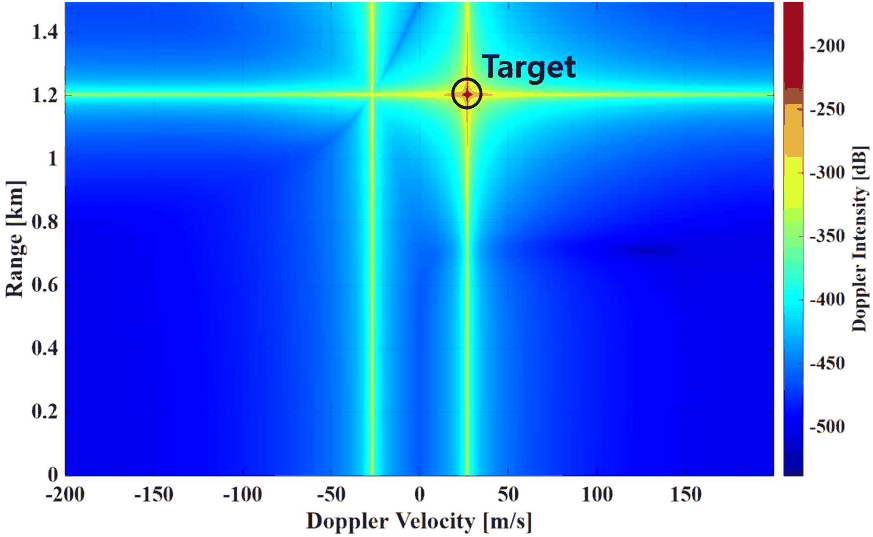
시뮬레이션을 수행하면 그림 2와 같은 range Doppler map의 결과를 얻을 수 있다. 그래프의 x축은 Doppler velocity로 두 객체 간의 상대 속도를, y축은 range로 RF 센서와 표적 간의 거리를 나타낸다. 표적 탐지는 도플러 세기가 가장 강한 bin의 거리 및 도플러 속도 값을 추출하는 방식으로 수행되며, 추출된 값은 이후 상태 추정 기법의 입력으로 활용되는 표적의 상태 파라미터로 사용된다. 그림 2는 순항 궤도 시나리오의 특정 시점에서 출력한 range Doppler map이며, 최대 세기 bin에서 추출한 상태 파라미터 값이 기하학적으로 산출한 거리 및 상대 속도 값과 일치함을 확인하였다.
jkiees-37-9-947-g2
그림 2. | Fig. 2. 시뮬레이션 range Doppler map 결과 | Simulation range Doppler map results.
Download Original Figure

Ⅲ. 상태 추정 기법 설계

본 논문에서는 시뮬레이션을 통해 생성된 거리-속도 시계열 데이터로부터 표적 상태를 1-step ahead로 예측하기 위해, 모델 기반 접근법의 대표 기법인 EKF와 UKF, 그리고 데이터 기반 접근법의 대표 기법인 LSTM을 선정하였다. 본 연구의 핵심 목적은 새로운 추정 알고리즘의 개발이 아니라, 조우 시나리오의 동역학적 특성에 따라 어떠한 유형의 추정 접근법이 적합한지에 대한 판단 기준을 제시하는 데 있다. 따라서 세 기법의 비교는 선형 근사 기반 모델, 비선형 확장 기반 모델, 그리고 학습 기반 예측 모델의 시나리오별 적합성 비교로 해석될 수 있다.

EKF는 비선형 시스템에 대해 현재 추정점 주변에서 선형화를 수행한 뒤 상태를 재귀적으로 추정하는 기법으로, 레이다 표적 추적 분야에서 대표적인 상태 추정 방법으로 널리 활용되어 왔다[7]. 예측-갱신으로 구성되는 재귀 구조를 통해 매 시점 계산량이 작고, 공분산을 이용해 추정 불확실성을 정량적으로 제공할 수 있으며, 잡음 공분산과 운동 모델 파라미터에 대한 물리적 해석이 가능하다는 장점이 있다. 그러나 표적의 기동 변화가 커지거나 상태 전이의 비선형성이 증가하는 경우, 선형화 오차로 인해 추정 정확도가 저하될 수 있다. 이에 비해 UKF는 자코비안 기반 선형화 대신 sigma point를 이용해 비선형 변환을 근사함으로써, 비선형성이 보다 크게 나타나는 상황에서도 EKF보다 안정적인 추정 성능을 기대할 수 있다[8]. 다만 계산량은 EKF보다 증가하며, 상태 및 관측 모델의 설정에 여전히 민감하다는 한계가 있다.

한편 데이터 기반 비교 기법으로 선정한 LSTM은 순환신경망(RNN)의 장기 의존성 학습 한계를 완화하기 위해 제안된 구조로, 과거 관측 정보를 누적적으로 반영하여 비선형 및 비정상 시계열의 패턴을 데이터로부터 직접 학습할 수 있다는 강점이 있다[9],[10]. 최근에는 레이다 표적 추적 및 상태 추정 문제에서도 LSTM 기반 구조를 통해 기동 표적의 비선형 특성을 반영하고자 하는 연구가 다수 보고되고 있다[11]. 그러나 LSTM은 충분한 학습 데이터 확보와 하이퍼파라미터 설계가 요구되며, 추정 불확실성의 명시적 제공이 어렵고 물리적 해석이 제한된다는 한계가 있다. 이러한 세 기법의 상호 보완적 특성을 고려할 때, 조우 조건에 따른 적합한 추정 기법의 선택은 유도무기 체계 설계에 있어 실질적인 의미를 가진다.

3-1 EKF 상태 추정기 설계

본 논문에서 추정 대상 상태와 관측은 거리와 속도로 구성하여 식 (2)와 같이 정의하였다.

x k = [ r k v k ] , z k = [ r ^ k v ^ k ]
(2)

여기서 k는 시간 인덱스, xk는 추정하고자 하는 상태(state)이며, rk는 센서-표적 선상(line-of-sight) 방향의 거리, vk는 동일 방향의 상대 속도를 의미한다. zk는 시점 k에서 RD map으로부터 추출된 거리 및 속도 측정값을 의미한다.

본 연구에서 사용한 EKF/UKF의 상태 전이 함수는 등속(constant velocity) 모델을 가정하며, 그중 EKF는 비선형 상태방정식과 관측방정식을 현재 추정점 주변에서 1차 선형화하여 상태를 재귀적으로 추정하였다. 상태 전이 함수에 대한 자코비안 행렬은 다음과 같이 정의된다.

F k = ∂ f ∂ x = 1 − Δ t k 0 1
(3)

여기서 Fk는 상태 전이 함수가 현재 상태 변화에 대해 얼마나 민감하게 반응하는지를 나타내는 선형 근사 행렬이다. 또한 측정 함수에 대한 자코비안은 식 (4)와 같다.

H k = ∂ h ∂ x = 1 0 0 1 = I
(4)

EKF의 예측 단계에서는 이전 시점의 필터링 상태에 해당하는 X^k−1∣k−1를 바탕으로 다음 상태를 예측하였다.

x ^ k ∣ k − 1 = f x ^ k − 1 ∣ k − 1 P k ∣ k − 1 = F k P k − 1 ∣ k − 1 F k T + Q k
(5)

여기서 x^k∣k−1는 시점 k−1까지의 정보를 사용하여 예측한 시점 k의 상태를 의미하고, Pk|k−1는 해당 예측 상태의 오차 공분산으로 예측 불확실성을 나타낸다.

이후 실제 측정값 zk가 들어오면 보정 단계를 수행하였다. Innovation과 Kalman gain은 다음과 같이 계산된다.

y k = z k − h x ^ k ∣ k − 1 S k = H k P k ∣ k − 1 H k T + R K k = P k ∣ k − 1 H k T S k − 1
(6)

최종적으로 필터링 상태와 공분산은 다음과 같이 갱신된다.

x ^ k ∣ k = x ^ k ∣ k − 1 + K k y k P k ∣ k = I − K k H k P k ∣ k − 1
(7)

여기서 x^k∣k는 시점 k의 측정값까지 반영한 최종 상태 추정값이고, Pk|k는 그에 대응하는 오차 공분산이다. 1-step ahead 예측 성능 평가에는 갱신 단계 이전의 예측 상태 x^k∣k−1을 사용하며, 갱신 단계의 결과는 다음 시점의 예측을 위한 내부 상태로만 활용된다.

3-2 UKF 상태 추정기 설계

UKF는 EKF와 달리 자코비안 기반 선형화를 수행하지 않고, sigma point를 생성하여 비선형 함수를 통과시킨 뒤 평균과 공분산을 근사하는 방식으로 설계하였다. 본 연구에서는 상태 차원을 n=2로 두고, 초기 상태 평균과 공분산으로부터 2n+1개의 sigma point를 생성하였다.

λ = α 2 ( n + k ) − n γ = n + λ x k − 1 ( o ) = x ^ k − 1 ∣ k − 1 x k − 1 ( i ) = x ^ k − 1 ∣ k − 1 + γ P k − 1 ∣ k − 1 i x k − 1 ( i + n ) = x ^ k − 1 ∣ k − 1 − γ P k − 1 ∣ k − 1 i
(8)

여기서 α, β, k는 sigma point 분포를 결정하는 파라미터이며, 생성된 sigma point는 상태 전이 함수를 통과시켜 예측 sigma point를 얻는다.

x k ∣ k − 1 ( i ) = f x k − 1 ( i )
(9)

이후 가중평균을 이용해 예측 상태와 공분산을 계산하였다.

x ^ k ∣ k − 1 = ∑ i = 0 2 n W i ( m ) x k ∣ k − 1 ( i ) P k ∣ k − 1 = ∑ i = 0 2 n W i ( c ) x k ∣ k − 1 ( i ) − x ^ k ∣ k − 1 x k ∣ k − 1 ( i ) − x ^ k ∣ k − 1 T + Q k
(10)

측정 예측 단계에서는 예측 sigma point를 측정 함수에 통과시켜 측정 sigma point를 계산하였다.

z k ∣ k − 1 ( i ) = h x k ∣ k − 1 ( i ) z ^ k ∣ k − 1 = ∑ i = 0 2 n W i ( m ) z k ∣ k − 1 ( i )
(11)

측정 공분산과 상태-측정 교차 공분산은 다음과 같이 계산하였다.

P z z = ∑ i = 0 2 n W i ( c ) z k ∣ k − 1 ( i ) − z ^ k ∣ k − 1 z k ∣ k − 1 ( i ) − z ^ k ∣ k − 1 T + R P x z = ∑ i = 0 2 n W i ( c ) x k ∣ k − 1 ( i ) − x ^ k ∣ k − 1 z k ∣ k − 1 ( i ) − z ^ k ∣ k − 1 T
(12)

여기서 z^k∣k−1는 예측 측정값, Pzz는 측정 예측의 불확실성을 나타내는 공분산, Pxz는 상태와 측정 사이의 상관관계를 나타내는 교차 공분산이다.

Kalman gain과 상태 갱신식은 다음과 같으며, EKF와 동일하게 성능 평가에는 측정값 반영 이전의 예측 상태를 사용한다.

K k = P x z P z z − 1 x ^ k ∣ k = x ^ k ∣ k − 1 + K k z k − z ^ k ∣ k − 1 P k ∣ k = P k ∣ k − 1 − K k P z z K k T
(13)
3-3 LSTM 기반 상태 추정기 설계

LSTM 기반 상태 예측기는 과거의 거리, 속도 시계열을 입력으로 받아 다음 시점의 상태를 출력하는 다대일(sequence-to-one) 구조로 구성하였다. 학습 데이터는 관측 시퀀스 zk=rkmvkmT를 이용하여, 입력 길이 L에 대해 식 (14)와 같이 생성하였다.

X k = z k − L , z k − L + 1 , … , z k − 1 ∈ ℝ L × 2 y k = z k ∈ ℝ 2
(14)

여기서 Xk는 LSTM에 입력되는 길이 L의 시퀀스이며, yk는 해당 시퀀스에 대해 예측해야 하는 목표값(target)이다. 즉, LSTM은 과거 L개 시점의 거리, 속도 관측을 입력으로 하여 현재 시점의 거리-속도를 예측하는 형태로 학습되므로, 1-step ahead 정의를 만족한다.

학습된 LSTM 모델을 LSTMθ로 표기하면 예측 출력은 식 (15)로 표현된다.

y k ^ = L S T M θ X k
(15)

여기서 θ는 LSTM의 학습 파라미터(가중치/편향)를 의미하며, yk^=rk^vk^T는 거리 및 속도의 예측값이다. 학습은 예측 오차를 최소화하는 방향으로 진행되며, 본 논문에서는 평균제곱오차(MSE) 기반 손실 함수를 사용하였다. 식 (16)의 Ns은 학습 샘플 수이며, 유클리드 norm을 사용함으로써 거리와 속도 두 성분의 오차 제곱 합을 평균하여 최소화해 시계열 패턴을 학습한다.

L ( θ ) = 1 N s ∑ k y k ^ − y k 2 2
(16)

평가 단계에서도 1-step ahead 정의를 엄밀히 만족시키기 위해, 시점 tk의 예측에는 {z1, ..., zk−1}와 같이 직전 시점까지의 실제 관측값만을 입력으로 사용하였다.

EKF와 UKF의 경우 상태 전이 모델의 불확실성을 반영하는 프로세스 잡음 공분산과 측정 신뢰도를 반영하는 측정 잡음 공분산이 주요 튜닝 파라미터로 작용한다. 반면 LSTM은 표 3의 은닉 유닛 수, 학습 epoch 수, 학습률과 같은 파라미터 설정에 따라 예측 성능이 크게 달라질 수 있다. 따라서 각 기법의 구조적 특성을 유지한 상태에서 이러한 파라미터들을 조정하며 성능을 비교하였다.

표 3. | Table 3. LSTM 하이퍼파라미터 | Hyperparameter of LSTM.
Network architecture Sequence-to-one
Input sequence length 3
Number of hidden units 50
Optimizer Adam
Maximum epochs 300
Initial learning rate 0.001
Normalization Z-score normalization
Training protocol Re-trained from scratch at each step k
Download Excel Table

Ⅳ. 시나리오 특성에 따른 상태 추정 성능 비교

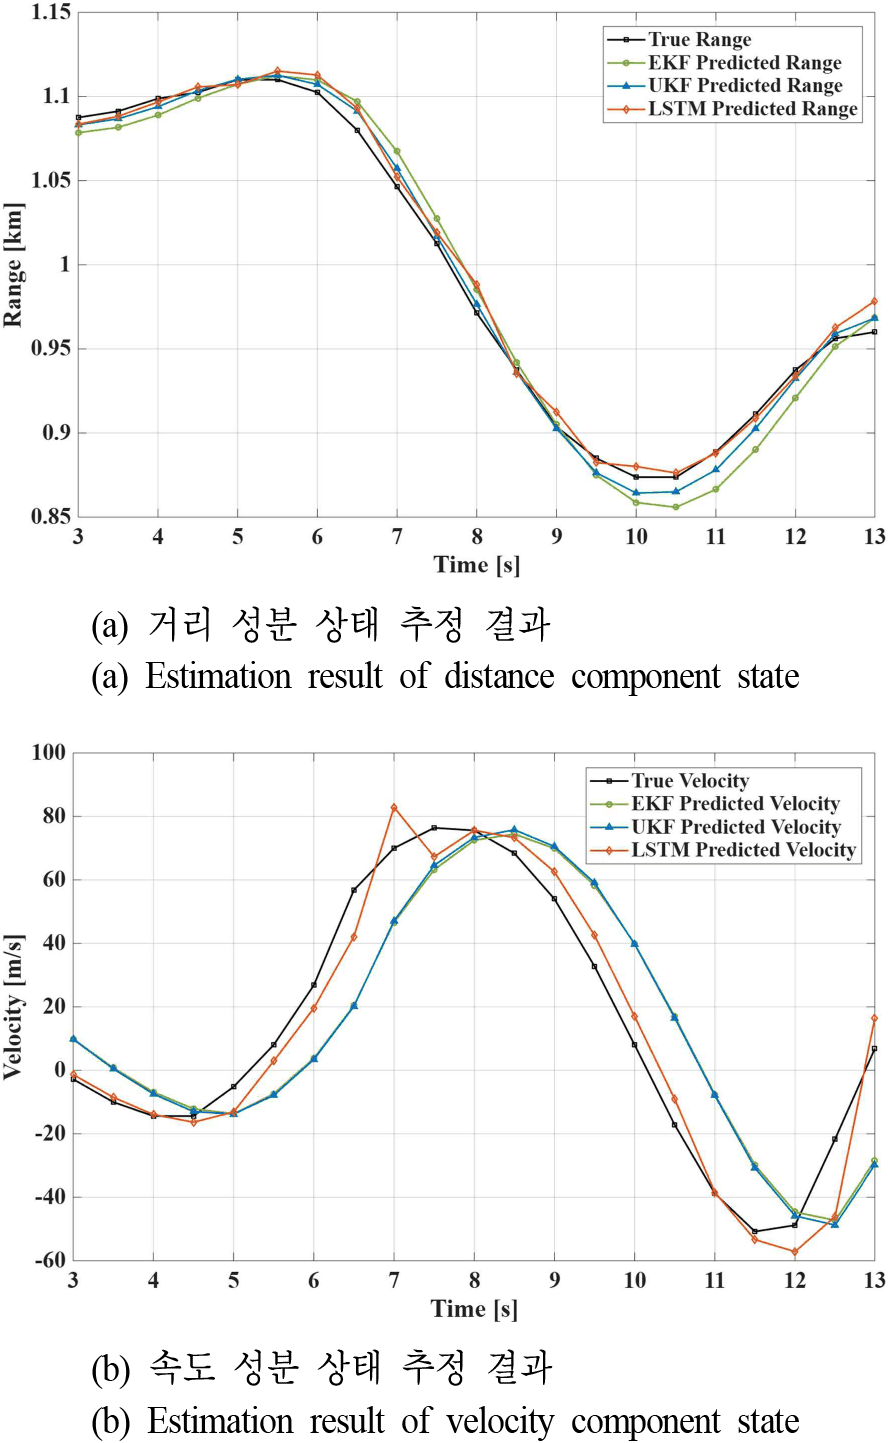
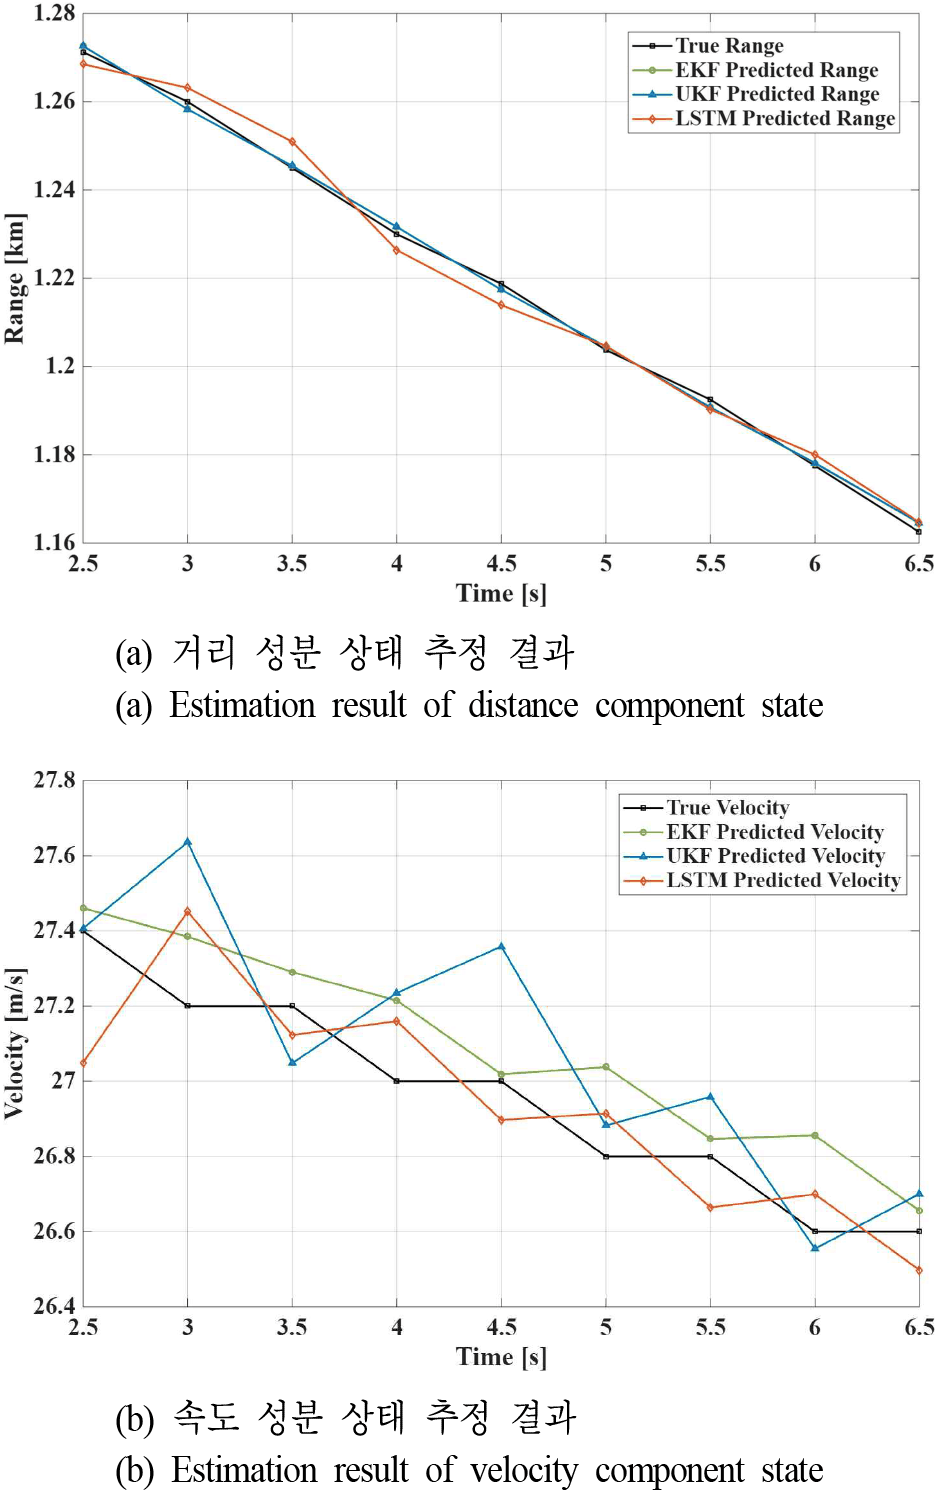
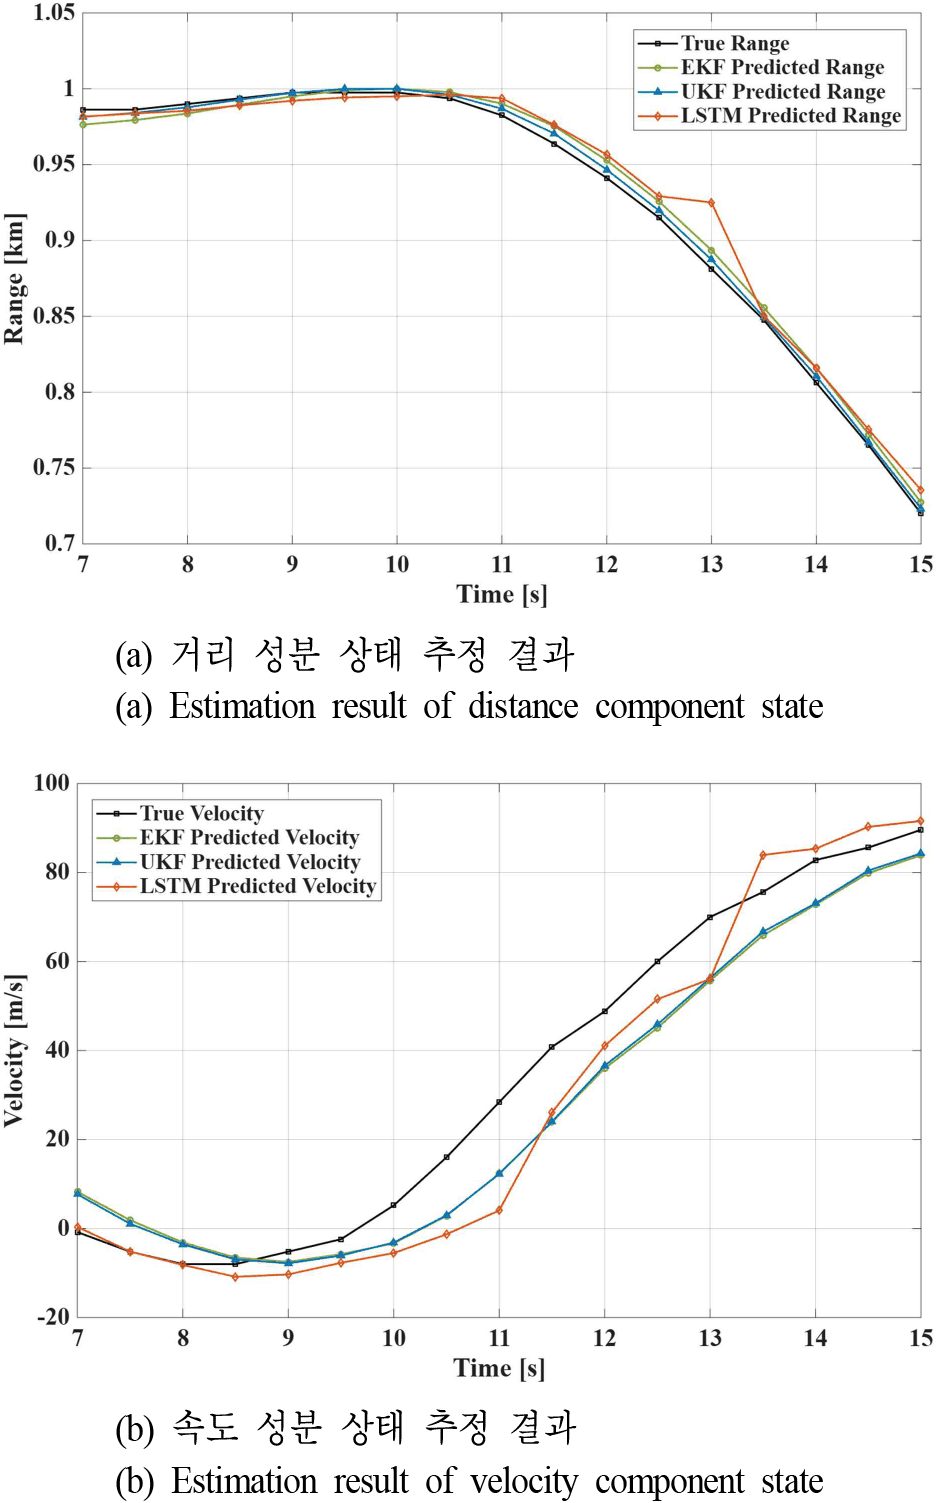
본 논문에서는 순항 궤도(S1), 탄도 궤도(S2), 극초음속 활공체(S3)의 세 가지 조우 시나리오에 대해 EKF, UKF, LSTM 기반의 1-step ahead 상태 예측 성능을 비교·분석하였다. 그림 3~그림 5는 각 시나리오에서 실제값과 세 기법의 예측값의 일부분을 동일 그래프상에 도시한 결과이다. 거리 성분의 그래프에서는 EKF가 시계열의 변화 양상이 일정할 때 우수한 추종 성능을 보였으나 움직임의 복잡도가 올라갈수록 떨어지는 성능을 보이는 반면, UKF는 전 시나리오에 걸쳐 실제값의 변화 추세를 안정적으로 추종하였다. LSTM의 경우 S1 초반 구간에서 입력 시퀀스 미충족에 기인한 일시적 편차가 관찰되었으나 이후 수렴하는 경향을 보였으며, S2에서는 거리 변화가 전환하는 구간에서, S3에서는 기동 구간에서 EKF, UKF 대비 상대적으로 큰 추종 오차가 나타났다. 속도 성분에서는 이와 상반된 양상이 관찰되었는데, S2와 S3과 같이 기동 복잡도가 높은 시나리오에서 EKF와 UKF는 급격한 속도 변화를 충분히 반영하지 못하고 추종 지연이 두드러진 반면, LSTM은 전반적으로 실제 속도 변동을 더 유연하게 추종하였다.
jkiees-37-9-947-g3
그림 3. | Fig. 3. 시나리오 1. 순항 궤도 | Scenario 1. linearly moving target.
Download Original Figure
jkiees-37-9-947-g4
그림 4. | Fig. 4. 시나리오 2. 탄도 궤도 | Scenario 2. parabolic moving target.
Download Original Figure
jkiees-37-9-947-g5
그림 5. | Fig. 5. 시나리오 3. 극초음속 활공체 궤도 | Scenario 3. hypersonic glide vehicle.
Download Original Figure

다만 그래프를 통한 시각적 비교만으로는 기법 간 성능 차이를 객관적으로 정량화하는 데 한계가 있으므로, 상태 파라미터 추정 정확도와 1-step당 처리 시간을 성능 지표로 설정하였다. 추정 정확도는 RMSE를 기반으로 평가하였으며, 본 논문에서 RMSE는 0.5 s부터 20 s까지 0.5 s 간격으로 추출된 총 40개의 시계열 데이터(N=41)에 대해, 매 시점 k에서의 1-step ahead 예측값과 실제값의 오차를 전 구간에 걸쳐 식 (17)과 같이 계산한다[12].

R M S E r = 1 N − 1 ∑ k = 2 N r ^ k ∣ k − 1 − r k 2 R M S E v = 1 N − 1 ∑ k = 2 N v ^ k ∣ k − 1 − v k 2
(17)

단, RMSE는 평균 오차 크기를 나타내는 상대 지표로서 요구 성능 만족 여부를 직접 판단하기에는 한계가 있으므로, 허용 오차 밴드(±요구 오차)를 절대 기준으로 설정하고 예측 오차가 해당 범위 내에 존재하는 비율을 함께 산출하였다[13]. 구체적으로 시점 k에서의 1-step ahead 예측 오차를 ek=X^kvertk −1−Xk로 정의할 때, 허용 오차 영역은 오차 공분산에 대한 거리 기준으로 식 (18)과 같이 설정하였다. c 값은 2로 설정하여 95 %의 신뢰 구간에 해당하는 허용 오차 기준값을 Reqr=10 m, Reqr=8 m/s로 도출하였다.

Req r = c σ r , Req v = c σ v
(18)

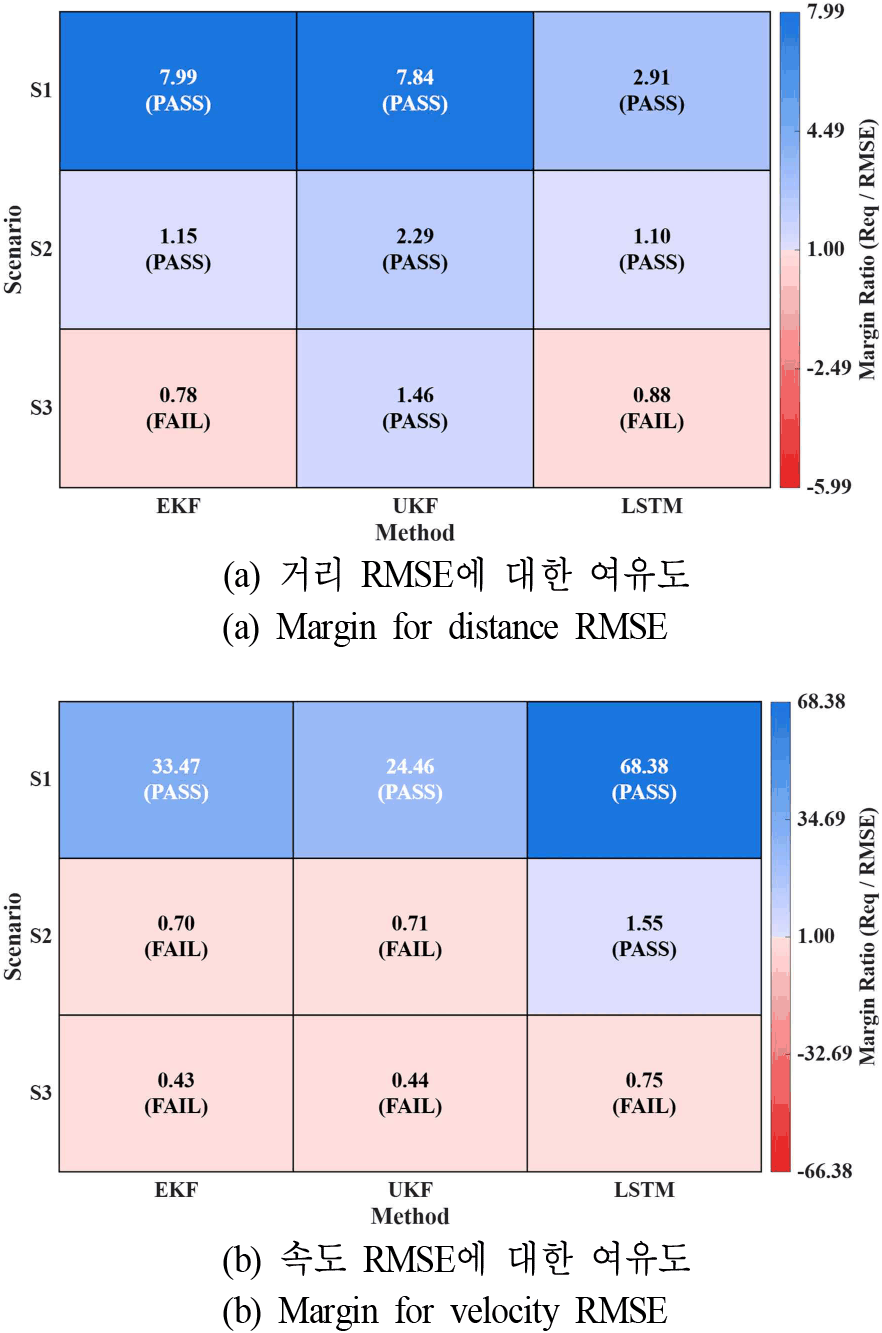
아울러 요구 성능 대비 여유도를 표현하기 위해 Margin=Req/RMSE를 도입하였다. Margin은 전체 구간의 평균 오차 수준인 RMSE가 허용 오차 기준값 대비 갖는 여유도를 나타낸다. Margin≥1이면 요구 성능을 만족함을 의미하며, 평균 오차 수준에서 요구 성능을 만족함을 의미하며, 값이 클수록 동일 요구 조건에서 더 큰 성능 여유를 확보함을 뜻한다. 즉, Margin을 통해 단순히 RMSE가 더 작다는 상대 비교를 넘어, 각 기법이 요구 기준을 얼마나 안정적으로 만족하는지와 설계 여유 수준을 함께 해석할 수 있도록 하였다. 이를 통해 조우 시나리오 특성에 따라 칼만 필터와 LSTM의 상대적 장단점을 정확도-요구 충족 관점에서 종합적으로 분석하였다.

정량 분석 결과는 표 4에 정리하였다. 각 기법의 전체 구간에 걸쳐 매 시점 k에서의 1-step ahead 예측값과 실제값의 오차를 계산한 뒤 이들의 평균값을 구한 RMSE를 기반으로 각 기법의 추정 성능을 평가하였다. 이때 허용 오차 기준 만족 여부를 우선적으로 검토한 뒤 이를 만족하는 기법 간 RMSE를 상호 비교하였다.

표 4. | Table 4. 시나리오별 상태 추정 기법에 따른 RMSE | RMSE according to state estimation techniques by scenario.
Methods Range RMSE (m) Velocity RMSE (m/s) 1-step runtime (ms)
S1 EKF 1.252 0.239 0.135
UKF 1.275 0.327 0.221
LSTM 3.435 0.117 530.236
S2 EKF 8.676 11.463 0.123
UKF 4.362 11.226 0.199
LSTM 9.074 5.171 529.716
S3 EKF 12.860 18.695 0.123
UKF 6.863 18.360 0.200
LSTM 11.342 10.627 528.003
Download Excel Table

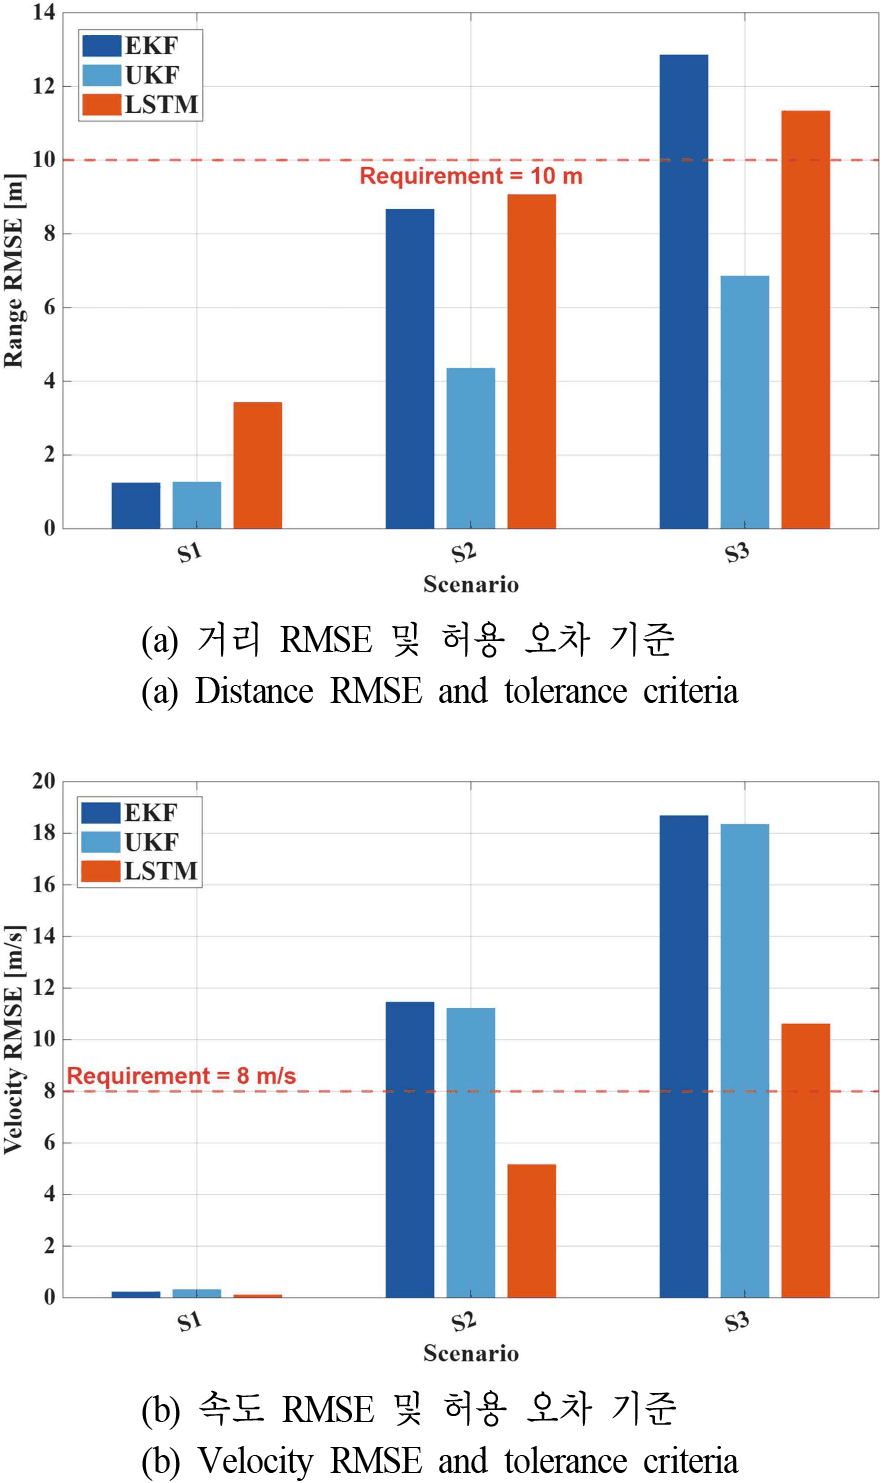
허용 오차 기준 만족 여부를 시나리오별로 정리하면 그림 6 및 그림 7과 같다. S1에서는 거리 및 속도 모두 세 기법이 허용 오차 기준을 만족하였다. S2에서는 거리 추정의 경우 UKF는 여유도 2.29로 기준을 만족하였고, EKF와 LSTM은 각각 1.15, 1.10으로 기준을 만족하였다. 속도 추정에서는 EKF와 UKF의 여유도가 각각 0.70, 0.71로 기준에 미달한 반면, LSTM만이 여유도 1.55로 기준을 만족하였다. S3에서는 거리 추정에서 UKF만이 여유도 1.46으로 기준을 만족하였고, EKF와 LSTM은 각각 0.78, 0.88로 기준에 미달하였다. 속도 추정에서는 EKF와 UKF의 여유도가 각각 0.43, 0.44로 기준을 크게 벗어난 반면, LSTM은 여유도 0.75로 세 기법 중 가장 높은 값을 보였으나 기준을 만족하지는 못하였다.
jkiees-37-9-947-g6
그림 6. | Fig. 6. 시나리오별 추정 RMSE와 요구 성능 기준선 비교 | Comparison of estimated RMSE and required performance baselines by scenario.
Download Original Figure
jkiees-37-9-947-g7
그림 7. | Fig. 7. 요구 성능 대비 여유도의 시나리오별 분포 | Distribution of margin relative to required performance by scenario.
Download Original Figure

허용 오차 기준을 만족하는 기법 간 RMSE를 비교하면, 거리 추정에서는 S1의 경우 EKF 1.252 m, UKF 1.275 m, LSTM 3.435 m로 EKF가 가장 낮은 오차를 나타냈다. S2와 S3에서는 UKF의 RMSE가 각각 4.362, 6.863 m로 전 시나리오에 걸쳐 가장 낮은 거리 추정 오차를 기록하였다. 거리 추정에서 UKF 대비 LSTM의 성능이 상대적으로 낮게 나타난 원인으로는, UKF가 별도의 학습 과정 없이 시스템 모델에 기반하여 즉각적으로 동작하는 반면, LSTM은 충분한 학습 데이터가 확보되어야 안정적인 추정 성능을 발휘하는 구조적 특성에 기인하는 것으로 판단된다. 특히 급격한 기동과 짧은 시나리오 구간이 복합적으로 작용하는 환경에서는 학습 기반 기법의 일반화 성능이 저하될 수 있으며, 이것이 S2와 S3의 거리 추정에서 LSTM의 성능 열화로 이어진 것으로 해석된다.

속도 추정에서는 S1의 경우 LSTM 0.117 m/s, EKF 0.239 m/s, UKF 0.327 m/s 순으로 LSTM이 가장 우수하였다. S2와 S3에서는 LSTM의 RMSE가 각각 5.171 m/s, 10.627 m/s로 칼만 필터 계열 대비 상대적으로 낮은 오차를 나타냈다. 다만 S3 속도 추정에서는 세 기법 모두 허용 오차 기준을 만족하지 못하였으며, 이는 극초음속 활공체의 급격한 기동 특성이 모든 추정 기법에 걸쳐 추종 한계를 보여준다.

처리 시간은 MATLAB R2026a 환경에서 Ryzen7 5800X CPU만을 사용하여 측정하였다. EKF와 UKF의 처리 시간은 매 시점 k에서 sigma point 생성, 예측 단계 및 갱신 단계를 포함한 단일 스텝 연산 시간을 MATLAB의 tic/toc 함수로 측정한 값이다. LSTM의 처리 시간은 매 시점 k에서 과거 시점을 학습 데이터로 하여 네트워크를 처음부터 재학습하는 시간과 학습된 네트워크로 Zk를 추론하는 시간을 합산한 값이다. 따라서 LSTM의 처리 시간은 사전 학습된 고정 모델의 추론만의 시간과는 구별되며, 온라인 학습 기반 운용 시의 총 연산 부담을 나타내는 지표로 해석되어야 한다.

시나리오 전반을 종합하면, 거리 추정에서는 UKF가 모든 시나리오에서 가장 낮은 RMSE와 안정적인 여유도를 확보하였고, 속도 추정에서는 기동 복잡도가 증가하는 S2에서 LSTM만이 허용오차 기준을 만족하며 가장 우수한 추정 성능을 나타냈다. 이는 상태 변수의 물리적 특성과 표적 기동 유형에 따라 적합한 추정 기법이 달라질 수 있음을 정량적으로 뒷받침하는 결과이다.

Ⅴ. 결 론

본 논문에서는 유도무기와 표적 간의 다양한 조우 환경을 반영한 시나리오를 구성하고, 각 시나리오에서 획득된 거리 및 도플러 속도 시계열 데이터를 기반으로 EKF, UKF와 LSTM 기반 상태 추정 기법의 1-step ahead 예측 성능을 비교·분석하였다. 상태 추정 정확도와 처리 시간을 성능 지표로 설정하여 시나리오별 추정 성능을 정량적으로 평가함으로써, 조우 조건에서 적합한 상태 추정 기법을 판단할 수 있는 기준을 제시하였다.

분석 결과, 거리 추정에서는 시계열의 변화 양상이 일정한 조건에서 EKF가, 비정상적 변화나 급격한 변동이 포함될 경우에는 UKF가 상대적으로 우수한 성능을 나타냈다. 이는 두 기법의 성능 차이가 모델 구조의 선형성/비선형성보다는, Jacobian 기반 공분산 전파를 수행하는 EKF와 sigma point를 통해 비선형 확률 전파를 직접 근사하는 UKF 간의 수치적 특성 차이에서 비롯된 것으로 해석된다. 속도 추정에서는 시계열 데이터의 비정상적 변화가 상대적으로 크게 나타나는 조우 조건일수록 LSTM이 더 낮은 RMSE를 나타내어 추정 정확도 측면에서 우수한 경향을 보였다. 이를 통해 특정 상태 추정 기법이 모든 시나리오에서 일관되게 우수하다고 단정하기 어렵고, 조우 조건에 따라 데이터의 선형성 및 동역학적 특성이 달라지기 때문에 적합한 상태 추정 기법 또한 달라질 수 있음을 확인하였다.

결론적으로, 다양한 표적 조우 환경에서 요구 성능을 만족하기 위해서는 시나리오 특성과 실시간 제약을 함께 고려한 상태 추정 기법의 선택 및 적용이 중요하다. 이런 다양한 조우 환경에 대한 분석 결과는 딥러닝 기반 상태 추정 기법의 입력으로 활용될 수 있으며, RF 센서 운용 환경에 따른 상태 추정 기법 선택의 기초적인 판단 근거를 제공할 것으로 기대된다.

Acknowledgements

이 연구는 LIG 디펜스&에어로스페이스 산학협력과제 지원으로 연구되었음.

References

[1].

P. Zarchan, Tactical and Strategic Missile Guidance: Progress in Astronautics and Aeronautics, 6th ed. Reston, VA, American Institute of Aeronautics and Astronautics, 2012.

[2].

A. Chitsaz, A. Naghash, F. F. Saberi, and B. Aahi, “Integration of seeker filter, guidance and control for exact high-velocity target interception,” Scientific Reports, vol. 15, no. 1, p. 41060, Nov. 2025.

[3].

X. Ye, J. Wang, D. Wu, Y. Zhang, and B. Li, “A novel adaptive robust cubature Kalman filter for maneuvering target tracking with model uncertainty and abnormal measurement noises,” Sensors, vol. 23, no. 15, p. 6966.

[4].

X. Rong Li, V. P. Jilkov, “Survey of maneuvering target tracking. Part I. Dynamic models,” IEEE Transactions on Aerospace and Electronic Systems, vol. 39, no. 4, pp. 1333-1364, Oct. 2003.

[5].

U. Patrick, S. Koteswara Rao, B. Omkar Lakshmi Jagan, H. Mohan Rai, S. Agarwal, and W. Pak, “Radar-based target tracking using deep learning approaches with unscented Kalman filter,” Applied Sciences, vol. 14, no. 18, Sep. 2024.

[6].

S. Fontana, F. Di Lauro, “An overview of sensors for long range missile defense,” Sensors, vol. 22, no. 24, p. 9871, Dec. 2022.

[7].

F. Tian, X. Guo, and W. Fu, “Target tracking algorithm based on adaptive strong tracking extended Kalman filter,” Electronics, vol. 13, no. 3, p. 652, Feb. 2024.

[8].

M. Kumar, S. Mondal, “State estimation of radar tracking system using a robust adaptive unscented Kalman filter,” Aerospace Systems, vol. 6, no. 2, pp. 375-381, Apr. 2023.

[9].

C. Gao, J. Yan, S. Zhou, P. K. Varshney, and H. Liu, “Long short-term memory-based deep recurrent neural networks for target tracking,” Information Sciences, vol. 502, pp. 279-296, Oct. 2019.

[10].

J. Liu, Z. Wang, and M. Xu, “DeepMTT: A deep learning maneuvering target-tracking algorithm based on bidirectional LSTM network,” Information Fusion, vol. 53, pp. 289-304, Jan. 2020.

[11].

F. Song, Y. Li, W. Cheng, L. Dong, M. Li, and J. Li, “An improved Kalman filter based on long short-memory recurrent neural network for nonlinear radar target tracking,” Wireless Communications and Mobile Computing, vol. 2022, no. 1, p. 8280428, Aug. 2022.

[12].

Y. Bar-Shalom, X. R. Li, and T. Kirubarajan, Estimation with Applications to Tracking and Navigation: Theory, Algorithms and Software, Hoboken, NJ, John Wiley & Sons, 2001.

[13].

Z. Chen, N. Ahmed, S. Julier, and C. Heckman, “Kalman filter tuning with Bayesian optimization,” arXiv preprint arXiv:1912.08601, Dec. 2019.

Notes

이 하 림 [아주대학교/학사과정]

jkiees-37-9-947-i1

황 규 환 [LIG 디펜스&에어로스페이스/연구원]

jkiees-37-9-947-i2

  • https://orcid.org/0009-0005-2210-8703

  • 2024년 8월: 아주대학교 전자공학과 (공학사)

  • 2026년 8월: 아주대학교 AI융합네트워크학과 (공학석사)

  • 2026년 8월~현재: LIG 디펜스&에어로스페이스 연구원

  • [주 관심분야] 레이다 전파 M&S, 딥러닝 등

주 현 준 [LIG 디펜스&에어로스페이스/수석연구원]

jkiees-37-9-947-i3

  • http://orcid.org/0000-0002-5042-0906

  • 2009년 2월: 연세대학교 전기전자공학과 (공학사)

  • 2020년 2월: 고려대학교 전기전자컴퓨터공학과 (공학석사)

  • 2009년 1월~현재: LIG 디펜스&에어로스페이스 수석연구원

  • [주 관심분야] 신호처리, RF 등

김 인 복 [LIG 디펜스&에어로스페이스/수석연구원]

jkiees-37-9-947-i4

  • http://orcid.org/0000-0002-0718-2025

  • 2008년 2월: 경북대학교 전자공학과 (공학사)

  • 2010년 2월: 경북대학교 전자공학과 (공학석사)

  • 2015년 2월: 경북대학교 전자공학과 (공학박사)

  • 2015년 3월~현재: LIG 디펜스&에어로스페이스 수석연구원

  • [주 관심분야] RF/MW/MMW 회로 및 시스템, 초광대역 소자, UWB/FMCW 레이다 센서 등

김 홍 희 [LIG 디펜스&에어로스페이스/수석연구원]

jkiees-37-9-947-i5

  • http://orcid.org/0000-0003-3853-1811

  • 2013년 2월: 광운대학교 전파공학과 (공학사)

  • 2015년 2월: 광운대학교 전파공학과 (공학석사)

  • 2015년 3월~현재: LIG 디펜스&에어로스페이스 수석연구원

  • [주 관심분야] UWB 레이다 센서, FMCW 레이다 센서, 레이다 고도계, RF회로 및 시스템, 초고주파 회로 등

윤 홍 선 [LIG 디펜스&에어로스페이스/수석연구원]

jkiees-37-9-947-i6

  • http://orcid.org/0000-0002-1990-1648

  • 2016년 2월: 한국외국어대학교 전자공학과 (공학사)

  • 2018년 8월: 한국외국어대학교 전자공학과 (공학석사)

  • 2023년 8월: 한국외국어대학교 전자공학과 (공학박사)

  • 2024년 1월~현재: LIG 디펜스&에어로스페이스 수석연구원

  • [주 관심분야] RFPA, 고출력 FOWLP, SiP, FMCW 레이다 근접센서 등

서 덕 진 [LIG 디펜스&에어로스페이스/선임연구원]

jkiees-37-9-947-i7

  • http://orcid.org/0009-0005-6477-865X

  • 2021년 2월: 순천향대학교 정보통신공학과 (공학사)

  • 2024년 8월: 한양대학교 융합전자공학과 (공학석사)

  • 2021년 1월~2025년 12월: 한국전자기술연구원 ICT디바이스패키징연구센터 연구원

  • 2026년 1월~현재: LIG 디펜스&에어로스페이스 선임연구원

  • [주 관심분야] 안테나 설계, RF 등

김 의 찬 [LIG 디펜스&에어로스페이스/연구원]

jkiees-37-9-947-i8

  • https://orcid.org/0009-0002-3286-8018

  • 2023년 8월: 세종대학교 전자정보통신공학과 (공학사)

  • 2026년 2월: 세종대학교 반도체시스템공학과 (공학석사)

  • 2026년 1월~현재: LIG 디펜스&에어로스페이스 연구원

  • [주 관심분야] RF, 반도체 패키지 신호 및 전력 무결성 설계 등

박 용 배 [아주대학교/교수]

jkiees-37-9-947-i9

  • https://orcid.org/0000-0002-7095-4614

  • 1998년 2월: 한국과학기술원 전기및전자공학과 (공학사)

  • 2000년 2월: 한국과학기술원 전기및전자공학과 (공학석사)

  • 2003년 2월: 한국과학기술원 전기및전자공학과 (공학박사)

  • 2003년 2월~2006년 8월: KT인프라연구소 선임연구원

  • 2006년 9월~현재: 아주대학교 전자공학과/AI융합네트워크학과 교수

  • [주 관심분야] 전자파 propagation 해석, 레이다, 레이돔, AI 등