 PDF Download
 PubReader
 Export Citation
 Email the Author
 Share Facebook
 Share Twitter
 Cited by 0 Article
 Metrics (View:60)


Ⅰ. 서 론
최근 무인 항공기(UAV, unmanned aerial vehicle)의 활용 범위가 민간 및 군사 분야로 확대됨에 따라, 비인가 UAV에 의한 보안 위협 또한 증가하고 있다. 이에 따라 감시 환경에서 UAV를 안정적으로 탐지하고 식별하기 위한 레이다 기반 표적 식별 기술의 중요성이 커지고 있다[1],[2]. 레이다(radar)는 주야 및 기상 조건에 관계없이 운용이 가능하고, 원거리 표적의 운동 정보를 도플러(Doppler) 천이로부터 획득할 수 있으므로 UAV 식별에 적합한 센서로 활용될 수 있다. 특히 UAV의 회전 블레이드 및 프로펠러에 의해 발생하는 마이크로 도플러(micro-Doppler) 신호는 기종별 회전 구조와 운동 특성을 반영하므로, UAV 식별을 위한 중요한 특징 정보로 사용될 수 있다[3]. 이러한 마이크로 도플러 신호의 시간-주파수 패턴을 효과적으로 활용하기 위해, 최근에는 마이크로 도플러 스펙트로그램(spectrogram)을 입력으로 사용하는 딥러닝 기반 UAV 분류 기법이 활발히 연구되고 있다[4],[5].
그러나 이러한 딥러닝 기반 분류기는 학습 데이터의 양과 다양성에 따라 일반화 성능이 크게 좌우된다. 실제 UAV 운용 환경에서는 표적의 회전 속도, 기동 형태, 거리, 잡음, 위상 불안정성, 그리고 펄스 반복 주파수(PRF, pulse repetition frequency)와 같은 레이다 운용 변수에 따라 수신 신호의 특성이 달라진다. 따라서 다양한 운용 조건을 포함하는 학습 데이터가 요구되지만, 이를 실측 데이터만으로 충분히 확보하는 것은 시간, 비용, 장비 운용 측면에서 제약이 따른다.
특히 동일 기종에 대해 다양한 기동 조건과 레이다 운용 조건을 반복적으로 측정하기 어렵기 때문에, 학습 데이터는 통제된 환경에서 획득한 호버링(hovering) 신호에 편중되는 경우가 많다[6]~[8]. 이러한 데이터 편중은 학습 데이터 분포와 실제 운용 환경에서 획득되는 신호 분포 사이의 도메인 간극(domain gap)을 유발한다. 결과적으로 단일 호버링 조건의 데이터만으로 학습된 모델은 다양한 감시 환경에서 안정적인 식별 성능을 보장하기 어렵다.
이러한 문제를 완화하기 위해 합성 마이크로 도플러 데이터를 생성하여 분류 모델 학습에 활용하는 데이터 증강 기법 연구가 수행되었다[9],[10]. 실제 드론 비행에서 획득한 궤적 및 모터 속도를 바탕으로 합성 스펙트로그램을 생성하고, 배경 신호 주입과 SNR(signal-to-noise ratio) 조정을 통해 합성 데이터의 현실성을 높이는 접근이 있었다. 그러나 이러한 방식은 추가적인 비행 계측 정보와 시뮬레이션 모델의 충실도에 의존하므로, 이미 확보된 제한적 실측 신호만으로 다양한 운용 조건을 확장하는 데에는 한계가 존재한다.
본 논문에서는 이러한 한계를 해결하기 위해, 단일 호버링 조건에서 획득한 1차원 복소 레이다 신호와 이로부터 생성된 마이크로 도플러 스펙트로그램을 활용하는 물리 기반 데이터 증강 프레임워크를 제안한다. 제안 기법은 표적 동역학, 환경 강건성, 레이다 운용 변수에 해당하는 신호 변동을 1차원 신호 단계에서 물리 모델 기반으로 반영하고, 이후 시간 주파수 표현 단계에서 스펙트로그램 마스킹(masking) 증강을 결합하는 계층적 구조를 가진다. 특히, 본 논문은 제안 기법이 도메인 간극을 얼마나 효과적으로 극복하는지 입증하기 위해 학습 데이터와 평가 데이터의 획득 조건을 분리하여 실험을 설계하였다. 분류 모델의 학습에는 통제된 환경에서 수집된 4종 UAV의 호버링 실측 데이터만을 사용하는 반면, 일반화 성능 평가는 표적의 실제 기동이 포함될 뿐만 아니라 표적 거리, 관측 환경 및 레이다 PRF까지 상이한 교차 도메인 환경에서 수행한다.
Ⅱ. UAV 마이크로 도플러 신호 모델링
UAV의 레이다 수신 신호는 표적의 병진 운동과 블레이드 및 프로펠러의 회전 운동이 함께 반영된 복소 신호로 나타낼 수 있다. 본 논문에서는 전처리 과정을 통해 표적 거리 셀에서 추출한 1차원 복소 도플러 시계열을 x[n]이라 정의하며, 이는 식 (1)과 같이 나타낼 수 있다[11].
여기서 A[n]은 표적 산란 성분의 반사 계수(RCS, radar cross section), fc는 중심 주파수, c는 빛의 속도, R[n]은 레이다와 표적 산란 성분 사이의 거리 변화, w[n]은 수신 잡음이다.
거리 변화 R[n]은 식 (2)와 같이 표적의 병진 운동에 의한 거리 변화 RT [n]과 회전 운동에 의한 미세 운동 성분 RM [n]으로 구분할 수 있다.
여기서 R0는 레이다로부터 표적 산란 성분 사이의 초기 거리를 의미한다. 펄스 반복 간격(PRI, pulse repetition interval)을 TPRI, 샘플링 시간에 따른 변수를 τn=nTPRI라 할 때, 표적의 병진 운동과 미세 운동 성분은 각각 식 (3) 및 식 (4)와 같이 모델링된다.
v와 a는 각각 레이다 가시선(RLOS, radar line of sight) 방향의 속도와 가속도를 의미한다. 또한 α, ω, ϕ0는 각각 블레이드 또는 프로펠러의 회전 반경, 회전 각속도, 초기 위상을 나타낸다. 식 (3)의 병진 운동 성분은 기동에 따른 도플러 주파수 천이를 유발하며, 식 (4)의 미세 운동 성분은 주기적인 회전에 따른 고유한 마이크로 도플러 패턴을 형성한다.
통제된 호버링 조건에서는 병진 운동 성분이 무시할 만한 수준이므로 수신 신호는 주로 미세 운동 성분에 의해 결정된다. 반면, 실제 운용 환경에서는 표적의 기동, 모터의 회전 속도 변동, 환경 잡음, 레이다 시스템의 불안정성 및 레이다 시스템 간 PRF 편차가 복합적으로 발생한다. 따라서 본 논문에서는 식 (2)에서 식 (4)까지 정의된 주요 변화 요인을 1차원 신호 영역에서 근사적으로 주입하여 도메인을 확장하는 데이터 증강 기법을 제안한다.
Ⅲ. 물리적 특성을 고려한 데이터 증강 전략
그림 1은 물리적 특성을 고려한 제안 데이터 증강 프레임워크의 전체적인 구조를 나타낸다. 그림의 상단 흐름과 같이, 본 프레임워크는 왼쪽의 표적 거리에서 수집된 1차원 복소 레이다 수신 신호를 입력으로 받아 오른쪽으로 진행하며 표적 동역학, 잡음, 레이다 운용 변수 등 1차원 시계열 단계의 물리 기반 증강을 순차적으로 수행한다. 이후 STFT(short-time Fourier transform) 기반 시간-주파수 변환 후 2차원 마스킹 증강을 거쳐, 최종적으로 다양한 변동성이 반영된 증강 스펙트로그램으로 도출되는 과정을 보여준다.
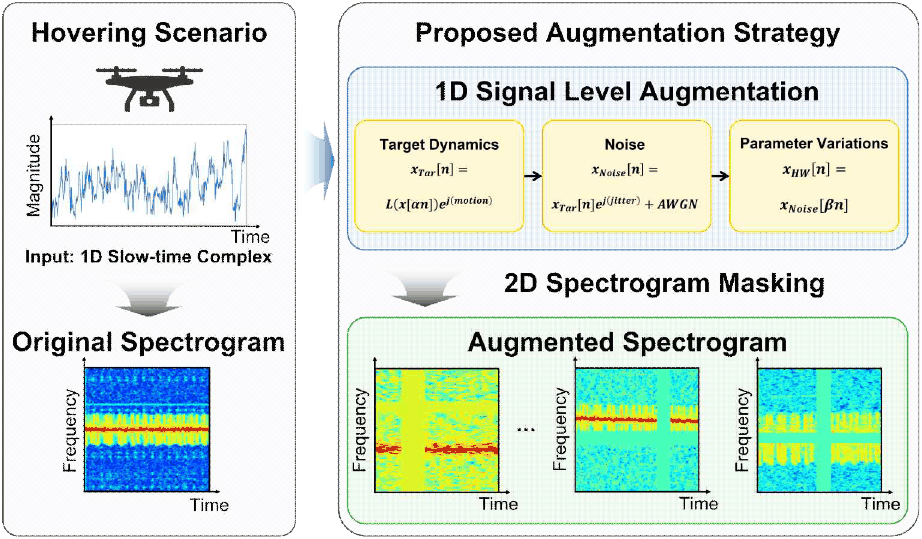
1차원 복소 신호 단계의 증강은 원 신호가 가진 고유 변조 주파수를 보존하면서 실제 측정 환경의 물리적 변동성을 근사적으로 반영하기 위해 수행되며, 크게 표적 동역학, 환경 강건성, 레이다 운용 변수 변형의 세 가지 단계로 나누어 기술할 수 있다.
첫째, 표적 동역학 범주에서는 회전 속도 변동과 표적의 등속 및 가속 운동을 모사한다. 회전 속도 변동은 식 (4)의 미세 운동 성분에서 회전 각속도가 변화하는 현상에 대응된다. 회전 속도 스케일 계수를 α라 할 때, 변동이 반영된 미세 운동 성분 RM,α은 식 (5)와 같이 나타낼 수 있다.
여기서 α>1은 회전 속도가 증가한 경우를, α<1은 회전 속도가 감소한 경우를 의미한다. 이러한 회전 속도 변화는 1차원 신호의 시간축 리샘플링(resampling) 및 길이 보정 연산을 통해 물리적으로 근사화되며, 변형된 신호 xrpm [n]은 식 (6)과 같이 정의된다.
여기서 N은 원 신호 길이이며, Rα [·]은 스케일 계수 α에 따른 시간축 리샘플링 연산, LN [·]은 리샘플링된 신호를 길이 N으로 보정하는 연산이다. 길이 보정 연산은 리샘플링으로 인해 변형된 신호가 원본 길이보다 길어질 경우 임의의 시작점을 기준으로 슬라이싱(slicing)하고, 짧아질 경우에는 신호를 주기적으로 반복한 후 절단함으로써 이후 시간-주파수 변환을 위한 입력 차원을 일관되게 유지한다. 또한 표적의 등속 및 가속 운동은 식 (3)의 병진 운동 성분에 의해 발생하는 도플러 변화를 반영한다. 등속 운동은 일정한 도플러 천이를 생성하고 가속 운동은 시간에 따라 선형적으로 변하는 도플러 주파수 변화를 형성하므로, 이를 신호 xrpm [n]에 각각 선형 위상항과 2차 위상항으로 주입하여 기동 성분이 모사된 신호 xmotion [n]을 식 (7)과 같이 구성한다.
여기서 fd와 γ는 각각 샘플당 정규화 도플러 주파수와 샘플당 도플러 주파수 변화율을 의미한다. 중심 주파수 fc와 PRF를 기준으로 할 때, fd와 γ는 각각 레이다 시선 방향의 속도 v와 가속도 a에 식 (8)과 같이 대응된다.
둘째, 환경 강건성 범주에서는 앞서 표적 기동 성분이 주입된 신호 xmotion [n]에 레이다 시스템의 불안정성을 모사하는 위상 지터(phase jitter)와 수신 시스템의 잡음 변화를 반영하는 백색 가우시안 잡음(AWGN, additive white Gaussian noise) 을 추가한다. 위상 지터와 잡음이 주입된 신호 xenv [n]은 식 (9)와 같이 표현된다.
여기서 ϕ[n]은 위상 지터를 의미하며, 평균이 0이고 분산이 σ2인 정규분포를 따른다. AWGN wawgn [n]은 식 (10)과 같이 wI [n]과 직교 성분 wQ [n]의 결합으로 다음과 같이 정의된다.
여기서 각 성분은 평균이 0이고 분산이 인 정규분포를 따른다. 전체 잡음 전력은 σw는 상위 5 % 전력 성분의 평균값을 기준 전력으로 정의한 뒤, 가변적으로 설정된 SNR에 맞추어 동적으로 결정된다. 결과적으로 식 (9)의 위상 지터 주입과 백색 가우시안 잡음 추가는 특정 노이즈 환경에 분류기가 과적합되는 현상을 방지하여 환경적 강건성을 부여한다.
셋째, 레이다 운용 변수 범주에서는 서로 다른 레이다 하드웨어 규격 차이를 극복하기 위해 PRF 변화에 따른 샘플링 구조 차이를 모사한다. 레이다 시스템의 PRF가 변화되면 동일한 표적 운동이라 하더라도 1차원 복소 시계열 상의 PRI가 달라지게 된다. 이를 반영하기 위해 PRF 스케일 계수 β를 적용하여 신호의 샘플링 구조를 재조정한 신호 xprf [n]은 식 (11)과 같이 표현할 수 있다.
여기서 Rβ은 스케일 계수 β에 따른 리샘플링 연산을 의미한다. 이때, 변환된 신호 길이는 원본 신호 길이로 복원하지 않고, 이후 시간-주파수 변환 단계에서의 동적 프레임 보정을 통해 STFT를 진행하여 마이크로 도플러 스펙트로그램으로 변환된다.
물리 기반 1차원 증강이 모두 완료된 신호 xprf [n]은 STFT를 통해 2차원 마이크로 도플러 스펙트로그램 S[f,t]로 변환된 후, 최종적으로 마스킹 단계를 거친다. 이는 일부 시간 구간 또는 도플러 대역의 정보 손실 상황에 대한 분류기 일반화 능력을 극대화하기 위함이다. 본 논문에서는 무작위로 선택된 시간축 및 주파수축 영역 내의 픽셀 값들을 전체 평균값 μ로 치환하는 방식을 사용하며, 마스킹이 적용된 스펙트로그램 SM은 식 (12)와 같이 표현된다.
여기서 ts와 Δt는 각각 시간축 마스킹의 시작 위치와 길이이며, fs와 Δf는 각각 주파수축 마스킹의 시작 위치와 대역폭을 의미한다.
Ⅳ. 데이터 측정 및 전처리
본 논문에서 제안한 물리 기반 데이터 증강 프레임워크의 유효성을 실증하기 위해, 학습 및 평가 데이터셋 수집에 X-밴드(X-band) 펄스 레이다 시스템을 운용하였다. 제안 기법의 검증 및 데이터 수집에 사용된 레이다 시스템의 구체적인 하드웨어 사양은 표 1과 같다.
| Carrier frequency | 9.85 GHz |
| Frequency bandwidth | 30 MHz |
| PRF | 35 kHz/20 kHz |
| Sampling frequency | 140 MHz |
| Measured time | 0.143 s |
| Antenna beam width | 20° |
| Antenna gain | 20 dB |
원시 레이다 수신 신호로부터 1차원 물리 증강 알고리즘의 입력으로 사용되는 1차원 복소 도플러 시계열 신호를 추출하는 전처리 파이프라인은 다음과 같은 단계로 구성된다. 우선, 수신된 표적 반사 신호와 참조 신호에 대해 각각 펄스 압축(pulse compression)을 수행하여 고해상도의 거리 프로파일을 획득한다. 그다음, 두 신호 간의 동기화 오차를 맞추기 위해 위상 지터 보상 단계를 거친다. 이렇게 보상된 두 신호를 결합하여 표적 반사 신호 내의 정지 클러터(clutter)를 효과적으로 제거함으로써 표적에 대한 높은 SNR을 확보한다. 이후 최종적으로 표적 거리 셀(range bins)을 선정한 후 도플러 시간축 방향 성분만을 추출함으로써 1차원 복소 도플러 신호를 구성한다.
전처리 후 추출된 1차원 복소 도플러 신호는 STFT를 통해 마이크로 도플러 스펙트로그램으로 변환된다. 사이드로브(sidelobe) 최소화를 위해 Blackman-Harris 윈도우 함수를 사용하였으며[12], 모델 입력 크기를 일정하게 하기 위해 윈도우 크기와 FFT(fast Fourier transform) 길이는 모두 224로 설정하였다.
이때, PRF 스케일링으로 인해 입력 신호의 전체 길이가 변화하게 된다. 시간축 길이 NT를 고정하기 위해, 입력 신호의 길이에 따라 홉(Hop) 크기 H를 동적으로 계산하는 방식을 적용하며, 이는 식 (13)과 같이 계산된다.
여기서 L은 1차원 복소 신호의 전체 길이를 의미하며, Nt는 고정하고자 하는 시간 프레임 수로서 본 논문에서는 224로 설정하였다. 입력 신호를 x[n]이라 할 때, STFT 결과인 S[f,t]는 식 (14)와 같이 계산된다.
여기서 w[·]는 윈도우 함수, f는 주파수 빈 인덱스, t는 시간 프레임 인덱스, NFFT는 FFT 길이를 의미한다. STFT 결과의 시간 프레임 수가 224보다 큰 경우에는 앞쪽 224개의 프레임을 사용하고, 224보다 작은 경우에는 시간축 방향으로 주기적 패딩(padding)을 적용하여 스펙트로그램 크기를 224×224로 정렬하였다. 최종적으로 스펙트로그램은 dB 스케일(Scale)로 변환하여 분류기에 입력한다.
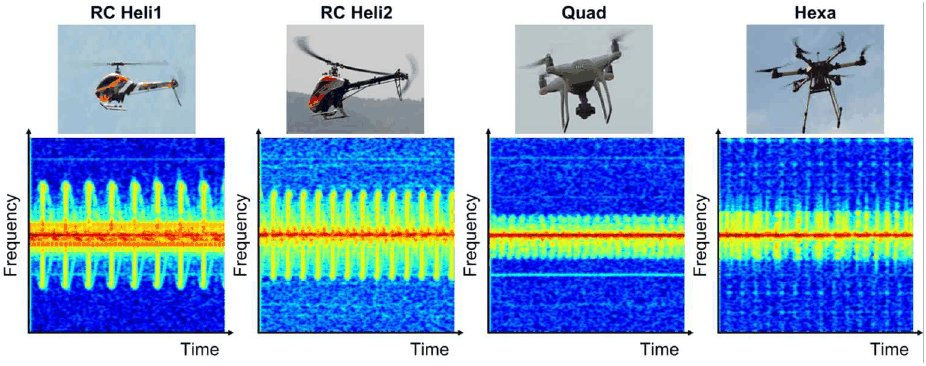
학습 데이터셋은 그림 2와 같이 RC Heli1, RC Heli2, Quad, Hexa의 4종 UAV를 대상으로 획득하였다. 측정 시나리오는 호버링(hovering) 환경으로 한정하였으며, 구체적인 측정 조건은 PRF 35 kHz, CPI(coherent processing interval) 0.143 s, 표적 거리 약 80 m이다. 각 기종별 데이터 표본 수는 표 2에 정리하였다.
| RC Heli1 | 248 |
| RC Heli2 | 224 |
| Quad | 155 |
| Hexa | 119 |
| Total | 746 |
제안한 물리 기반 데이터 증강 프레임워크가 제한된 호버링 학습 데이터 환경을 극복하고, 실제 야외 감시 환경의 다양한 변동성에 대해 도메인 일반화(domain generalization) 성능을 확보하는지 검증하기 위해 교차 도메인 평가 데이터셋을 별도로 구축하였다. 본 평가 데이터셋은 오직 학습이 완료된 분류 모델의 강건성을 추론하는 평가용으로만 운용된다.
평가 데이터셋은 quad 단일 기종의 총 240개 표본으로 구성하였다. 표적 동역학적 특성 관점에서, 통제된 호버링 조건의 학습 데이터와 달리 평가 데이터는 레이다 시선 방향으로 전진 및 후진하는 기동 시나리오에서 획득하였다. 이에 따라 표적의 등속 및 가속 병진 운동으로 인한 도플러 주파수 천이와 시간에 따른 거리 변화가 수신 신호에 포함되도록 하였다.
환경적 특성 관점에서, 평가 데이터는 학습 데이터와 다른 날짜에 지형지물과 공간적 배치가 상이한 독립적인 외부 위치에서 획득하였다. 또한 학습 조건보다 더 먼 거리에서 기동 표적을 관측함으로써 표적 거리가 시간에 따라 변화하도록 하였으며, 이에 따라 SNR, 클러터 분포 및 다중경로(multipath) 조건이 학습 데이터와 상이한 환경을 구성하였다.
레이다 운용 변수 관점에서는 PRF 변화에 대한 강건성을 평가하기 위해, 학습 데이터의 PRF 35 kHz와 상이한 20 kHz로 평가 데이터를 획득하였다. 단일 분석 프레임의 관측 시간은 동일하게 유지하기 위해 CPI는 두 조건 모두 0.143 s로 설정하였다. 평가 데이터는 학습 데이터와 다른 날짜와 장소에서 별도의 측정을 통해 수집하였으며, 학습 및 5-fold 교차 검증 분할에는 포함하지 않았다. 또한 학습 데이터와 평가 데이터 간에 동일한 원시 측정 신호 또는 분할 표본의 중복은 존재하지 않는다.
Ⅴ. 실험 및 결과 분석
본 논문에서 제안한 프레임워크의 효과를 검증하기 위해, 동일한 분류 모델과 학습 조건에서 데이터 증강 구성만을 달리하여 성능을 비교하는 절제 연구(ablation study)를 수행하였다. 분류 모델로는 사전 학습된 MobileViT v2를 사용하였다. 최적화 알고리즘은 AdamW를 사용하였으며, 손실 함수는 교차 엔트로피(cross-entropy) 손실을 사용하였다. 실험의 통계적 신뢰성을 확보하기 위해 3개의 무작위 시드(seed)와 5-fold 교차 검증을 결합하여 총 15회의 학습을 수행하였다. 학습이 완료된 모델의 최종 식별 성능은 15회 검증 결과의 평균과 표준편차로 평가하였다.
제안한 증강 기법의 물리적 타당성과 재현성을 확보하기 위해, 각 증강 요소의 파라미터 범위와 적용 확률을 표 3에 정리하였다. 각 파라미터는 UAV의 운동 특성, 레이다 운용 조건 및 교차 도메인 평가 데이터의 변동 범위를 고려하여 설정하였다.
| Augmentation | Parameter | Range | Probability |
|---|---|---|---|
| RPM | α | 0.9~1.1 | 0.5 |
| Velocity | fd | ±0.04 | 0.3 |
| Acceleration | γ | ±5×10⁻⁷ | 0.3 |
| Jitter | σϕ | 0~0.01 | 0.3 |
| Noise | SNR | 10~30 | 0.5 |
| PRF | β | 0.4~1.0 | 0.5 |
| Masking | Δt, Δf | 0~25 | 0.5 |
표적 동역학적 특성 관점에서, 블레이드 회전 속도 변동을 모사하는 RPM(revolutions per minute) 스케일 계수는 호버링 조건을 기준으로 ±10 %의 회전 속도 변화를 반영하도록 0.9~1.1로 설정하였다. 등속 및 가속 위상 주입 파라미터는 X-밴드 레이다의 중심 주파수와 PRF를 기준으로 물리적 속도 및 가속도에 대응시켰다. 최대 도플러 주파수 변동폭은 실제 표적의 시선 방향 속도 약 21 m/s에 대응하며, 가속에 의한 2차 위상 파라미터의 최댓값인 5×10⁻⁷은 가속도 약 9.32 m/s2에 대응된다.
환경적 특성 관점에서, 위상 지터 파라미터는 펄스 간 위상 불안정성과 동기화 오차를 모사하도록 0~0.01 rad 범위로 설정하였다. 수신 잡음은 원거리 관측 및 전파 감쇠에 따른 잡음 환경 변화를 반영하기 위해 SNR을 10~30 dB 범위에서 무작위로 설정하였다.
레이다 운용 변수 관점에서, PRF 스케일 계수는 주파수축으로 에일리어싱(aliasing)이 일어나지 않는 최대 범위를 기준으로 설정했으며, 마스킹의 경우 기종별 주기적인 마이크로 도플러 패턴을 훼손시키지 않는 범위에서 설정했다.
증강 구성은 각 증강 방법에 따른 영향을 분석하기 위해 세 가지 실험군으로 나누어 설정하였다. 첫째, 증강을 전혀 적용하지 않은 모델을 baseline으로 설정하였다. 둘째, 제안한 전체 증강 프레임워크에서 하나의 증강 요소만을 제외한 시나리오들을 구성하여 각 증강 요소의 상대적 기여도를 분석하였다. 셋째, 본 논문에서 제안한 모든 증강 기법을 함께 적용한 full 증강 시나리오를 통해 최종적인 도메인 일반화 효과를 평가하였다.
제안한 데이터 증강 시나리오별 학습 도메인(in-domain) 및 교차 도메인(cross-domain) 식별 정확도와 일반화 간극(gap)의 정량적 수치는 표 3과 같으며, 15회 반복 실험에 따른 교차 도메인 식별 정확도의 통계적 분포는 그림 3의 박스 플롯(box-plot)으로 나타내었다. 이때 표 3의 모든 정확도 수치는 15회 독립 실험 결과의 평균과 표준편차를 ±기호 기준으로 전후에 각각 표기하였다.
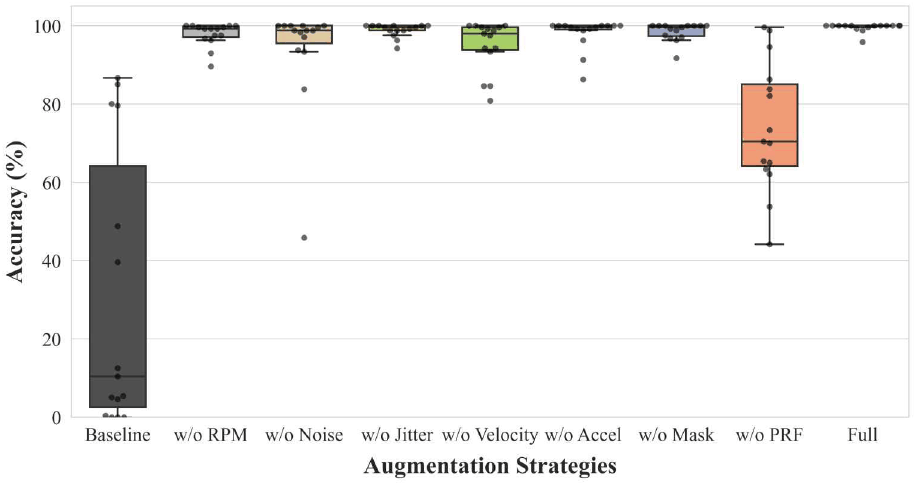
학습 도메인 검증 데이터셋에 대한 평가에서는 baseline을 포함한 모든 시나리오가 98 % 이상의 높은 식별 정확도를 기록하였다. 특히 full 증강을 포함한 대부분의 시나리오에서 정확도가 100.00 %로 포화되는 양상을 보였다. 반면, 교차 도메인 평가에서는 데이터 증강 구성에 따라 일반화 성능의 차이가 극명하게 확인되었다. 증강을 적용하지 않은 baseline 모델의 경우, 교차 도메인 식별 정확도가 30.53±35.63 %로 크게 저하되었으며 일반화 간극은 69.34 %p로 가장 높게 도출되었다. 그림 3의 교차 도메인 정확도 분포에서도 baseline은 초기화 조건 및 데이터 분할에 따라 최소 0 %에서 최대 86 %까지 가장 큰 성능 편차를 보였다. 이는 모델이 통제된 호버링 실측 데이터셋에만 과적합되어, 외부 도메인 환경에 대한 일반화 능력을 상실했음을 보여준다.
개별 증강 요소를 제외한 시나리오에서는 각 물리적 변동 인자의 상대적 기여도와 개별 증강 기법들의 필요성이 확인되었다. PRF 스케일링을 제외한 시나리오(w/o PRF)는 교차 도메인 정확도가 74.17±16.35 %로 감소하여 가장 큰 폭의 성능 저하를 기록하였고, 일반화 간극 또한 25.83 %p로 증가하였다. 이는 레이다 시스템 간의 PRF 차이로 인한 스펙트로그램의 시간-주파수 해상도 변화가 가장 지대한 도메인 간극 요인으로 작용하며, 제안한 PRF 리샘플링 연산이 교차 도메인 식별에 필수적인 기법임을 뜻한다. 뒤이어 가변 수신 잡음 주입을 제외한 w/o noise 시나리오와 등속 기동 위상 주입을 제외한 w/o velocity 시나리오 역시 정확도 저하와 함께 표준편차가 크게 증가하여, 레이다 시스템 불안정성 조건과 표적 고유의 병진 운동 성분이 외부 도메인 성능 방어에 영향을 주는 요소임이 검증되었다.
한편, 하락 폭이 상대적으로 작게 나타난 위상 지터 외란(w/o jitter), 선형 가속도 위상(w/o accel), 2차원 마스킹(w/o mask), 그리고 블레이드 회전 속도 변동(w/o RPM) 누락 실험군들 역시 full 증강 대비 정확도 저하와 함께 표준편차가 증가하는 경향을 보였다. 특히 선형 가속도나 마스킹, RPM 요소를 배제할 때 표준편차가 각각 3.01 %에서 3.99 %까지 증가하는 현상은, 특정 기동 조건이나 국소적 신호 소실 환경에서 모델의 추론 안정성이 훼손될 수 있음을 시사하므로 교차 도메인 식별 성능의 견고함을 위해 해당 기법들이 모두 필요함을 방증한다.
표 4와 그림 3의 quad 정확도 평가에 이어, 제안 기법이 교차 도메인 quad 표본에서 발생하는 클래스 간 오분류를 어떻게 억제하는지 분석하기 위해 클래스별 예측 분포를 그림 4와 같이 시각화하였다. 좌측 baseline 모델 결과를 살펴보면, 실제 quad 표본 중 quad 클래스로 올바르게 예측된 비율은 30.5 %에 불과하며, 전체 오분류의 대다수인 68.9 %가 유사한 hexa 클래스로 편중되어 발생함을 알 수 있다. 이는 통제된 호버링 신호로만 학습된 모델이, 표적 기동, 측정 환경 및 PRF 변화로 인해 발생한 스펙트로그램의 변형을 타 기종의 고유 특성으로 오인하였음을 보여준다. 반면, 그림 4의 우측 full 모델의 결과를 보면 quad 재현율이 99.6 %로 상승하였으며, hexa로의 오분류 비율은 0.3 %로 크게 감소하였다. 이는 본 논문에서 제안한 증강 기법이 마이크로 도플러 패턴 차이를 도메인 변동 하에서도 교차 도메인 quad 표본에서 hexa로 편중되던 오분류를 효과적으로 완화했음을 보여준다.
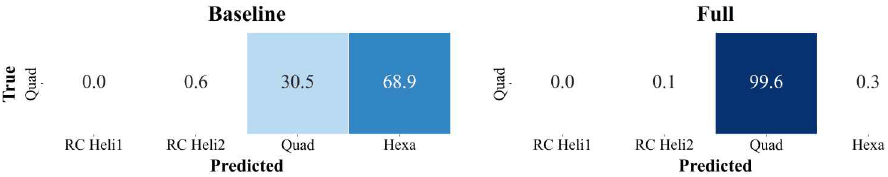
본 평가 조건에서는 학습 데이터와 평가 데이터의 PRF가 상이하므로, PRF 스케일링이 교차 도메인 성능에 가장 큰 단일 기여를 보였다. 그러나 다른 증강 요소를 제외한 경우에도 평균 정확도가 감소하거나 모델 간 성능 편차가 증가하였으므로, full 증강 구성의 최종 성능과 추론 안정성은 PRF 스케일링을 중심으로 여러 물리 기반 증강 요소가 상호 보완적으로 결합된 결과로 해석할 수 있다. 이처럼 다중 도메인 변동이 복합적으로 적용된 환경 하에서의 정밀 평가를 통해, 본 논문에서 제안한 계층적 물리 기반 데이터 증강 프레임워크가 마이크로 도플러 고유 특징을 보존하면서도 운용 환경 가변성에 대한 모델의 과적합을 완화하는 데 기여했음을 보여준다.
제안한 물리 기반 데이터 증강이 분류 모델의 특징 공간과 교차 도메인 표본의 분포에 미치는 영향을 정성적으로 비교하기 위해 t-SNE(t-distributed stochastic neighbor embedding) 분석을 수행하였다. 그림 5에서는 증강을 적용하지 않은 baseline 모델과 모든 증강 기법을 적용한 full 모델로부터 동일한 검증 및 교차 도메인 표본의 특징 벡터를 추출하여 2차원 공간에 시각화하였다. 이를 통해 데이터 증강 적용 전후에 각 UAV 클래스의 특징 분포가 어떻게 변화하며, 교차 도메인 quad 표본이 학습 도메인의 quad 특징 영역과 어떠한 관계를 형성하는지를 비교하였다.
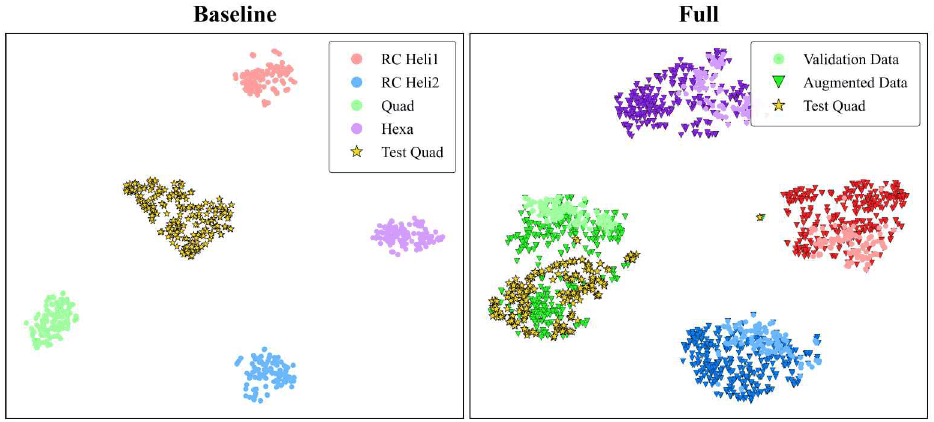
t-SNE 입력 특징 벡터는 MobileViT v2의 분류기 직전에 위치한 GAP(Global average pooling) 계층의 출력에서 추출하였다. 해당 출력은 입력 스펙트로그램의 정보가 압축된 512차원 특징 벡터이다. 그림 5에서 색상은 RC Heli1, RC Heli2, quad 및 hexa의 UAV 클래스를 나타내며, 마커 형태는 검증 데이터, 증강 데이터 및 교차 도메인 test quad 데이터를 구분한다.
그림 5의 baseline 결과인 좌측 산점도를 보면, 통제된 실측 호버링 조건으로 학습된 4종 UAV 기종 데이터셋은 특징 공간 내에서 서로 분리된 군집을 형성하고 있다. 그러나 교차 도메인 평가 데이터셋인 test quad의 특징 벡터를 해당 공간에 투영하였을 때, 이는 기존 학습셋의 quad 군집과 융합되지 못하고 완전히 고립된 별도의 군집을 형성하는 현상이 관찰된다. 이는 증강 없이 호버링 데이터만으로 학습한 모델이 학습 당시의 측정 환경과 운용 조건에 민감한 특징 표현을 형성했을 가능성을 시사하며, 정량 평가에서 관찰된 교차 도메인 성능 저하와 일관된다.
반면, 제안 기법을 전방위 적용한 우측의 full 증강 결과에서는 모델 특징 공간의 분포 구조가 변모하였다. 물리 모델 기반의 1차원 변환을 거친 증강 데이터셋이 특징 공간 내에서 원본 데이터의 분포 범위를 넓혀줌으로써, 기종별 특징 벡터의 도메인 영역을 효과적으로 확장하고 있다. 이로 인해 측정 환경 변화를 내포한 test quad 데이터가 고립되지 않고, 증강을 통해 확장된 quad 클래스의 특징 영역 내부로 안정적으로 매핑됨을 확인할 수 있다. 이는 제안한 전체 증강 구성이 기동, 측정 환경 및 PRF 변화에 대응하는 quad 특징 표현을 형성하는 데 기여했음을 정성적으로 보여준다.
Ⅵ. 결 론
본 논문에서는 감시 환경 및 운용 조건 변화에 강건한 레이다 기반 UAV 기종 식별을 위한 계층적 물리 기반 데이터 증강 프레임워크를 제안하였다. UAV 식별을 위한 딥러닝 분류기는 통제된 호버링 실측 데이터셋에 과적합될 경우, 표적 기동 및 시스템 파라미터가 천이되는 교차 도메인 환경에서 식별 성능이 심각하게 저하된다. 제안 기법은 1차원 복소 시계열 단계에서 블레이드 동역학 물리 모델에 기반하여 기동 성분과 잡음 성분, 그리고 PRF 스케일링 변화를 선제적으로 반영하고, 2차원 스펙트로그램 영역에서 무작위 마스킹을 결합하여 특징 벡터의 가변성을 확보하는 계층적 구조를 가진다.
실제 운용 환경이 다른 독립 실측 데이터셋을 통해 대조 실험을 수행한 결과, 제안한 전체 증강 모델은 외부 도메인 환경에서도 99.56±1.10 %의 높은 식별 정확도를 달성하고 일반화 간극을 0.44 %p로 최소화하여 교차 도메인 추론 안정성을 증명하였다.
다만, 본 연구의 수식 기반 증강 모델은 표적 기동에 따른 위상 및 주파수 변화와 잡음 및 PRF 변화를 중심으로 구성되어 있어, 관측각 변화에 따른 비선형 RCS 진폭 변동은 직접 반영하지 못한다. 이러한 진폭 변화는 기체 산란점의 가려짐과 상호 간섭에 의해 발생하므로 현재의 단순 1차원 복소 레이다 수신 신호 모델만으로 물리적으로 모사하기 어려우며, 향후에는 전자기파 산란 시뮬레이션을 결합하여 관측각에 따른 RCS 변동을 증강 과정에 반영할 예정이다.
이상의 결과를 종합하면, 제안 기법은 추가적인 비행 계측 정보나 대규모 실측 데이터 획득 없이 기존 호버링 신호의 물리적 변동 범위를 확장함으로써, 교차 도메인 환경에서 레이다 기반 UAV 식별 모델의 성능과 추론 안정성을 향상시키는 데 기여할 수 있다.