 PDF Download
 PubReader
 Export Citation
 Email the Author
 Share Facebook
 Share Twitter
 Cited by 0 Article
 Metrics (View:83)


Ⅰ. 서 론
해면 클러터(clutter) 환경에서의 소형 표적 탐지는 해양 감시 레이다 분야의 핵심 과제 중 하나이다[1]. 특히 X-band 함정 탐색 레이다를 운용하는 환경에서 저속으로 접근하는 소형 무인수상정(USV, unmanned surface vehicle)은 해면 클러터가 형성하는 도플러 대역 내에 은닉하여 접근하는 전술적 시나리오가 가능하며, 이 경우 표적 반사 신호는 해면 클러터에 간섭된다.
전통적인 레이다 표적 탐지 기법인 CFAR(constant false alarm rate)는 수신 신호의 통계적 분포를 사전에 가정하여 탐지 임계값을 설정한다. 그러나 실제 해면 클러터는 복합 K-분포 특성을 가지며[2] 해상 상태(SS, sea state)에 따라 통계적으로 변화하므로 CFAR 탐지 기반 기법은 성능 저하가 불가피하다[3].
한편, 해면 및 지상 클러터 환경에서 표적 신호를 복원, 탐지 및 식별하기 위한 레이다 신호처리 연구가 다양하게 수행되어 왔다. 다중 채널 합성 개구 레이다(SAR, synthetic aperture radar)에서는 변위 위상중심 안테나(DPCA, displaced phase center antenna) 기반 클러터 상쇄와 ATI(along-track interferometry)를 순차적으로 결합하여 이동표적 탐지 성능을 향상하였으며[4], 단일 채널 SAR에서는 압축센싱(compressive sensing) 프레임워크를 이용하여 클러터에 가려진 이동표적을 복원 및 영상화하였다[5]. 또한 표적 특징 학습을 위한 데이터 확보 측면에서, 운동학적 모델링 기반의 합성 디포커스(de-focused) 영상 증강을 통해 SAR 표적 분류 성능을 개선한 연구[6]와 실제 선박 표적과 방위 모호성에 의한 고스트(ghost)를 영상 영역에서 판별하여 오탐지율을 감소시킨 연구[7] 등이 보고되었다. 하지만, 해면 클러터의 도플러 대역 내에 은닉하여 접근하는 소형 USV 탐지 환경에서는 SAR 영상 기반 탐지 기법의 활용이 매우 제한된다. SAR 기반 이동표적 탐지는 표적의 이동에 따른 도플러 편이를 클러터와 구분하는 데 의존하나, 표적의 도플러 편이가 해면 클러터의 도플러 대역 내에 간섭된다면 클러터 상쇄 후에도 분리가 어렵다. 또한 소형 USV는 레이다 단면적(RCS, radar cross section)이 작아 SAR 영상 내에서 신호 대 클러터 비(SCR, signal-to-clutter ratio)를 확보하기 어렵다.
따라서, 최근 USV 탐지를 위해 레이다 신호의 복소수 특성을 보존하는 복소수 신경망[8](CV-NN, complex-valued neural network) 및 생성적 적대 신경망[9](GAN, generative adversarial network)을 활용한 탐지 기법이 주목받고 있다. 참고문헌 [10]은 복소수 잔차 인코더-디코더(residual encoder-decoder) 구조에 self-attention 모듈을 결합한 CV-SAGAN(complex-valued self-attention GAN)을 제안하며 거리-도플러(RD, range-Doppler) 영역에서 해면 클러터 억제 및 표적 복원을 수행하였다. 그러나 CV-SAGAN은 단계적 다운샘플링 과정에서 해면 클러터가 지배적인 환경의 희소 표적 신호가 손실되기 쉬우며, 전역적 특징 유도 없이 병목층 표현만으로 표적을 복원하는 데 한계가 있다. 희소 표적 손실을 방지하기 위해 참고문헌 [11]은 GFG-CVGAN(global feature-guided complex-valued GAN)을 제안하였다. GFG-CVGAN은 전역 특징 유도(GFG, global feature guidance) 모듈을 도입하여 RD 영역에서 희소 표적에 대한 특징 추출 성능을 개선하였다. 그러나 CV-SAGAN과 GFG-CVGAN은 모두 수신 신호로부터 표적을 직접 예측하는 구조를 채택하고 있어, 소형 USV 탐지와 같이 표적 신호와 해면 클러터가 RD 영역에서 분리되지 않는 환경에서는 생성기(generator)가 판별기(discriminator)에 편향되어 학습이 불안정해지는 구조적 한계를 가진다.
본 논문에서는 이러한 한계를 극복하기 위해 클러터 예측(CP, clutter-predictive) GAN을 제안한다. CP-GAN은 RD 영역에서 희소 표적에 비해 점유하는 RD 셀(cell)의 밀도가 높은 해면 클러터를 예측하여 출력한다. 이를 활용하여 복소수 영역에서 간섭성 상쇄(coherent cancellation)를 수행함으로써 최종 표적 신호만을 복원한다. 제안 기법은 해면 클러터를 예측하여 표적을 복원하는 방식을 통해 기존 연구에서 위상 정보 보존을 위한 CV-NN, 희소 표적 손실 방지를 위한 self-attention 및 GFG 모듈을 사용하지 않아도 된다. 이를 통해 표적 탐지확률을 효과적으로 향상시키고, 전체 모델 크기와 연산량을 줄일 수 있다. 따라서 해면 클러터의 도플러 대역 내에 은닉하여 접근하는 소형 USV 탐지 환경에서 제안 기법은 기존 기법에서 발생하는, 희소 표적을 제거하는 표적 억제(target suppression) 현상을 방지하여 탐지확률을 증대시켰으며 적은 연산량으로 소형 USV를 탐지할 수 있다. 또한 제안된 기법의 효용성을 확보하기 위하여 기존 연구들과 달리 복합 K-분포 기반의 해면 클러터 특성을 반영한 합성 레이다 RD 데이터를 생성하고, SS별로 체계적인 평가를 수행한다.
본 논문의 구성은 다음과 같다. Ⅱ장에서는 해면 클러터 및 수신 신호 구현 방법을 기술하고 Ⅲ장에서는 제안하는 CP-GAN 기반 해면 클러터 억제 및 소형 USV 탐지 시스템을 설명한다. Ⅳ장에서는 시뮬레이션 환경과 탐지 성능 평가 결과를 제시하며, Ⅴ장에서 결론을 맺는다.
Ⅱ. 신호 모델링
본 논문에서 레이다가 수신하는 해면 클러터는 거리-시간 영역 (r,t)에서 텍스처(texture), 스펙클(speckle) 및 스파이크(spike)의 복합적인 구조로 구현된다.
텍스처 τ(r,t)는 해면의 장파(long wave)와 너울(swell)에 의한 전력 변조로 발생하며 구조적 경향성과 무작위 전력 변동으로 구성된다. 무작위 전력 변동은 역 감마 분포(inverse gamma distribution)로 구현되며 형상 매개변수 γ와 척도 매개변수 η를 사용하여 식 (1) 및 식 (2)와 같이 표현된다.
여기서 Г(·)은 감마 함수이며, 형상 매개변수 γ가 작을수록 텍스처의 비균질성이 증가한다. 척도 매개변수 η는 텍스처 전력 분포의 전반적인 폭과 위치를 결정하고 평균적인 전력 수준을 조절한다.
스펙클 u(r,t)는 텍스처와 국지 바람에 의해 발생하며 각 거리 빈마다 시간에 따라 변화하는 스펙클 도플러 주파수 fd,spekcle (r,t)를 가진 복소수 시퀀스(sequence)로 정의된다.
여기서 uo (r,t)는 1차 자기회귀 과정으로 구현되며 상관계수 σϵ[0,1]와 백색 복소수 가우시안(Gaussian) 시퀀스 w(r,t)를 사용하며 식 (4)와 같이 표현된다.
스펙클 도플러 주파수 fd,spekcle (r,t)는 국지 풍속 U, 국지 풍향 Ψ, 및 텍스처 전력에 의존하는 도플러 오프셋 을 포함하여 식 (5)와 같이 구현된다.
스파이크 ssp (r,t)는 쇄파(breaking wave)의 경면 반사로 인해 산발적으로 발생하는 고전력 해면 클러터로 식 (6)과 같이 구현된다.
여기서 Asp는 텍스처 전력에 비례하는 스파이크 진폭, Ψ(r,tp)는 등각사다리꼴 함수(isosceles trapezoid function), θsp (r,t)는 스파이크 속도 vsp에 의한 위상 변조이다.
최종적으로 거리-시간 영역 (r,t)에서의 해면 클러터는 식 (7)과 같이 합성된다.
본 논문에서 레이다가 수신하는 신호는 선형 주파수 변조(LFM, linear frequency modulated) 펄스 레이다의 송신 신호에 대한 표적 반사 신호, 해면 클러터 및 열잡음의 선형결합으로 구성되며, 거리-시간 영역 (r,t)에서 식 (8)과 같이 표현된다.
여기서 xtarget (r,t)는 표적 반사 신호, xclutter (r,t)는 식 (7)에서 정의된 해면 클러터, xnoise (r,t)는 평균이 0이고 분산이 인 가산 백색 가우시안 잡음(additive white Gaussian noise)이다. 표적은 레이다 시선 방향(RLOS, radar line-of-sight) 기준 초기 거리 R0에서 RLOS 기준 속도 v0로 접근하며, 정합 필터를 통한 펄스 압축 후 표적 반사 신호 ytarget (r,t)는 식 (9)와 같이 표현된다.
여기서 Ptarget (t)는 표적 수신 전력, TP는 송신 펄스폭, BW는 대역폭, λc는 반송파 파장, δ(·)는 델타 함수, ⨂는 컨벌루션(convolution) 연산자이다. 표적 수신 전력 Ptarget (t)는 레이다 방정식으로부터 식 (10)과 같이 정의된다.
여기서 Pt는 송신 전력, Gt는 송신 안테나 이득, Gr은 수신 안테나 이득, σtarget (t)는 표적의 복소수 RCS의 크기이다.
본 연구에서 해면 클러터는 사전에 펄스 압축이 수행되어 구현되었다고 가정한다. 또한 펄스 압축 후 수신 신호를 식 (11)과 같이 정의되는 기준 수신 신호 전력 Aref로 정규화한다.
여기서 σref는 정면 관측 조건에서 표적의 복소수 RCS의 크기이다.
본 논문에서 신호 대 잡음 비(signal-to-noise ratio, SNR)와 SCR은 식 (12) 및 식 (13)과 같이 정의된다.
여기서 및 는 펄스 압축 전 평균 표적 수신 전력 및 평균 잡음 전력, Ptarget,pc는 ytarget (r,t)의 펄스 내 첨두치의 평균 전력, 는 평균 해면 클러터 전력이다.
Ⅲ. 제안 기법
GAN은 생성기 G와 판별기 D라는 두 개의 독립적인 신경망이 서로 대립하여 학습하는 구조를 가진다. 생성기는 데이터의 실제 분포를 학습하여 가짜 데이터를 생성함으로써 판별기를 속이려 하고, 판별기는 입력된 데이터가 실제 데이터 x 및 생성기가 만든 가짜 데이터 G(z)를 구분하도록 학습된다. 이 두 신경망의 최적화 과정은 다음과 같은 미니맥스 게임(minimax game)의 목적 함수 V(G,D)로 정의된다.
여기서 pdata는 실제 데이터의 분포, pz는 생성기의 입력으로 사용되는 잠재 공간(latent space)의 잡음 분포이다.
본 논문에서는 이러한 GAN의 적대적 학습 방식을 RD 영역의 레이다 신호처리에 적용한다. 기존 기법인 CV-SAGAN과 GFG-CVGAN은 해면 클러터 환경에서 수신된 신호의 RD 맵을 생성기의 입력층에 인가하고, 생성기가 해면 클러터 성분이 효과적으로 억제된 순수 표적의 영역으로 사상(mapping)하도록 유도한다. 이와 달리 제안 기법에서는 동일한 입력을 인가하고, 생성기가 해면 클러터 성분 그 자체를 생성하도록 유도한다. 이를 통해 예측된 해면 클러터로 입력 데이터의 실제 해면 클러터를 복소수 영역에서 상쇄함으로써 표적 신호를 복원한다.
본 논문에서 제안하는 해면 클러터 억제 및 소형 USV 탐지 시스템의 전체 구조는 그림 1과 같다. 제안 기법은 RD 맵 입력 및 전처리, CP-GAN 기반 클러터 억제 가공 및 CA(cell averaging)-CFAR 탐지의 3단계로 구성된다.
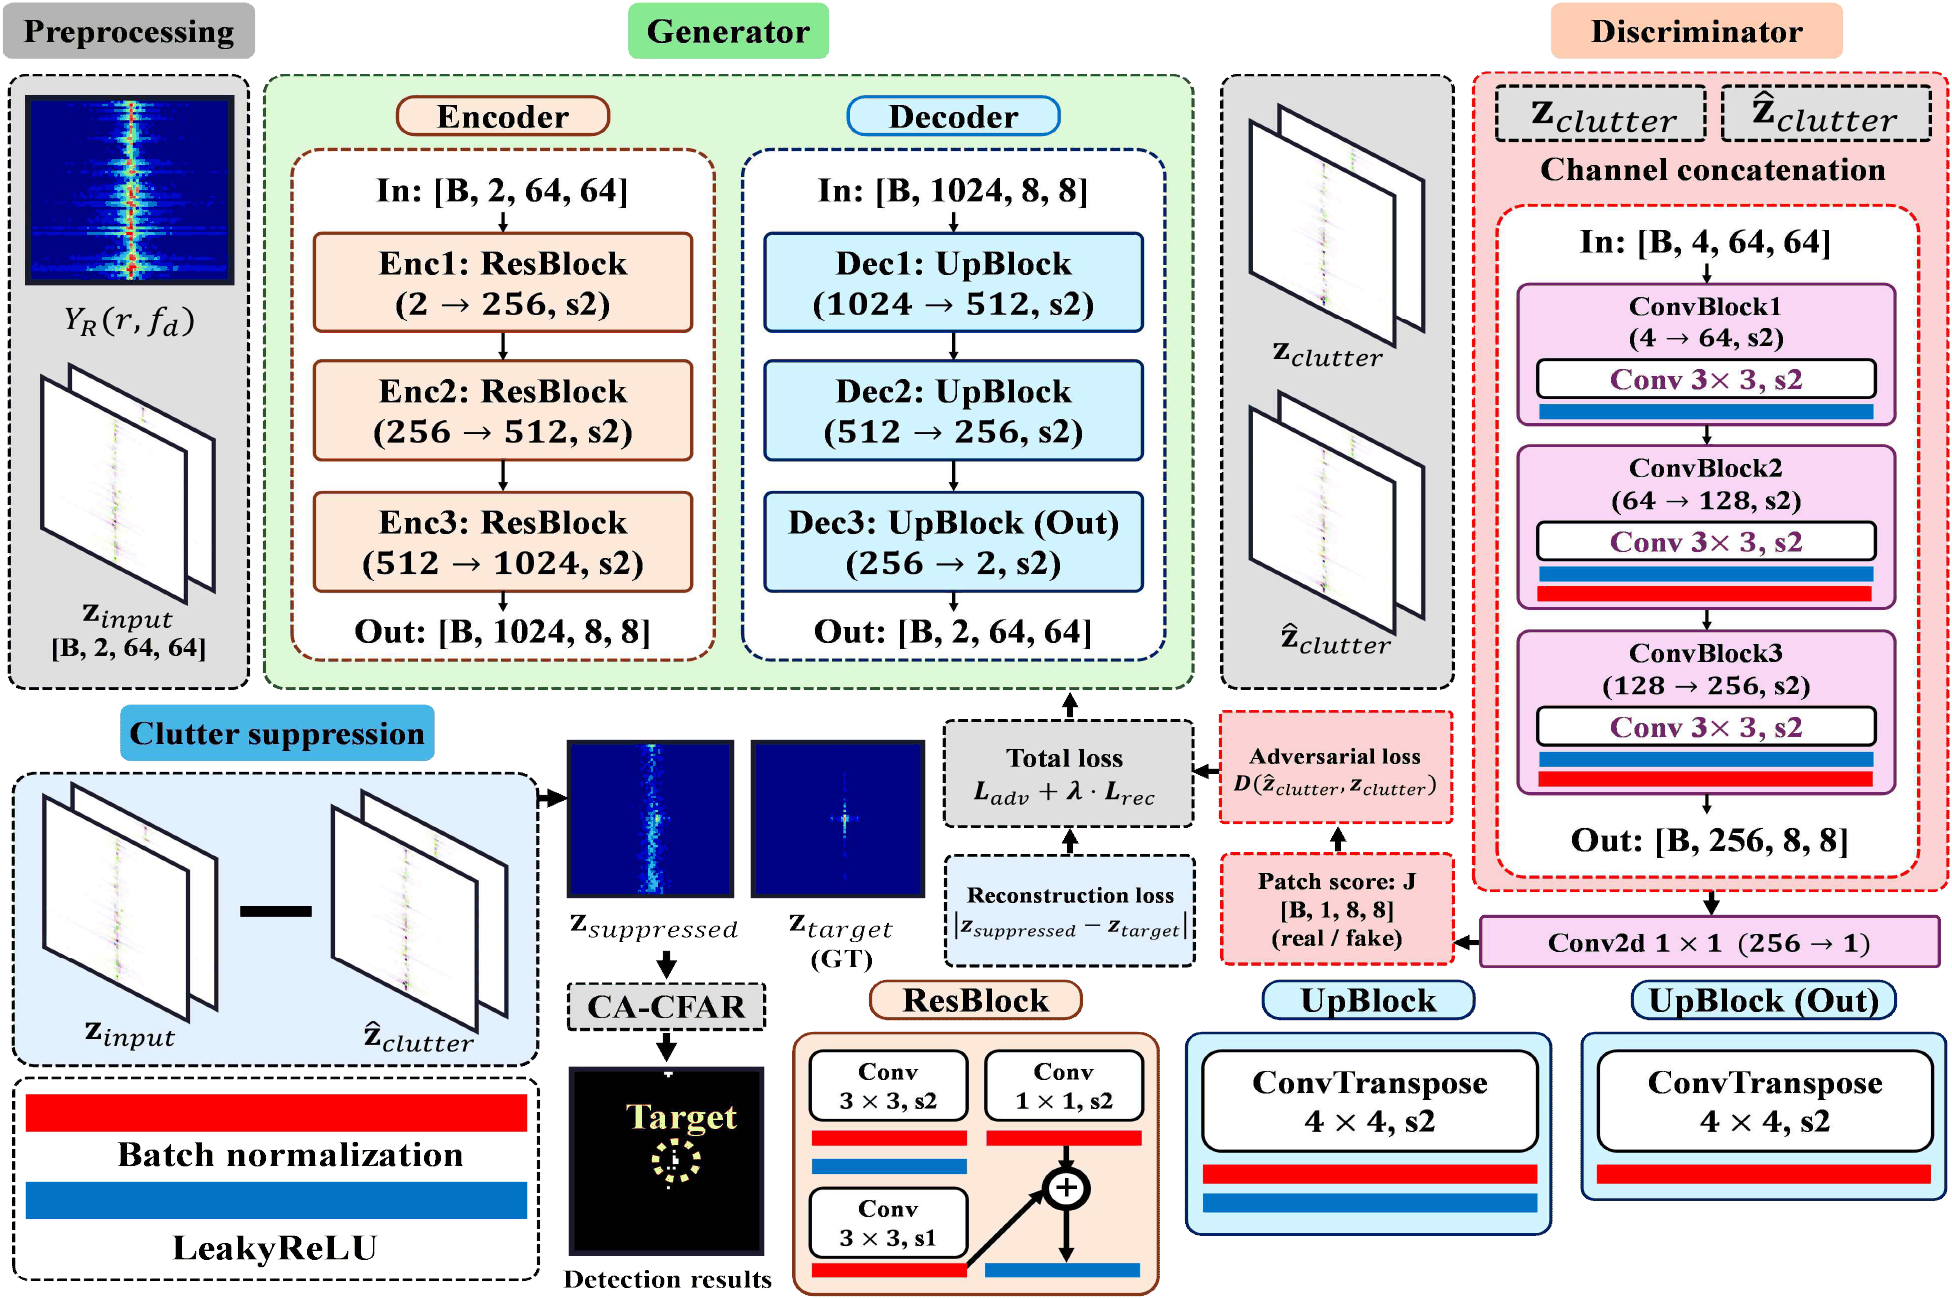
먼저 식 (14)의 RD 맵을 I/Q 채널로 구성된 2×H×W 크기의 텐서 Zinput로 변환한다.
생성기는 Zinput을 입력받아 예측된 해면 클러터 를 식 (18)과 같이 생성한다.
예측된 해면 클러터를 입력 신호에서 채널별로 차감하여 식 (19)와 같은 해면 클러터가 억제된 RD 맵을 얻는다.
이때, 입력 텐서 Zinput은 식 (20)과 같이 표적 반사 신호, 해면 클러터 및 열잡음 텐서의 선형결합으로 구성된다.
따라서 CP-GAN이 효과적으로 예측 클러터 텐서를 생성한다면 식 (21)이 성립하고 출력 텐서에서 해면 클러터가 제거되어 표적 반사 신호와 잡음만 남게 된다.
이후 해면 클러터가 억제된 텐서 Zsuppressed의 전력에 대해 CA-CFAR 탐지를 수행한다. CA-CFAR 탐지는 각 시험 셀 (r0,f0)에 대해 주변 참조 영역들의 평균 전력 을 계산하여 문턱값 T를 식 (23)과 같이 설정한다.
여기서 α는 오경보 확률(probability of false alarm)에 의해 결정되는 스케일 인자이다. CA-CFAR 탐지기 입력의 시험 영역 셀이 문턱값을 초과하면 해당 영역에 표적이 존재한다고 판정한다.
판별기는 조건부 PatchGAN 구조로, 예측된 해면 클러터 가 실제 해면 클러터 와 통계적으로 구분되는지 판별한다. 판별기는 전체 영상이 아닌 8×8 국소 패치 단위의 판별 점수 를 출력하여, 텍스처·스펙클·스파이크로 구성된 해면 클러터의 국소 통계 구조를 세밀하게 평가한다. 이때 실제 해면 클러터 를 조건으로 함께 입력하여 판별기가 클러터 예측 품질을 기준으로 판별하도록 한다.
생성기는 판별기를 속이는 적대적 손실 Ladv와 복원 표적의 진폭을 실제 표적에 정합시키는 복원 손실 Lrec의 결합으로 학습된다.
여기서 는 식 (19)의 클러터 억제 결과, Ztarget은 실제 표적 RD 맵이며, λ는 복원 손실 가중치이다.
이러한 손실 구성에서 판별기는 희소한 표적이 아니라 점유 밀도가 높은 해면 클러터의 품질을 판별하게 된다. 적대적 손실 Ladv는 예측 클러터가 실제 해면 클러터의 통계 분포를 따르도록 유도하고, 복원 손실 Lrec은 클러터 억제 후 표적 복원의 정확성을 직접 담당한다. 기존 CV-SAGAN 및 GFG-CVGAN은 판별기가 희소 표적을 직접 판별하도록 하여 생성기가 판별기에 편향되고 표적이 함께 제거되는 학습 불안정이 발생하였으나, 제안 기법은 판별 대상을 통계적 특성을 갖는 클러터로 전환함으로써 학습을 안정화하고 표적 억제 현상을 방지한다.
Ⅳ. 실험 결과
제안 기법의 학습 및 성능 평가를 위한 데이터는 합성 데이터로 구성하였다. 지도학습 기반의 RD 영역 클러터 억제는 혼합 신호와 순수 표적 신호, 순수 클러터 신호 간의 짝지은 참값(paired ground-truth)을 필요로 하는데, 실측 데이터에서는 수신 신호로부터 표적과 클러터 성분을 분리한 참값을 얻는 것은 원천적으로 불가능하며, 관련 선행 연구(CV-SAGAN, GFG-CVGAN) 역시 같은 이유로 합성 데이터를 학습에 사용하였다. IPIX, CSIR 등의 공개 클러터 데이터셋 또한 해면 클러터의 특성 분석과 부유 표적 탐지에 초점을 두고 있어, 해면 클러터의 도플러 대역 내에 은닉하여 접근하는 소형 USV 탐지 시나리오와 이에 대한 짝지은 참값을 제공하지 않는다. 이에 본 연구에서는 MATLAB R2023b를 이용하여 합성 데이터를 생성하였다. SS별로 100,000개의 데이터를 생성하고 8:1:1의 비율로 분할하여 학습, 검증 및 시험 데이터 집합으로 사용하였다. 각 데이터 집합은 상호 배타적으로 분할하여 학습과 평가에 중복 사용되지 않도록 하였다. 데이터 생성에 사용된 가상의 LFM 펄스 레이다의 변수는 표 1과 같다.
| Parameter | Value |
|---|---|
| Carrier frequency | 10.0 GHz |
| Wavelength | 0.03 m |
| Bandwidth | 10.0 MHz |
| Pulse width | 2.50 μs |
| Pulse repeat frequency | 4.00 kHz |
| Number of pulses | 256 |
| Sampling rate | 20.0 MHz |
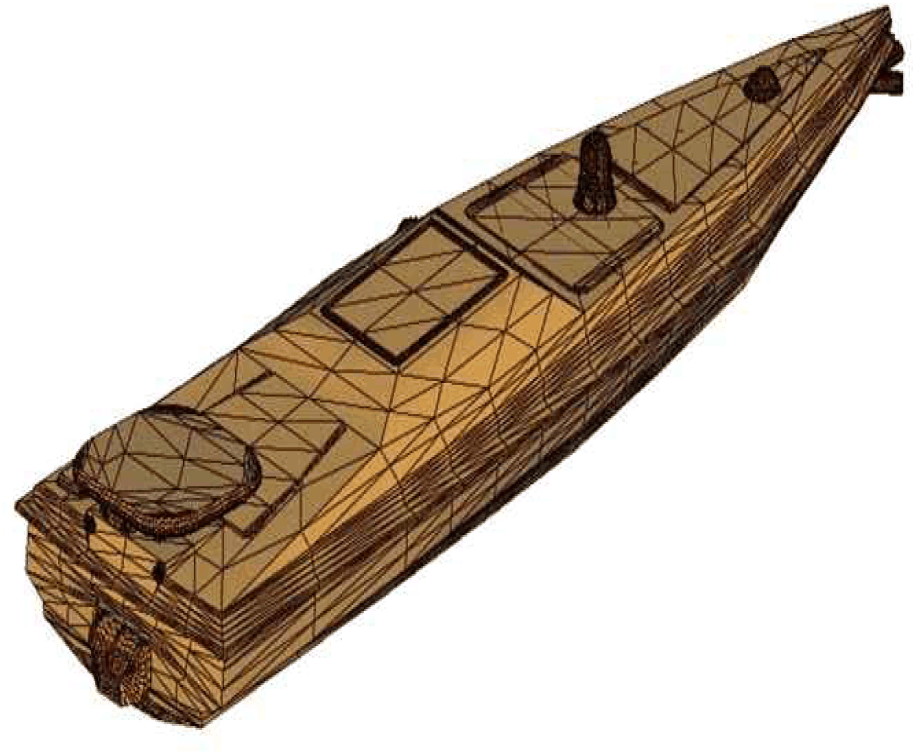
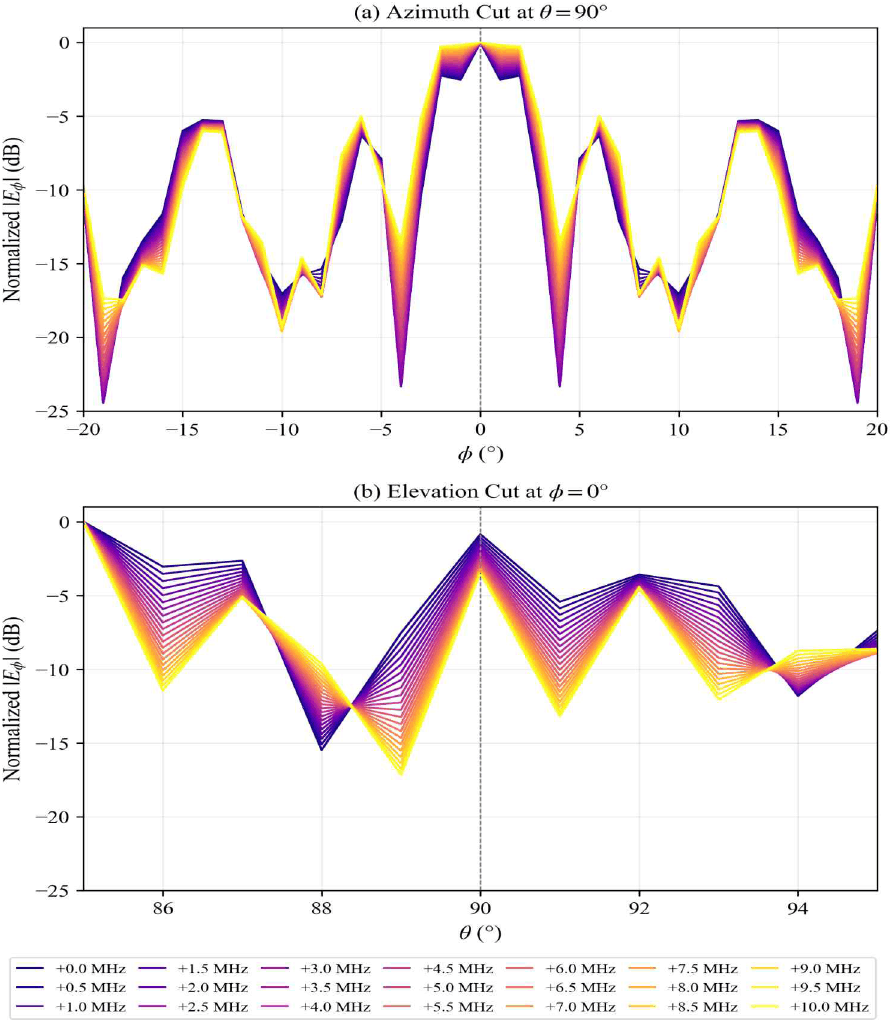
표적 반사 신호는 반송 주파수로부터 대역폭만큼의 주파수 영역에서 그림 2와 같은 Magura V5의 CAD 모델에 대해 그림 3과 같은 원역장 전기장(FFE, far-field E-field) 분석 결과를 반영하였다. 표적 반사 신호 생성에 사용된 표적 변수는 표 2와 같다.
| Parameter | Value |
|---|---|
| Initial range | 5.78~6.22 km |
| Velocity | 1.00~3.00 m/s |
| Elevation angle | 85.0~95.0 degree |
| Azimuth angle | −20.0~20.0 degree |
| SNRREF | 10 dB |
| SCRREF | −3 dB |
표 2의 기준 SNR 및 SCR은 식 (11)~식 (13)에 따라 기준 수신 신호 전력으로 정규화한 기준 거리 6 km에서의 값이며, 표적이 접근할수록 증가한다. SCRREF=3 dB는 해면 클러터보다 낮은 반사 전력으로 접근하는 소형 USV 시나리오를 반영한다.
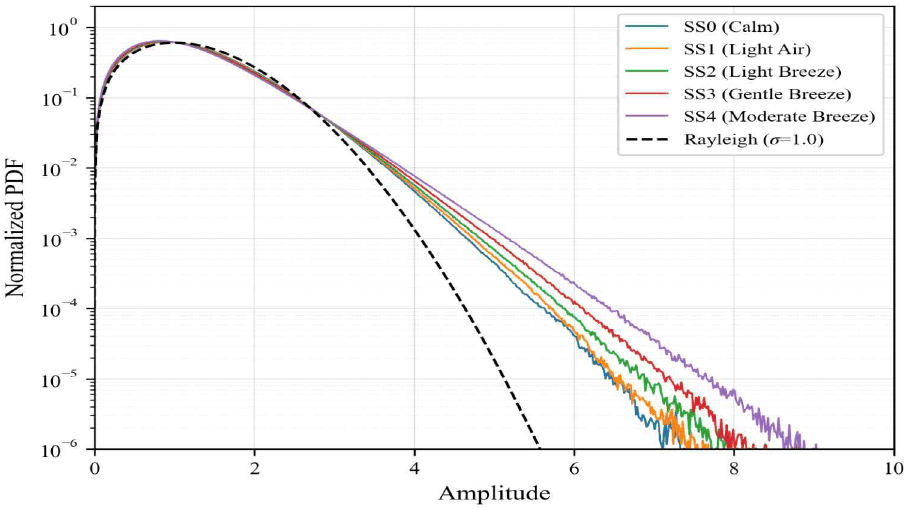
해면 클러터는 SS가 증가할수록 텍스처의 비균질성, 스펙클의 도플러 대역폭 및 스파이크의 빈도가 증가하도록 설계되었으며 실험에 사용된 해면 클러터 데이터의 진폭 분포를 그림 4에 나타내었다. SS별 해면 클러터 생성에 사용된 해상 변수는 표 3과 같다.
CV-SAGAN과 GFG-CVGAN은 입력 데이터의 형태와 학습률을 제외하고 기존 연구의 모델 구조를 그대로 구현하였다. 모델별 하이퍼파라미터와 입력 데이터 형태는 표 4와 같다.
학습 설정에 따른 편차를 배제하고 구조적 성능 차이만을 비교하기 위해, CV-SAGAN과 GFG-CVGAN에서 설정한 에폭, Adam 옵티마이저, 생성기 학습률 및 채널 구성으로 세 모델을 통일하였다.11111111 Adam 옵티마이저의 1차·2차 모멘트 감쇠율은 각각 β1=0.5, β2=0.999로 설정하였다. 특히 β1은 GAN 학습 안정성을 위해 DCGAN[12]에서 제안된 값을 따랐으며, β2는 Adam의 기본값을 유지하였다. 기존 기법에서는 생성기와 판별기가 동일한 학습률을 사용하였지만 본 논문에서는 희소 표적 복원이라는 문제 상황에서 판별기의 과도한 수렴에 따른 적대적 불균형을 완화하기 위해 판별기 학습률을 1×10⁻⁶으로 하여 실험을 수행하였다. 복원 손실 가중치 λ=100은 조건부 적대 손실과 L1 손실을 결합하는 PatchGAN 기반 변환에서 널리 사용되는 값[13]을 채택한 것이며, Focal 손실을 사용하는 GFG-CVGAN의 경우 원 문헌에 가중치가 명시되지 않아 공정 비교를 위해 동일하게 100으로 지정하였다.
본 논문에서는 각 모델의 성능을 평가하기 위해 모델별 출력을 전력 RD 맵으로 변환한 뒤 CA-CFAR 탐지기에 입력하여 탐지확률과 오탐지율을 계산하였다. 모델 간 탐지 성능을 동일한 조건에서 비교하기 위해, 모델 출력에 대해서는 CA-CFAR를 공통 탐지기로 고정하였다. 아울러 딥러닝 기반 클러터 억제 없이 전통적 CFAR 탐지기만으로는 해면 클러터 환경에서 표적 탐지가 어렵다는 점을 보이기 위해 별도의 모델을 거치지 않은 원본 RD 맵에 CA, SO(smallest-ordered), GO(greatest-ordered) 및 OS(ordered-statistics)-CFAR를 직접 적용한 결과를 비교군으로 함께 제시하였다. 이는 참조 셀의 잡음 준위 추정 방식이 서로 다른 대표적 CFAR 변형들로, 클러터 경계 및 희소 표적 환경에 대한 강건성 차이를 반영한다. 모든 CFAR 탐지기의 공통 변수는 보호 셀(guard cell) 3×3, 훈련 셀(train cell) 6×6 및 오탐지율 Pfa=1.0×10⁻⁶로 설정하였으며, OS-CFAR의 순서 통계량 인덱스는 전체 학습 셀 수(N=312)의 0.75 분위에 해당하는 234번째 값으로 설정하였다.
본 논문에서는 표적 반사 신호, 해면 클러터 및 열잡음으로 구성된 LFM 펄스 레이다 수신 신호의 RD 맵을 생성하고, 이를 CV-SAGAN, GFG-CVGAN 및 제안 기법인 CP-GAN에 학습시킨 후 시험 데이터 출력에 CA-CFAR 탐지를 수행하여 해상 상태별 탐지 성능을 비교하였다. 또한, 실험 결과의 통계적 유의성 검증을 위해 탐지확률 및 오탐지율의 95 % 신뢰구간을 산출하고 유의성 검정을 수행하였다.
그림 5에 나타난 바와 같이, 제안 기법인 CP-GAN은 전(全) 해상 조건(SS0-SS4)에 걸쳐 비교 기법 대비 가장 높은 탐지확률을 달성하였다. 각 막대의 오차 범위는 95 % 신뢰구간을 나타낸다. 탐지확률은 이항 비율에 해당하며, 정규 근사 기반 구간은 비율이 0 또는 1에 가까울 때 부정확하므로, 극단값에서도 정확한 Wilson score 구간으로 산출하였다. CP-GAN의 탐지확률은 잔잔한 해상 상태인 SS0에서 0.962로 최고치를 기록하였으며, 해상 상태가 증가할수록 SS1 0.938, SS2 0.897, SS3 0.819, SS4 0.730으로 점진적으로 감소하는 경향을 보인다. 이는 해면 클러터의 도플러 대역폭과 비균질성이 증가함에 따라 표적 특징 추출이 어려워지는 물리적 현상을 반영한다. 기존 기법 가운데 GFG-CVGAN은 CP-GAN 대비 SS0 기준 43.3 %p의 성능 차이를 나타냈다. CV-SAGAN은 전(全) 해상 조건에서 0.013에서 0.112 사이의 탐지확률을 보이며 탐지 기능을 수행하지 못하였으며 이는 해면 클러터 억제 과정에서 희소한 표적을 같이 제거하는 표적 억제 현상에 기인한다.
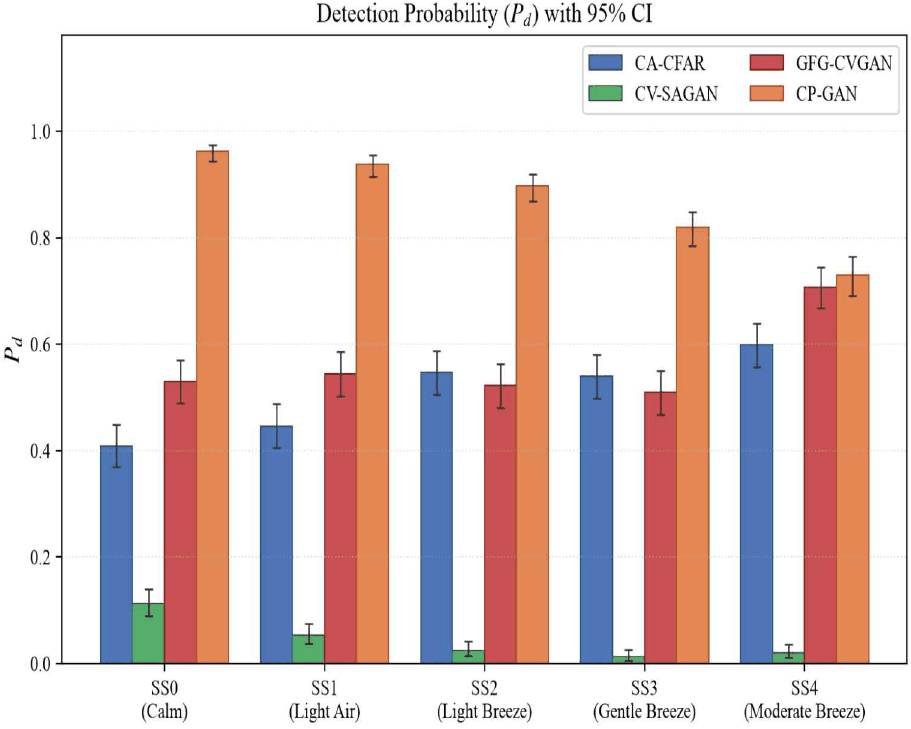
표 5는 CP-GAN을 기준으로 각 기법과의 탐지확률 차이에 대한 McNemar 검정 결과이다. 탐지 결과는 동일한 시험 표본에 대한 탐지·미탐지의 대응된 이진값이므로, 판정이 엇갈리는 대응 쌍만을 비교하는 McNemar 검정을 사용하였다. 이는 독립 표본 검정이나 정규성을 전제하는 t-검정보다 해당 결과에 적합하다. 그림 5의 95 % 신뢰구간에서 CP-GAN은 전(全) 해상 조건에서 기존 기법과 구간이 겹치지 않으며, CA-CFAR 및 CV-SAGAN 대비 모든 조건에서 유의하게 높다(p<10−5). GFG-CVGAN 대비로는 SS0-SS3에서 유의하나(p<10−26) SS4에서는 유의한 차이가 없으며(p=0.46), 전체적으로 유의하다(p=5.7×10−137).
그림 6은 해상 상태별 오탐지율을 나타내며, 각 막대의 오차 범위는 95 % 신뢰구간을 나타낸다. 오탐지율은 참조 셀 간 공간 상관으로 이항 독립 가정이 성립하지 않아 해석적 분포를 가정하기 어려우므로, 분포 가정 없이 재표본추출로 구간을 추정하는 부트스트랩(10,000회)으로 산출하였다. CA-CFAR는 전(全) 해상 조건에서 오탐지율이 약 1.0×1.0−2에서 1.2×1.0−2 사이를 유지하며 비교 기법 중 가장 높은 오탐지율을 나타냈다. 이는 CFAR 임계값이 비균질 해면 클러터 환경에서 충분히 적응하지 못함을 나타낸다. GFG-CVGAN의 오탐지율은 SS0-SS3 구간에서 CA-CFAR 대비 약 3배 낮으나 SS4에서 5.2×1.0−3으로 상승하며 고(高) 해상 조건(SS4)에서의 오탐지 제어 한계를 드러냈다. CV-SAGAN의 오탐지율은 전(全) 해상 조건에서 2.0×10⁻³ 이하의 낮은 값을 보이나, 이는 과도한 해면 클러터 억제로 인해 표적까지 함께 소거되는 결과에서 비롯된 것으로 해석된다. CP-GAN은 전체 평균 오탐지율 3.0×10⁻³으로 GFG-CVGAN(3.5×10⁻³)과 유사한 수준을 나타냈다.
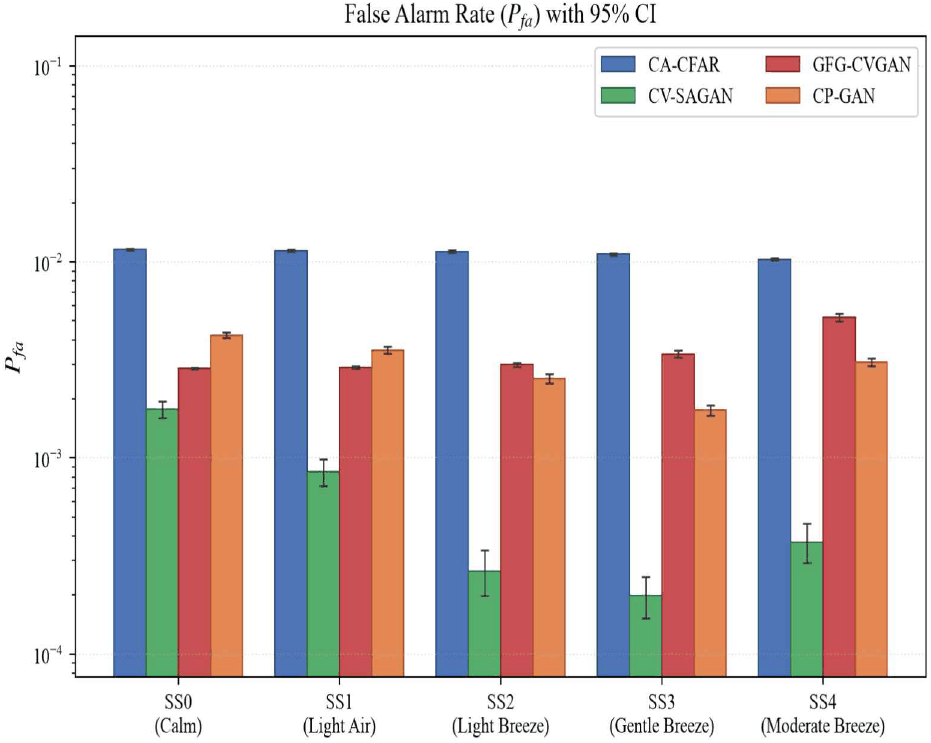
표 6은 CP-GAN을 기준으로 각 기법과의 오탐지율 차이에 대한 Wilcoxon 부호순위 검정 결과이다. 오탐지율은 표본별로 산출한 연속형 비율이나 분포가 정규성을 만족하지 않으므로, 대응 표본 t-검정 대신 비모수 Wilcoxon 부호순위 검정을 사용하였다. 그림 6의 95 % 신뢰구간에서 CP-GAN과 각 비교 기법의 구간은 전(全) 해상 조건에서 겹치지 않으며, Wilcoxon 검정에서도 모든 비교 기법에 대해 전(全) 해상 조건에서 오탐지율 차이가 통계적으로 유의하다(p<10−11). GFG-CVGAN과의 비교에서 CP-GAN의 오탐지율은 저(低) 해상 조건에서는 다소 높으나 SS2 이상에서는 낮으며, 전체적으로는 유의하게 낮다(p=1.3×10⁻¹⁴). 저(低) 해상 조건에서의 다소 높은 오탐지율은 동일 조건에서 CP-GAN이 GFG-CVGAN 대비 훨씬 높은 탐지확률(SS0 기준 0.962 대 0.529)을 달성하는 데 수반되는 것으로, 고(高) 해상 조건에서는 탐지확률과 오탐지율 모두에서 제안 기법인 CP-GAN이 우수하다.
제안 기법 및 CFAR 기반 탐지기의 탐지확률을 비교하기 위해, 원신호 전력 RD 맵에 CA·GO·SO·OS-CFAR를 직접 적용한 결과를 표 7에 제시하였다. CA·GO-CFAR는 전(全) 해상 조건에서 낮은 탐지확률을 보이며, SO·OS-CFAR는 탐지확률이 높으나 오탐지율이 각각 1.5×10⁻², 3.3×10⁻²로 급증한다. 특히 OS-CFAR는 평균 탐지확률 0.998을 달성하나 제안 기법의 약 11배의 오탐지율을 보인다. 이는 CFAR 변형이 검출-오탐 상충관계 내에서만 작동함을 의미한다. 반면, 제안 기법 CP-GAN은 전(全) 해상 조건에서 높은 탐지확률(평균 0.869)과 낮은 오탐지율(3.0×10⁻³)을 동시에 달성하며, 모든 CFAR 기반 탐지기 대비 우월한 탐지 성능을 나타낸다.
표 8에 나타난 바와 같이, 제안 기법 CP-GAN의 파라미터 수는 29.45 M으로 CV-SAGAN 및 GFG-CVGAN 대비 약 절반 수준이며, 연산량 또한 비교 기법 대비 약 1/4에 해당한다. 추론 시간은 1.45 ms로 기존 기법 대비 약 5.7배 빠르다. 기존 기법들은 희소 표적 보존을 위해 self-attention, GFG 모듈 및 복소수 인코더-디코더 구조를 사용한다. 반면 제안 기법 CP-GAN은 출력 대상을 변경하는 것만으로 희소 표적 보존 효과를 얻으므로, 이러한 경량화 측면에서 우수성을 보인다.
| Model | Params (M) | FLOPs (G) | Inference time (ms) |
|---|---|---|---|
| CV-SAGAN | 58.86 | 27.19 | 8.18 |
| GFG-CVGAN | 60.21 | 29.94 | 8.41 |
| CP-GAN | 29.45 | 6.82 | 1.45 |
Ⅴ. 결 론
본 논문에서는 해면 클러터 환경에서 소형 USV 레이다 탐지를 위한 클러터 예측 생성적 적대 신경망, CP-GAN 기반 탐지 기법을 제안하였다. 기존 CV-NN 기법과 달리, CP-GAN은 RD 맵의 실수부와 허수부를 2채널로 연결한 실수 CNN으로 해면 클러터를 직접 예측한다. 예측된 클러터를 입력 신호에서 채널별로 상쇄하여 표적 신호를 복원하는 단순하고 효율적인 구조를 채택하였다. 이를 통해 복소수 연산에 수반되는 구조적 복잡도를 제거하면서도 I/Q 채널 간 상관관계 정보를 일반 합성곱 연산만으로 활용할 수 있음을 보였다.
SS0부터 SS4까지의 다중 해상 조건 실험에서 CP-GAN은 평균 탐지확률 0.869를 달성하며 기존 기법 대비 통계적으로 유의하게 우월한 탐지 성능을 나타냈다. 오탐지율은 평균 3.0×1.0−3으로 CA-CFAR 대비 약 3.7배 낮으며, GFG-CVGAN과 유사하거나 다소 낮은 수준을 유지하였다. 계산 복잡도 측면에서 파라미터 수 29.45 M, 연산량 6.82G FLOPs 및 추론 시간 1.45ms로 기존 기법 대비 약 절반의 파라미터와 1/4 수준의 연산량으로 약 5.7배 빠른 추론 속도를 실현하여 실시간 운용 환경의 실용성을 확인하였다.
향후 실제 USV와 레이다를 이용한 통제된 야외 실험으로 실측 데이터를 확보하고, 합성-실측 간 도메인 격차를 완화하는 준지도·도메인 적응 학습으로 확장할 필요가 있다. 아울러 스파이크·비균질 클러터에 특화된 손실 함수나 해상 상태 적응형 학습을 통해 고(高) 해상 조건에서의 탐지 성능을 개선하는 연구가 요구된다.