The Journal of Korean Institute of Electromagnetic Engineering and Science
The Korean Institute of Electromagnetic Engineering and Science
논문/REGULAR PAPERS

2차 보간법을 이용한 인터페로미터 도래각 추정 알고리즘 성능 개선

이창형https://orcid.org/0009-0009-6861-6374, 김태영*https://orcid.org/0009-0005-9755-5495, 문효상*https://orcid.org/0000-0003-1128-7249, 권혁인*https://orcid.org/0009-0007-3392-2772, 홍용기*https://orcid.org/0000-0003-3557-6088, 이준호†https://orcid.org/0000-0003-3715-3943
Chang-Hyeong Leehttps://orcid.org/0009-0009-6861-6374, Taeyoung Kim*https://orcid.org/0009-0005-9755-5495, Hyosang Moon*https://orcid.org/0000-0003-1128-7249, Hyukin Kwon*https://orcid.org/0009-0007-3392-2772, Yonggi Hong*https://orcid.org/0000-0003-3557-6088, Joon-Ho Lee†https://orcid.org/0000-0003-3715-3943
세종대학교 정보통신공학과
*LIG 디펜스&에어로스페이스 전자기전연구소
Department of Information & Communication Engineering, Sejong University
*Electromagnetic Warfare Technology R&D Group, LIG Defense&Aerospace
†Corresponding Author: Joon-Ho Lee (e-mail: joonhlee@sejong.ac.kr)

© Copyright 2026 The Korean Institute of Electromagnetic Engineering and Science. This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.

Received: Feb 23, 2026; Revised: Mar 16, 2026; Accepted: Jul 08, 2026

Published Online: Sep 30, 2026

요 약

인터페로미터 기반 도래각(DOA, direction-of-arrival) 추정 알고리즘은 탐색 격자 간격에 따라 추정 정확도와 계산 복잡도 사이의 상충 관계(trade-off)를 가진다. 탐색 간격을 좁게 설정하면 격자 불일치(grid mismatch) 오차가 감소하여 추정 정확도가 향상되지만, 탐색해야 하는 후보 각도의 수가 증가하여 계산량이 크게 증가한다. 본 논문에서는 격자 기반 인터페로미터 DOA 추정에서 발생하는 격자 불일치 오차를 감소시키기 위해 2차 보간(quadratic interpolation)을 이용한 후처리 기법을 적용한다. 제안된 방법은 격자 탐색을 통해 얻어진 최적 탐색각과 인접한 두 탐색각에서의 스펙트럼 값을 이용하여 이차함수를 구성하고, 해당 함수의 극값 위치를 최종 DOA 추정값으로 사용한다. 제안 기법은 새로운 탐색 과정을 수행하지 않고도 기존 coarse grid 탐색 결과를 보정함으로써 추가 계산량을 최소화하면서 추정 정확도를 향상시킨다. Monte Carlo 시뮬레이션 결과, 제안 기법은 기존 5° 간격 탐색 방식 대비 추정 오차를 유의미하게 감소시키며, 1° 간격 정밀 탐색과 유사한 정확도를 달성하였다. 또한 계산 복잡도는 coarse grid 탐색과 거의 동일하게 유지되어 정확도와 계산 복잡도 사이의 상충 관계를 효과적으로 완화할 수 있음을 확인하였다.

Abstract

Interferometer-based direction-of-arrival (DOA) estimation exhibits an inherent trade-off between estimation accuracy and computational complexity. A finer angular search grid reduces grid mismatch errors and improves estimation accuracy; however, it significantly increases the computational burden due to the enlarged search space. To alleviate this problem, this paper applies a quadratic interpolation-based post-processing technique to grid-based interferometer DOA estimation. The proposed approach constructs a quadratic function using the spectrum values at the optimal grid point and its neighboring grid points obtained from the coarse-grid search and then uses the extremum of the fitted quadratic function as the refined DOA estimate. By refining the coarse-grid search result without introducing an additional search process, the proposed method improves estimation accuracy while requiring negligible additional computational cost. Monte Carlo simulation results show that the proposed method significantly reduces estimation errors compared with the conventional 5° grid search approach and achieves estimation accuracy comparable to that of a 1° fine-grid search. In addition, the computational complexity remains nearly identical to that of the coarse-grid search, demonstrating that the proposed approach effectively mitigates the accuracy-complexity trade-off in grid-based interferometer DOA estimation.

Keywords: Direction-of-Arrival (DOA); Estimation; Interpolation

Ⅰ. 서 론

도래각(DOA, direction-of-arrival) 추정은 배열 안테나를 이용하여 신호의 입사 방향을 추정하는 기술로서 레이더, 전자전, 무선통신 및 위치추정 시스템 등 다양한 분야에서 활용되고 있다. 대표적인 DOA 추정 기법으로는 빔형성 기반 기법, MUSIC 및 ESPRIT과 같은 부공간 기반 기법, 그리고 인터페로미터 기반 기법 등이 있다[1]~[3].

인터페로미터 기반 DOA 추정 기법은 배열 안테나에서 측정된 위상차를 이용하여 입사 방향을 추정하는 방법으로, 비교적 낮은 계산 복잡도와 실시간 구현 용이성으로 인해 실제 시스템에서 널리 사용되고 있다[4].

일반적으로 인터페로미터 기반 DOA 추정에서는 탐색 격자(grid)에 대해 비용 함수를 계산한 후 최적 탐색각을 선택하는 방식이 사용된다. 이때 탐색 간격이 넓을 경우 계산량은 감소하지만 격자 불일치(grid mismatch)에 의한 오차가 증가하며, 반대로 탐색 간격을 좁게 설정하면 정확도는 향상되지만 계산 복잡도가 증가한다.

격자 기반 탐색 방식의 인터페로미터 알고리즘은 탐색 간격에 따라 추정 성능과 계산 복잡도 사이의 상충 관계(trade-off)를 갖는다.

이러한 문제를 해결하기 위하여 다단계 탐색(multistage search), 최적화 기반 탐색, off-grid 보정 기법 및 스펙트럼 피크 보간 기법 등이 연구되어 왔다[5]~[7].

이에 본 논문에서는 격자 기반 인터페로미터 DOA 추정 결과에 2차 보간 기법을 적용하여 격자 불일치로 인한 오차를 감소시키는 방법을 제안한다.

본 논문의 기여는 새로운 보간 알고리즘을 제안하는 것이 아니라, 기존의 단순한 2차 보간 기법을 인터페로미터 기반 DOA 추정에 적용하여 추가적인 탐색 과정 없이 정확도와 계산 복잡도 사이의 상충 관계를 완화할 수 있음을 정량적으로 검증하는 데 있다.

Monte Carlo 시뮬레이션을 통해 잡음 분산 변화에 따른 평균제곱오차(RMSE)와 실행 시간을 비교 분석함으로써, 제안 기법이 계산 복잡도 증가 없이 정확도를 향상시킬 수 있음을 검증한다.

Ⅱ. 배 경

2-1 원형 배열 안테나(UCA) 기반 신호 모델

본 논문에서는 원형 배열 안테나(UCA, uniform circular array)를 사용하는 인터페로미터 도래각 추정 환경을 고려한다.

반지름이 R인 UCA 배열에 M개의 안테나가 균일하게 배치되어 있다고 하면, m번째 안테나의 위치 벡터는 식 (1)과 같이 표현된다.

r ¯ m = R c o s 2 π ( m − 1 ) M R s i n 2 π ( m − 1 ) M 0 , m = 1 , … , M
(1)

방위각 θ, 앙각 ψ 방향에서 입사하는 평면파의 단위 방향 벡터는 식 (2)와 같이 정의된다.

u ¯ ( θ , ψ ) = cos ψ c o s θ cos ψ s i n θ sin ψ
(2)
2-2 인터페로미터 기반 위상 모델

본 논문에서는 도래각(DOA, direction-of-arrival)을 방위각(azimuth) θ와 앙각(elevation) ψ로 정의한다. 주파수 f, 파장 λ의 협대역 신호가 배열 안테나에 입사할 경우, m번째 안테나에서 수신되는 신호의 위상은 안테나 위치와 입사각에 의해 결정된다. 원점의 위상을 기준으로 한 m번째 안테나의 원점 기준 위상차는 식 (3)과 같이 표현된다.

φ m ( θ , ψ ) = 2 π λ r ¯ m T u ¯ ( θ , ψ )
(3)

식 (3)을 이용하여 방위각과 앙각에 대한 조향벡터(steering vector)를 식 (4)와 같이 정의할 수 있다.

a ¯ ( θ , ψ ) = e j ϕ 1 ( θ , ψ ) e j ϕ 2 ( θ , ψ ) ⋯ e j ϕ M ( θ , ψ ) T
(4)
2-3 인터페로미터 스펙트럼 정의

반지름이 R인 원형 배열 안테나(UCA)에 실제 방위각 θ 및 앙각 ψ 방향으로 입사하는 신호에 의해 형성되는 이상적인 위상 벡터는 식 (5)와 같이 표현된다.

ϕ ¯ ( θ , ψ ) = 2 π R λ x 1 cos ψ c o s θ + y 1 cos ψ s i n θ x 2 cos ψ c o s θ + y 2 cos ψ s i n θ ⋮ x M cos ψ c o s θ + y M cos ψ s i n θ
(5)

여기서 (xm, ym, zm=0)은 m번째 안테나 요소의 위치 좌표이며, λ는 신호의 파장을 의미한다. 실제 수신된 위상 벡터는 잡음 성분을 포함하므로 식 (6)과 같이 모델링할 수 있다.

φ ^ ¯ = ϕ ¯ ( θ , ψ ) + n ¯
(6)

여기서 n¯은 평균이 0이고 분산이 σ2인 가우시안 잡음 벡터이다.

본 논문에서는 인터페로미터 스펙트럼을 이론적 위상 벡터와 수신 위상 벡터 간의 제곱 오차로 정의하며, 이를 식 (7)과 같은 비용 함수(cost function)로 표현한다[4].

J ( θ , ψ ) = ∑ m = 1 M ( ϕ ^ m − ϕ m ( θ , ψ ) ) 2
(7)
2-4 방위각 및 앙각 탐색 기반 도래각 추정

인터페로미터 도래각 추정은 방위각 탐색 집합 θ와 앙각 탐색 집합 Ψ에 대해 정의된 비용 함수 J(θ, ψ)가 최소가 되는 방위각과 앙각을 탐색함으로써 식 (8)과 같이 수행된다.

( θ ^ , ψ ^ ) = arg min θ , ψ J ( θ , ψ )
(8)

방위각만을 추정하는 경우 방위각 추정값은 식 (9)와 같이 단순화된다.

θ ^ = arg min θ J ( θ )
(9)

이와 같은 방식에서 방위각 및 앙각 탐색 간격은 도래각 추정 성능과 계산량 간의 trade-off를 결정하는 중요한 요소가 된다. 탐색 간격을 좁게 설정할수록 추정 정확도는 향상되지만, 탐색해야 할 후보 각도의 수가 증가하여 계산량이 증가한다.

Ⅲ. 2차 보간 기반 인터페로미터 도래각 추정 기법

본 장에서는 인터페로미터 도래각 추정 알고리즘에서 탐색 간격으로 인해 발생하는 추정 정확도 저하 문제를 완화하기 위한 2차 보간 기반 후처리 기법을 제안한다.

3-1 2차원 인터페로미터 도래각 추정으로의 확장

실제 인터페로미터 도래각 추정 상황에서는 방위각뿐만 아니라 앙각을 동시에 추정하는 2차원 탐색 문제가 고려된다. 이 경우, 원형 배열(UCA, uniform circular array)을 사용하며, m번째 안테나의 위치는 식 (1)과 같이 표현된다. 앙각 ψ, 방위각 θ에서 입사하는 신호에 대해 m번째 안테나의 위상은 식 (10)과 같이 표현된다.

ϕ m ( θ , ψ ) = 2 π λ x m cos ψ c o s θ + y m cos ψ s i n θ
(10)

이에 따른 2차원 인터페로미터 스펙트럼은 식 (11)과 같이 정의된다.

J ( θ , ψ ) = ∑ m = 1 M ϕ ^ m − ϕ m ( θ , ψ ) 2
(11)

기존 방법에서는 식 (12)와 같이 격자 탐색을 통해 도래각을 추정한다. 방위각과 앙각 탐색 간격은 각각 Δθ, Δψ로 나타낸다.

( θ k , ψ l ) = arg min θ , ψ J ( θ , ψ )
(12)
3-2 2차원 탐색에서의 독립적 2차 보간 적용

제안된 2차 보간 기반 후처리 기법은 2차원 탐색 문제에서도 방위각과 앙각 각각에 대해 독립적으로 적용될 수 있다. 본 논문에서는 격자 탐색을 통해 얻어진 최소점 주변에서 방위각 및 앙각 방향에 대해 각각 독립적인 1차원 2차 보간을 수행하였다. 이를 위해 최소 스펙트럼 위치를 기준으로 방위각 방향과 앙각 방향의 스펙트럼 단면(spectral slice)을 각각 이용하여 추정값을 보정하였다. 따라서 제안 기법은 방위각과 앙각 사이의 교차항(cross-coupling term)을 명시적으로 고려하지 않으며, 추가적인 2차원 최적화 과정 없이 낮은 계산 복잡도로 추정 정확도를 향상시키는 데 초점을 둔다.

먼저, 격자 탐색을 통해 얻어진 최소 스펙트럼 위치 (θk, ψl)를 기준으로, 방위각 방향에 대해 식 (13)과 같은 이차함수를 고려한다.

g ( θ ) = a θ 2 + b θ + c
(13)

식 (13)에 주어진 이차함수가 세 점 (θk−1, J(θk−1, ψl)), (θk, J(θk, ψl)), (θk+1, J(θk+1, ψl))을 지나는 조건으로부터 다음 세 식을 얻는다. θk−1=θk−Δθ, θk+1=θk+Δθ로 정의된다.

a θ k − 1 2 + b θ k − 1 + c = J ( θ k − 1 , ψ l ) a θ k 2 + b θ k + c = J ( θ k , ψ l ) a θ k + 1 2 + b θ k + 1 + c = J ( θ k + 1 , ψ l )
(14)

식 (14)의 세 식을 연립하면 2차 함수 계수 a와 b를 각각 식 (15) 및 식 (16)과 같이 구할 수 있다[8].

a = J ( θ k + 1 , ψ l ) − J ( θ k , ψ l ) θ k + 1 − θ k − J ( θ k , ψ l ) − J ( θ k − 1 , ψ l ) θ k − θ k − 1 θ k + 1 − θ k − 1
(15)
b = J ( θ k , ψ l ) − J ( θ k − 1 , ψ l ) θ k − θ k − 1 − a ( θ k + θ k − 1 )
(16)

식 (13)의 이차함수는 꼭짓점에서 극값을 가지며, 이때 극값이 발생하는 θ 값은 −b2a로 주어진다. 따라서 식 (15) 및 식 (16)에서 계산된 a와 b를 대입하면 최종 방위각 추정식은 식 (17)과 같이 표현된다.

θ ^ = J ( θ k − 1 , ψ l ) ( θ k 2 − θ k + 1 2 ) + J ( θ k , ψ l ) ( θ k + 1 2 − θ k − 1 2 ) + J ( θ k + 1 , ψ l ) ( θ k − 1 2 − θ k 2 ) 2 ( J ( θ k − 1 , ψ l ) ( θ k − θ k + 1 ) + J ( θ k , ψ l ) ( θ k + 1 − θ k − 1 ) + J ( θ k + 1 , ψ l ) ( θ k − 1 − θ k ) )
(17)

방위각 방향과 동일한 절차를 앙각 방향에 적용하기 위해 식 (18)과 같은 이차함수를 고려한다.

h ( ψ ) = d ψ 2 + e ψ + f
(18)

식 (18)에 주어진 이차함수가 세 점 (ψl−1, J(θk, ψl−1)), (ψl, J(θk, ψl)), (ψl+1, J(θk, ψl+1))을 지나는 조건으로부터 다음 세 식을 얻는다. ψl−1=ψl−Δψ, ψl+1=ψl+Δψ로 정의된다.

d ψ l − 1 2 + e ψ l − 1 + f = J ( θ k , ψ l − 1 ) d ψ l 2 + e ψ l + f = J ( θ k , ψ l ) d ψ l + 1 2 + e ψ l + 1 + f = J ( θ k , ψ l + 1 )
(19)

식 (19)의 세 식을 연립하여 식 (20)을 구할 수 있다.

d = J ( θ k , ψ l + 1 ) − J ( θ k , ψ l ) ψ l + 1 − ψ l − J ( θ k , ψ l ) − J ( θ k , ψ l − 1 ) ψ l − ψ l − 1 ψ l + 1 − ψ l − 1 e = J ( θ k , ψ l ) − J ( θ k , ψ l − 1 ) ψ l − ψ l − 1 − d ( ψ l + ψ l − 1 )
(20)

식 (18)의 이차함수에서 극값이 발생하는 앙각은 −e2d로 주어지므로, 식 (20)에서 계산된 d와 e를 대입하면 최종 앙각 추정식을 식 (21)과 같이 표현할 수 있다.

ψ ^ = J ( θ k , ψ l − 1 ) ( ψ l 2 − ψ l + 1 2 ) + J ( θ k , ψ l ) ( ψ l + 1 2 − ψ l − 1 2 ) + J ( θ k , ψ l + 1 ) ( ψ l − 1 2 − ψ l 2 ) 2 ( J ( θ k , ψ l − 1 ) ( ψ l − ψ l + 1 ) + J ( θ k , ψ l ) ( ψ l + 1 − ψ l − 1 ) + J ( θ k , ψ l + 1 ) ( ψ l − 1 − ψ l ) )
(21)

최종적으로 제안한 독립적 2차 보간 후처리를 통해 얻은 도래각 추정값은 (θ^, ψ^)로 표현된다.

Ⅳ. 시뮬레이션 결과

성능 비교를 위해 다음의 세 가지 참값 추정 방법을 고려한다.

  1. Coarse grid search (5° step)

  2. 5° grid search+2nd-order interpolation

  3. Fine grid search (1° step)

모든 방법은 동일한 UCA 기반 인터페로미터 신호 모델과 동일한 잡음 조건에서 비교하였다. 시뮬레이션에서는 반지름 (R=0.5 λ)인 UCA를 사용하였으며, 주파수는 1 GHz로 설정하였다. 잡음은 각 안테나 위상에 독립적으로 더해지는 평균 0의 가우시안 위상 잡음으로 모델링하였고, 잡음 표준편차는 1°부터 20°까지 변화시켰다. 각 조건에서 Monte Carlo 시뮬레이션을 수행하여 방위각 및 앙각 추정 오차의 RMSE(root-mean-square-error)를 계산하였다. 시뮬레이션에 사용된 주요 파라미터는 표 1에 정리하였다.

표 1. | Table 1. Simulation의 인자 설정값 | Parameter values of simulation.
Parameters Value
Number of antenna elements 5
Array configuration UCA
UCA radius 0.5 λ
Frequency 1 GHz
Noise standard deviation 1°~20°
Number of Monte Carlo trials 1,000
Angular grid spacing 5° (coarse), 1° (fine)
Test DOAs (elevation, azimuth) (40°,180°),(40°,181°),…,(40°,184°)
(41°,180°),(41°,181°),…,(41°,184°)
⋮                    ⋮                    ⋮
(44°,180°),(44°,181°),…,(44°,184°)
Download Excel Table
4-1 UCA 기반 2차원 방위각, 앙각 추정

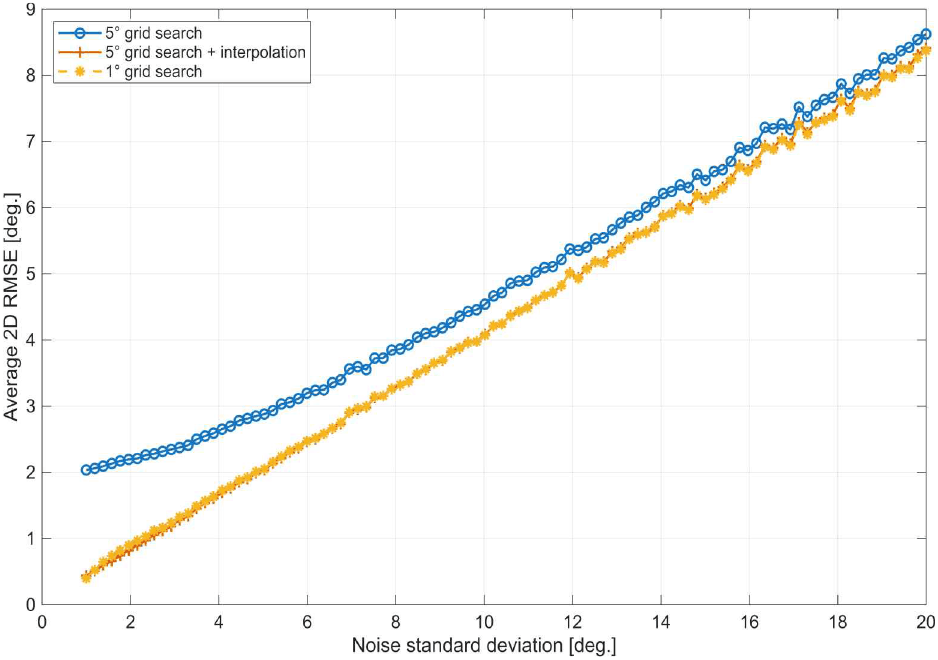
그림 1은 표 1에서 주어진 입사 방위각과 앙각 조건에서, 잡음 표준편차 변화에 따른 2차원 RMSE를 나타낸다. 표 1의 입사각 조합에 대해 방위각 오차와 앙각 오차를 동시에 고려하여 RMSE를 계산하였다. 이때 2차원 RMSE는 방위각 제곱오차와 앙각 제곱오차의 합을 평균한 후 제곱근을 취하여 계산하였다.
jkiees-37-9-939-g1
그림 1. | Fig. 1. 표 1에 주어진 25개의 입사각 조건에 대한 2차원 RMSE 비교 | Comparison of 2D RMSE for the 25 test DOAs given in Table 1.
Download Original Figure

5° 탐색 방식은 추정 각도가 탐색 격자에 정확히 정합되는 경우에만 낮은 오차를 보이며, 그렇지 않은 경우 격자 간격에 의한 오차 한계가 존재한다. 이는 실제 입사각과 탐색 격자점 사이의 차이로 인해 발생하는 grid mismatch 오차에 기인한다.

반면, 제안한 2차 보간 기법을 적용한 경우에는 동일한 5° 탐색 간격을 사용함에도 불구하고 RMSE가 감소하는 것을 확인할 수 있다. 이는 보간을 통해 실제 입사각과 탐색 격자 사이의 위치를 보다 정확하게 추정할 수 있기 때문이다.

제안 기법과 1° 정밀탐색 방식의 RMSE는 대부분의 잡음 구간에서 매우 유사한 경향을 나타낸다. 일부 구간에서는 제안 기법이 더 낮은 RMSE를 보이며, 반대로 일부 구간에서는 1° 정밀탐색 방식이 더 낮은 RMSE를 나타낸다. 그러나 전체적으로 두 방법의 성능 차이는 매우 작음을 확인할 수 있다. 이러한 결과는 제안 기법이 추가적인 정밀 탐색 없이도 1° 정밀탐색에 근접한 추정 성능을 제공할 수 있음을 보여준다. 더불어 제안 기법은 5° 탐색 결과를 이용한 후처리 방식이므로 추가적인 탐색 과정이 필요하지 않다. 따라서 추정 정확도를 향상시키면서도 계산 복잡도 증가를 최소화할 수 있다.

4-2 시뮬레이션 실행 시간 비교

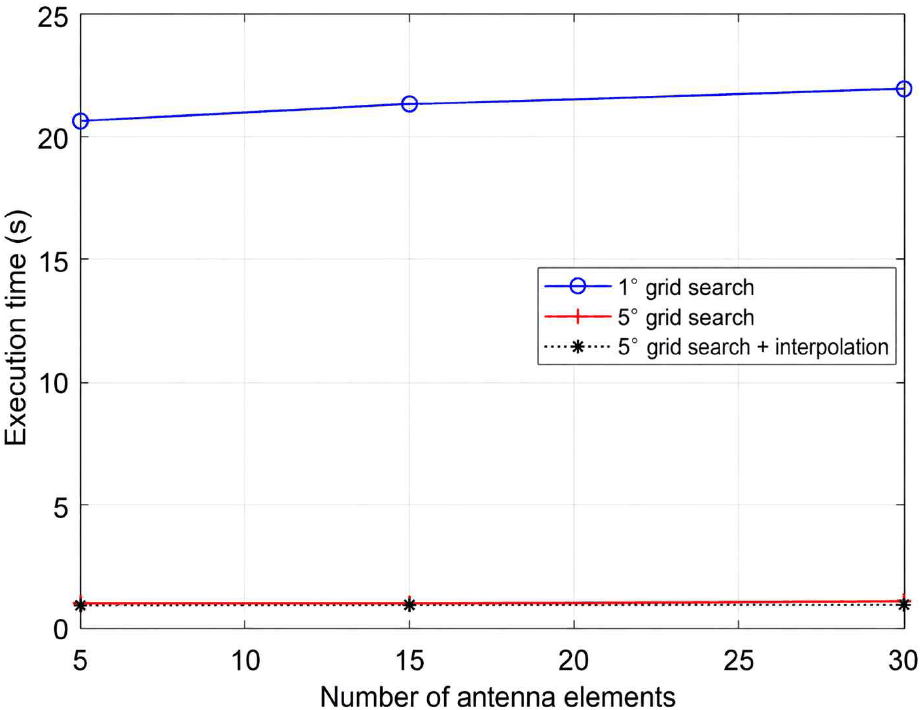
그림 2는 안테나 개수 변화에 따른 DOA 추정 알고리즘의 실행시간을 나타낸다. 실행시간 측정을 위해 방위각 180°, 앙각 42.5°의 단일 입사 신호를 가정하였으며, 잡음 표준편차는 5°로 고정하였다. 또한 안테나 개수를 5개, 15개, 30개로 변화시키며 각 조건에 대해 Monte Carlo 시뮬레이션을 500회 수행하였다.
jkiees-37-9-939-g2
그림 2. | Fig. 2. 안테나 개수 변화에 따른 DOA 추정 알고리즘의 실행시간 비교 | Execution time comparison of the DOA estimation algorithms for different numbers of antenna elements.
Download Original Figure

그림 2에서 확인할 수 있듯이 1° 정밀탐색 방식은 모든 안테나 개수 구간에서 가장 긴 실행시간을 요구한다. 이는 탐색 간격을 1°로 설정함에 따라 탐색해야 하는 후보 각도의 수가 크게 증가하기 때문이다. 반면, 5° 탐색 방식은 상대적으로 적은 수의 탐색점을 사용하므로 실행시간이 크게 감소한다.

제안한 2차 보간 기반 후처리 기법은 5° 탐색을 수행한 후 최소점 주변의 세 점만을 이용하여 보간을 수행한다. 따라서 추가적으로 수행되는 연산량이 매우 적으며, 그림 2에서 확인할 수 있듯이 실행시간은 기존 5° 탐색 방식과 거의 동일하게 유지된다.

탐색 범위를 방위각 0°~359°, 앙각 0°~89°로 가정하면 5° 탐색의 경우 총 탐색점 수는 (72×18=1,296)개이며, 1° 탐색의 경우 (360×90=32,400)개의 탐색점이 필요하다. 따라서 1° 탐색은 5° 탐색 대비 약 25배 많은 탐색점을 필요로 한다.

반면 제안 기법은 5° 탐색을 통해 얻어진 최소점 주변의 세 점만을 이용하여 2차 보간을 수행하므로 추가 계산량은 탐색 과정에 비해 무시할 수 있을 정도로 작다. 따라서 전체 계산 복잡도는 기존 5° 탐색 방식과 거의 동일하게 유지된다.

그림 1 및 그림 2의 결과를 종합하면, 제안 기법은 5° 탐색 수준의 낮은 계산 복잡도를 유지하면서도 1° 정밀탐색에 근접한 추정 성능을 제공할 수 있음을 확인할 수 있다. 따라서 제안 기법은 격자 기반 인터페로미터 DOA 추정에서 정확도와 계산 복잡도 사이의 상충 관계를 효과적으로 완화할 수 있는 방법임을 확인하였다.

Ⅴ. 결 론

본 논문에서는 격자 기반 인터페로미터 DOA 추정에서 발생하는 격자 불일치(grid mismatch) 오차를 감소시키기 위하여 2차 보간(quadratic interpolation) 기반 후처리 기법을 적용하였다. 제안 기법은 격자 탐색을 통해 얻어진 최적 탐색각과 인접한 두 탐색각의 스펙트럼 값을 이용하여 2차 함수를 구성하고, 해당 함수의 극값을 최종 DOA 추정값으로 사용한다.

Monte Carlo 시뮬레이션 결과, 제안 기법은 기존 5° 탐색 방식 대비 추정 오차를 감소시키며, 대부분의 잡음 구간에서 1° 정밀탐색과 유사한 추정 성능을 제공함을 확인하였다. 또한 일부 구간에서는 1° 정밀탐색과 거의 동일하거나 더 우수한 RMSE 성능을 나타내었다.

실행시간 비교 결과, 제안 기법은 5° 탐색 결과를 이용한 후처리 방식이므로 추가적인 탐색 과정이 필요하지 않으며, 실행시간 또한 기존 5° 탐색 방식과 거의 동일하게 유지됨을 확인하였다. 특히 2차원 탐색 환경에서 1° 탐색은 5° 탐색 대비 약 25배 많은 탐색점을 필요로 하는 반면, 제안 기법은 5° 탐색 수준의 계산 복잡도를 유지하면서도 1° 탐색에 근접한 추정 정확도를 제공할 수 있음을 확인하였다.

따라서 본 논문의 기여는 새로운 보간 알고리즘을 제안하는 것이 아니라, 기존의 단순한 2차 보간 기법을 인터페로미터 기반 DOA 추정 문제에 적용하여 정확도와 계산 복잡도 사이의 상충 관계를 효과적으로 완화할 수 있음을 정량적으로 검증한 데 있다. 본 연구 결과는 계산 자원이 제한된 실시간 DOA 추정 시스템에서 효율적인 후처리 기법으로 활용될 수 있을 것으로 기대된다.

References

[1].

R. Schmidt, “Multiple emitter location and signal parameter estimation,” IEEE Transactions on Antennas and Propagation, vol. 34, no. 3, pp. 276-280, Mar. 1986.

[2].

R. Roy and T. Kailath, “ESPRIT-estimation of signal parameters via rotational invariance techniques,” IEEE Transactions on Acoustics, Speech, and Signal Processing, vol. 37, no. 7, pp. 984-995, Jul. 1989.

[3].

D. Rife and R. Boorstyn, “Single tone parameter estimation from discrete-time observations,” IEEE Transactions on Information Theory, vol. 20, no. 5, pp. 591-598, Sep. 1974.

[4].

C. B. Ko and J. H. Lee, “Performance analysis of interferometer direction of arrival estimation under frequency mismatch of array manifold: DOA of frequency hopping signal,” Applied Sciences, vol. 10, no. 7, p. 2332, Mar. 2020.

[5].

E. Jacobsen and P. Kootsookos, “Fast, accurate frequency estimators [DSP tips & tricks],” IEEE Signal Processing Magazine, vol. 24, no. 3, pp. 123-125, May 2007.

[6].

P. Stoica and A. Nehorai, “MUSIC, maximum likelihood, and Cramér-Rao bound,” IEEE Transactions on Acoustics, Speech, and Signal Processing, vol. 37, no. 5, pp. 720-741, May 1989.

[7].

Z. Yang, L. Xie, and C. Zhang, “Off-grid direction of arrival estimation using sparse Bayesian inference,” IEEE Transactions on Signal Processing, vol. 61, no. 1, pp. 38-43, Jan. 2013.

[8].

S. C. Chapra and R. P. Canale, Numerical Methods for Engineers, New York, NY, McGraw-Hill, 2011.

Notes

이 창 형 [세종대학교/석사과정]

jkiees-37-9-939-i1

  • https://orcid.org/0009-0009-6861-6374

  • 2024년 8월: 세종대학교 전자정보통신공학과 (공학사)

  • 2026년 8월: 세종대학교 정보통신공학과 석사과정

  • [주 관심분야] 레이다 신호처리, 방향탐지

김 태 영 [LIG 디펜스&에어로스페이스/선임연구원]

jkiees-37-9-939-i2

  • https://orcid.org/0009-0005-9755-5495

  • 2015년 2월: 건국대학교 물리학과 (이학사)

  • 2017년 8월: 한국공학대학교 컴퓨터공학과 (공학석사)

  • 2018년 2월~2021년 2월: 광주과학기술원 전자전특화연구센터

  • 2022년 4월~현재: LIG 디펜스&에어로스페이스 전자기전연구소 선임연구원

  • [주 관심분야] 전자전 시스템, 방향탐지

문 효 상 [LIG 디펜스&에어로스페이스/수석연구원]

jkiees-37-9-939-i3

  • https://orcid.org/0000-0003-1128-7249

  • 2006년 8월: 경희대학교 전파통신공학과 (공학사)

  • 2008년 8월: 경희대학교 전파공학과 (공학석사)

  • 2008년 7월~현재: LIG 디펜스&에어로스페이스 전자기전연구소 수석연구원

  • [주 관심분야] 전자전 시스템, 안테나, EM시뮬레이션

권 혁 인 [LIG 디펜스&에어로스페이스/연구원]

jkiees-37-9-939-i4

  • https://orcid.org/0009-0007-3392-2772

  • 2023년 8월: 세종대학교 전자공학과 (공학사)

  • 2025년 8월: 세종대학교 우주항공시스템공학과 (공학석사)

  • 2025년 8월~현재: LIG 디펜스&에어로스페이스 전자기전연구소 연구원

  • [주 관심분야] 전자기전, 방향탐지 시스템

홍 용 기 [LIG 디펜스&에어로스페이스/선임연구원]

jkiees-37-9-939-i5

  • https://orcid.org/0000-0003-3557-6088

  • 2020년 2월: 부경대학교 전자공학과 (공학사)

  • 2022년 2월: 부경대학교 전자공학과 (공학석사)

  • 2022년 1월~현재: LIG 디펜스&에어로스페이스 전자기전연구소 선임연구원

  • [주 관심분야] 전자전 시스템, 통신 및 레이다 신호처리

이 준 호 [세종대학교/교수]

jkiees-37-9-939-i6

  • https://orcid.org/0000-0003-3715-3943

  • 1994년 2월: 포항공과대학교 전자전기공학과 (공학사)

  • 1996년 2월: 포항공과대학교 전자전기공학과 (공학석사)

  • 1999년 2월: 포항공과대학교 전자전기공학과 (공학박사)

  • 2004년 3월~현재: 세종대학교 정보통신공학과 교수

  • [주 관심분야] Signal Processing (Radar Signal Processing, Array Signal Processing), Smart Antenna