
The Journal of Korean Institute of Electromagnetic Engineering and Science
The Korean Institute of Electromagnetic Engineering and Science
특집단편논문/SPECIAL SHORT PAPERS

해상 클러터 환경에서 딥러닝을 이용한 표적의 Track Recovery 기법

이하림*https://orcid.org/0009-0005-7254-0481, 안민**https://orcid.org/0009-0008-4302-5044, 황규환***https://orcid.org/0009-0005-2210-8703, 주현준***https://orcid.org/0000-0002-5042-0906, 김인복***https://orcid.org/0000-0002-0718-2025, 김홍희***https://orcid.org/0000-0003-3853-1811, 윤홍선***https://orcid.org/0000-0002-1990-1648, 서덕진***https://orcid.org/0009-0005-6477-865X, 김의찬***https://orcid.org/0009-0002-3286-8018, 박용배*,**,†https://orcid.org/0000-0002-7095-4614
Ha Rim Lee*https://orcid.org/0009-0005-7254-0481, Min An**https://orcid.org/0009-0008-4302-5044, Kyu Hwan Hwang***https://orcid.org/0009-0005-2210-8703, Hyoun Joon Joo***https://orcid.org/0000-0002-5042-0906, In Bok Kim***https://orcid.org/0000-0002-0718-2025, Hong Hee Kim***https://orcid.org/0000-0003-3853-1811, Hong Sun Yoon***https://orcid.org/0000-0002-1990-1648, Deok Jin Seo***https://orcid.org/0009-0005-6477-865X, Ui Chan Kim***https://orcid.org/0009-0002-3286-8018, Yong Bae Park*,**,†https://orcid.org/0000-0002-7095-4614
*아주대학교 전자공학과
**아주대학교 AI융합네트워크학과
***LIG 디펜스&에어로스페이스
*Department of Electrical and Computer Engineering, Ajou University
**Department of Artificial Intelligence Convergence Network, Ajou University
***LIG Defense&Aerospace
†Corresponding Author: Yong Bae Park (e-mail: yong@ajou.ac.kr)

© Copyright 2026 The Korean Institute of Electromagnetic Engineering and Science. This is an Open-Access article distributed under the terms of the Creative Commons Attribution Non-Commercial License (http://creativecommons.org/licenses/by-nc/4.0/) which permits unrestricted non-commercial use, distribution, and reproduction in any medium, provided the original work is properly cited.

Received: Jul 03, 2026; Revised: Jul 23, 2026; Accepted: Aug 26, 2026

Published Online: Oct 31, 2026

요 약

본 논문에서는 추적 손실 구간에서 기존 추적 필터(IMM-UKF)의 예측값 오차를 LSTM(long short-term memory) 신경망이 실시간으로 보정하여 이후 측정값 재개 시 추적을 이어갈 수 있는 기법을 제안한다. 제안 기법은 실제 해양 관측 통계를 바탕으로 해수면 클러터가 발생하는 시뮬레이션 환경을 구성하여 추적 손실이 발생하는 시나리오에 대해서 검증하였다. IMM 단독 기법과 transformer 기반 기법을 동일한 환경에 적용하여 세 기법의 성능을 비교하였다. 결과적으로 딥러닝 기반 예측 보정이 기존 추적 필터의 한계를 효과적으로 보완할 수 있음을 확인하고, 해상 표적 추적 시스템 설계를 위한 기초적인 판단 근거를 제시한다.

Abstract

This study proposes a method in which a long short-term memory (LSTM) neural network corrects the prediction errors of a conventional tracking filter during track loss intervals in real time, enabling tracking to resume when measurements become available. The proposed method was validated using a simulation environment that physically reproduces sea clutter conditions based on actual ocean observation statistics, thereby generating scenarios in which track loss occurs. An IMM-only method and transformer-based method were also applied to the same environment to compare the performance of the three approaches. The results confirm that deep learning-based prediction correction can effectively compensate for the limitations of conventional tracking filters and provide a fundamental basis for the design of maritime target-tracking systems.

Keywords: Track Loss; Sea Clutter; IMM-UKF; LSTM; Target Tracking

Ⅰ. 서 론

레이다는 전자파를 이용하여 표적의 위치 및 속도를 탐지하는 핵심 센서로, 광학 장비에 비해 기상 환경의 영향을 덜 받고 원거리 탐지가 가능하다는 장점이 있어 국방, 항공, 교통 등 다양한 분야에서 활용되고 있다. 특히 해수면 인근에서 저고도로 비행하는 표적은 해수면 클러터에 숨어 접근하는 특성으로 인해 탐지 및 추적이 어려운 고위협 표적이다[1]. 해수면 클러터는 파고가 높아질수록 강해지며, 레이다가 받는 표적 신호의 상대적인 세기를 낮추어 연속적인 track loss를 유발한다. Track loss 구간에서는 표적의 다음 위치를 예측할 수 없게 되고, 이후 탐지가 재개되더라도 추적기가 이를 같은 표적으로 인식하지 못해 추적이 끊기는 문제가 발생한다.

이러한 문제를 해결하기 위해 기존의 연구들은 추적이 끊긴 구간을 필터 예측값으로 유지하다가 재탐지 시 보정하는 방법이나, Transformer 신경망 기반으로 표적을 재탐지하는 방법 등을 제안하였다[2]. 그러나 이런 연구들은 탐지가 끊긴 동안 추적 필터 예측값에 쌓이는 오차를 실시간으로 직접 보정하지 않거나, 해상 클러터라는 특정 환경을 고려하지 않는다는 한계가 있다.

이에 본 논문에서는 해수면 클러터 환경에서 발생하는 track loss 구간 동안 추적 필터(IMM-UKF)가 예측을 지속하는 동시에, LSTM 신경망이 쌓인 예측 오차를 실시간으로 보정하여 표적 추적을 이어가는 기법을 제안한다. 제안 기법은 gate 크기를 늘리는 대신 예측값 자체를 보정한다는 점에서 기존 연구와 차별화되며, 실측 데이터 기반 해수면 클러터 환경에서 필터 단독 및 Transformer 기반 기법과의 비교를 통해 유효성을 검증한다.

Ⅱ. 해수면 클러터 환경 모델링

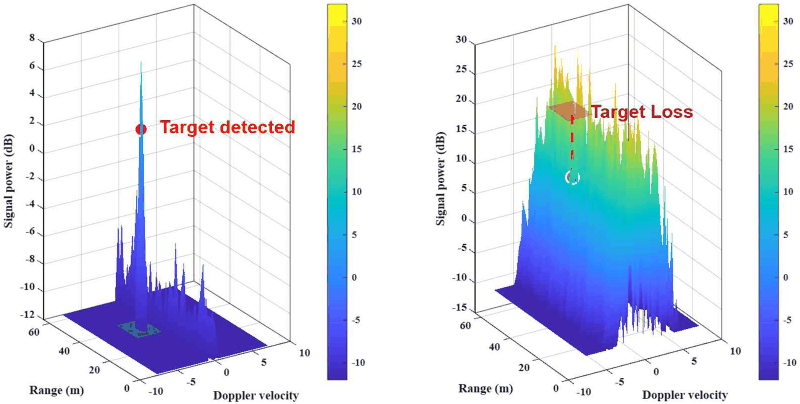
해수면 클러터는 레이다 전자파가 파도 표면에서 반사되어 수신되는 불필요한 신호로, 파고가 높을수록 반사 에너지가 증가하여 표적 탐지를 방해한다. 그림 1은 해수면 클러터 강도에 따른 range-Doppler map과 탐지 결과를 비교한 것이다. 잔잔한 해수면(왼쪽) 환경에서는 표적 신호가 클러터 임계값을 상회하여 탐지에 성공하고 추적이 유지되는 반면, 거친 해수면(오른쪽) 환경에서는 클러터 임계값이 표적 신호보다 높아져 SCR이 −12.2 dB까지 저하되며 탐지에 실패하여 track loss가 발생한다.
jkiees-37-10-989-g1
그림 1. | Fig. 1. 해수면 클러터 강도에 따른 range-Doppler map 및 탐지 결과 비교 | Comparison of range-Doppler maps and detection results based on sea clutter intensity.
Download Original Figure

본 논문에서는 해양수산부에서 제공하는 동해안 근해의 해양 기상 부이 3년치(23~25) 측정 데이터의 평균 파고와 파도 주기를 계산하여 식 (1)의 JONSWAP 스펙트럼 모델에 적용하였다. 이렇게 생성한 모델과 K-분포 클러터 변조를 결합함으로써 해수면의 자연스러운 파도 변동에 의한 SCR 저하 현상을 물리적으로 재현하였다.

S ( f ) = α g 2 ( 2 π ) 4 f 5 exp [ − 5 4 ( f p f ) 4 ] γ exp [ − ( f − f p ) 2 2 σ 2 f p 2 ]
(1)

여기서 α는 Phillips 상수, g는 중력가속도, fp는 피크 주파수, γ는 피크 강화 계수, σ는 피크 폭 파라미터이다. 랜덤 위상을 적용한 역푸리에 변환을 통해 파면 높이 시계열 η(t)를 생성하여, 유의파고 Hs=4m0가 되도록 정규화한다.

레이다 클러터의 순간 RCS는 파면 높이에 따른 후방 산란계수 σ0의 변조와 K-분포 변동을 결합하여 식 (2)와 같이 모델링한다.

σ c ( t ) = σ 0 × 10 k H S | η ( t ) | / 10 × A c × K ( t )
(2)

식 (2)에서 kHS는 파고 감도 계수, Ac는 클러터 셀 면적, K(t)는 형상 파라미터 v를 갖는 K-분포 변동 성분이다. 이때 σ0는 −35 dBsm, v는 SS3 수준의 동해 겨울 해양 클러터 통계를 반영하여 1.0으로 설정하였다[3]. 표적 수신 전력과 식 (2)로부터 산출된 클러터 수신 전력의 비로 SCR을 계산하며, 탐지 확률 23 %에 해당하는 SCR=6 dB 이하를 탐지 실패로, 연속 3 CPI 이상 지속되면 track loss로 판정하였다[4]. 시뮬레이션 구성에 사용한 주요 파라미터는 표 1과 같다.

표 1. | Table 1. 시뮬레이션 주요 파라미터 | Key scenario parameters.
Parameter Value
Significant wave height 1.5 m
Wave period 6.2 s
Peak enhancement factor 3.7
Backscattering coefficient −35 dB
K-distribution shape 1.0
SCR threshold 6 dB
Radar frequency 10 GHz
Range resolution 1 m
Simulation time/CPI 15 s/150
Target initial range/velocity 6 km/80 m/s
LSTM input/hidden/layers 6/64/2
Optimizer/epoch/parameters Adam/100/53 K
Download Excel Table

Ⅲ. 제안 기법

본 논문에서는 track loss 구간에서 IMM-UKF (interacting multiple model-unscented Kalman filter)가 prediction을 지속 수행하는 동시에, LSTM 신경망이 누적된 거리 prediction drift를 실시간으로 보정하는 기법을 제안한다.

표적은 초기 거리 6 km, 속도 80 m/s에서 출발하여 총 15 s 동안 4구간 복합 기동을 수행한다. 0~5 s는 등가속(a=40) 강하, 5~9 s는 선회율 10의 등속선회(CT), 9~12 s는 재가속(a=33), 12~15 s는 종말 돌진(a=30)으로 구성하여 선형 외삽이 불가능한 비선형 궤적을 형성한다.

Range-Doppler 도메인의 미탐지는 다음과 같이 tracking 도메인으로 전달된다. 매 CPI마다 표적 셀의 SCR을 계산하여 임계값 미만이면 해당 측정값을 무효로 처리하며, IMM-UKF는 이를 measurement loss로 인식하여 update 없이 prediction만 반복 수행한다. 이때 예측 상태와 공분산이 그대로 승계되어 공분산은 과정 잡음의 누적으로 단조 증가하고, 우도 계산이 불가능하므로 IMM mode probability는 직전 값을 유지한다. CV 모델의 상태 예측은 식 (3)과 같다.

x ^ ( k ∣ k − 1 ) = F x ^ ( k − 1 ∣ k − 1 ) P ( k ∣ k − 1 ) = F P ( k − 1 ∣ k − 1 ) F T + Q
(3)

식 (3)에서 상태 벡터 x^=[R,V]T는 거리와 속도를, F는 상태 전이 행렬, P는 공분산 행렬, Q는 과정 잡음 공분산이다. 고기동 표적의 경우 실제 운동이 CV 가정에서 벗어날수록 prediction drift가 누적되어 측정값 재개 시 추적기의 연관 판정(gate)을 통과하지 못하게 된다.

이를 보완하기 위해 LSTM은 매 CPI마다 직전 K개 CPI의 IMM 상태 이력 [R^,V^,P,μCV,μCA]과 연속 miss count를 sliding window 형태로 입력받아 거리 drift 보정량 ΔR을 예측하고, 식 (4)와 같이 보정된 예측값을 산출한다. 여기서 K는 입력 시퀀스 길이이며, 본 논문의 track loss 에피소드 길이(3~10 CPI)를 포함하도록 K=10으로 설정하였다.

R ^ c o r r e c t e d   ( k ) = R ^ p r e d   ( k ) + Δ R L S T M ( k )
(4)

학습 데이터는 위 4구간 기동 시나리오에 대해 2,000회 Monte Carlo 시뮬레이션을 수행하여 생성하였다. 하나의 학습 샘플은 track loss 구간 내 임의의 CPI에서 추출한 [K×6] 입력 이력과 해당 시점의 실제 drift ΔR을 label로 하는 쌍으로 구성된다. 표적 참값은 label 생성에만 사용되며 입력에는 포함되지 않아 추론 시 요구되지 않는다. 총 학습 데이터는 84,107개(train 70 %, val 15 %, test 15 %)를 사용하였으며 학습된 모델은 test set에서 drift 예측 RMSE 1.71 m를 달성하였다.

클러터 소멸 후 표적이 다시 탐지되면 보정된 예측값을 기준으로 Mahalanobis 거리를 계산하여 gate 판정을 수행한다.

d 2 ( k ) = ( z ( k ) − R ^ c o r r e c t e d   ( k ) ) 2 S ( k ) < χ 1 , α 2
(5)

식 (5)에서 S(k)는 innovation 공분산이며, 임계값으로 χ1,0.992=9.21을 사용한다. 제안 기법은 매 CPI마다 예측값만 보정하고 공분산 P는 그대로 사용하므로, gate의 크기는 유지한 채 중심 위치만 이동시켜 기존 IMM-UKF 구조를 변경하지 않고 적용할 수 있다.

Ⅳ. 시뮬레이션 결과 및 분석

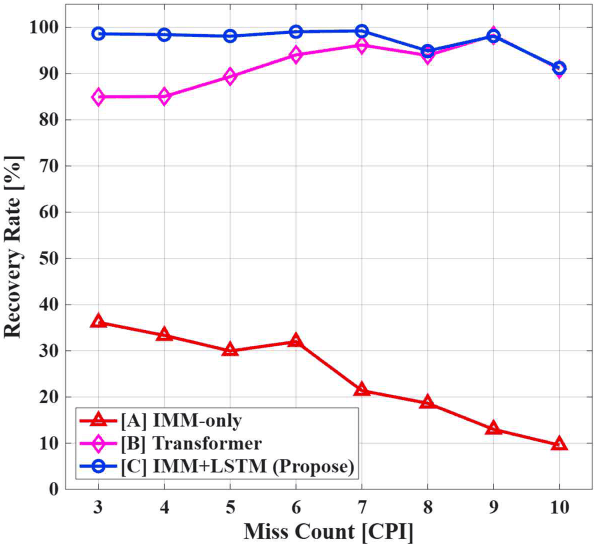
제안 기법의 성능을 검증하기 위해 IMM-UKF 단독 기법, transformer 기반 기법과 함께 track recovery rate를 miss count(연속 탐지 실패 CPI 수)별로 비교하였다. 세 기법은 동일한 IMM-UKF prediction을 공유하며 보정 방식만 다르다. IMM-UKF 단독은 보정 없이 prediction을 그대로 사용하고, Transformer 기법은 LSTM과 동일한 [K×6] 입력에 대해 순환 구조 대신 self-attention으로 시퀀스를 처리하여 △R을 예측한다. 그림 2는 miss count 3~10 구간에서의 recovery rate 비교 결과를 나타낸다.
jkiees-37-10-989-g2
그림 2. | Fig. 2. 연속 미탐지 횟수별 track recovery rate 비교 | Comparison of track recovery rates by the number of consecutive missed detections.
Download Original Figure

IMM-UKF 단독 기법은 miss count가 증가할수록 recovery rate가 36.2 %에서 9.8 %로 단조 감소하였다. 이는 CV 모델로 prediction을 지속할 때 gate 판정에 사용되는 공분산보다 prediction center 자체의 오차가 더 빠르게 커지기 때문이다.

Transformer 비교 기법은 전 구간에서 84.9~98.2 %의 recovery rate가 나타났으며, IMM-UKF 대비 평균 67.2 %p 향상을 보였다. 제안 기법은 miss count 전 구간에서 91.2~99.2 %의 높은 recovery rate를 유지하였으며, IMM-UKF 대비 평균 73.1 %p의 향상을 보였다. Transformer 기법과의 격차는 miss count가 작을수록 크게 나타났는데, miss count가 증가할수록 점차 좁혀지는 경향을 보였다. 이는 두 신경망의 구조적 차이에 기인한다. 본 논문의 drift는 miss count에 따라 단조 증가하는 순차적 누적 특성을 가지며, LSTM의 게이트 구조는 이러한 시간 순서 의존성을 귀납적 편향으로 내재하고 있어 짧은 시퀀스에서도 안정적으로 학습된다. 반면 transformer의 self-attention은 위치 정보를 positional encoding으로 별도 학습해야 하므로, K=10 수준의 짧은 입력에서는 순서 정보 학습에 필요한 데이터가 상대적으로 부족하다.

Ⅴ. 결 론

본 논문에서는 해수면 클러터 환경에서 저고도 표적 추적 중 발생하는 track loss 구간의 IMM-UKF prediction drift를 LSTM이 실시간으로 보정하는 기법을 제안하고, 제안된 기법이 IMM-UKF 단독 및 Transformer 기반 비교 기법에 비해 더 높은 track recovery rate를 제공할 수 있음을 확인하였다. 다만 본 연구는 단일 접근 방향의 4구간 기동 시나리오에 한정하여 검증하였으므로, 다양한 접근 각도 및 기동 패턴에 대한 일반화 성능 검증은 향후 연구로 남는다. 해수면 클러터에 의해 손실된 추적을 효과적으로 보완하는 본 기법은 해상 표적 추적 신뢰성을 높임으로써 해상 감시 및 대함 방어 레이다 시스템의 성능 개선과 운용 안정성 확보에 도움이 될 수 있다.

Acknowledgements

이 연구는 LIG 디펜스&에어로스페이스 산학협력과제 지원으로 연구되었음.

References

[1].

S. Shang, J. Zhu, Q. Liu, Y. Shi, and T. Qiao. “Low-altitude small target detection in sea clutter background based on improved CEEMDAN-IZOA-ELM,” Heliyon, vol. 10, no. 4, e26500, Feb. 2024.

[2].

J. Cao, J. Pang, X. Weng, R. Khirodkar, and K. Kitani. “Observation-centric sort: Rethinking sort for robust multiobject tracking,” in Proceedings of the 2023 IEEE/CVF Conference on Computer Vision and Pattern Recognition, Vancouver, BC, Jun. 2023.

[3].

F. E. Nathanson, J. P. Reilly, and M. N. Cohen, “Radar design principles: Signal processing and the environment,” NASA STI/Recon Technical Report A 91 (2nd revised and enlarged edition), 1991.

[4].

J. Gong, J. Yan, and D. Li, “The radar detection method based on detecting signal to clutter ratio (SCR) in the spectrum,” in 2019 PhotonIcs & Electromagnetics Research Symposium - Spring(PIERS-Spring), Rome, Jun. 2019.